تنقسم سيناريوهات تطبيق هذا المنتج إلى فئتين كبيرتين: تركز سيناريوهات التفتيش الأساسية على مهام «التفتيش + العمليات البسيطة»، وتعرض سيناريوهات التطبيق الموسعة قدرة المنتج على الملاءمة في مجالات أخرى.
الجزء الأول: سيناريوهات التفتيش الأساسية
تفتيش مركز بيانات IDC
في مركز بيانات الإنترنت (IDC)، تحتاج خزائن الخوادم ومعدات الشبكة وأنظمة الطاقة والتبريد إلى التشغيل على مدار الساعة، ويكون التفتيش اليدوي التقليدي كبير الحجم وعرضة للسهو. يمكن للروبوت السير ذاتيًا في ممرات مركز البيانات، ورفع الكاميرا عالية الدقة بواسطة عمود الرفع إلى ارتفاعات مختلفة أمام لوحات الخزائن، لتصوير حالة مؤشرات الخوادم وحالة منافذ معدات الشبكة وقراءات تيار PDU وغيرها من المعلومات الرئيسية. وبعد تجهيزه بكاميرا تصوير حراري بالأشعة تحت الحمراء، يمكن للروبوت إجراء مسح حراري للمعدات داخل الخزائن، واكتشاف النقاط الساخنة الموضعية ومخاطر التبريد في الوقت المناسب. وعندما يكتشف إضاءة مصباح إنذار الخادم، يمكن للذراع الآلية، وفق أوامر عن بُعد، الضغط على زر إعادة الضبط أو مفتاح التأكيد في لوحة المعدات، لإتمام معالجة بسيطة. وفي الحالات التي يلزم فيها فحص داخل الخزانة، يمكن للذراع الآلية فتح باب الخزانة للتصوير ثم إغلاقه بعد الانتهاء. ويمكن تزويد الروبوت أيضًا بمستشعر حرارة ورطوبة لمراقبة توزيع الحرارة والرطوبة في مناطق مركز البيانات في الوقت الفعلي، بما يضمن التشغيل الطبيعي لنظام التبريد. تُرفع بيانات التفتيش تلقائيًا إلى النظام الخلفي وتُنشأ تقارير تفتيش، مما يقلل بفعالية من تكرار التفتيش اليدوي ومخاطر الأخطاء.
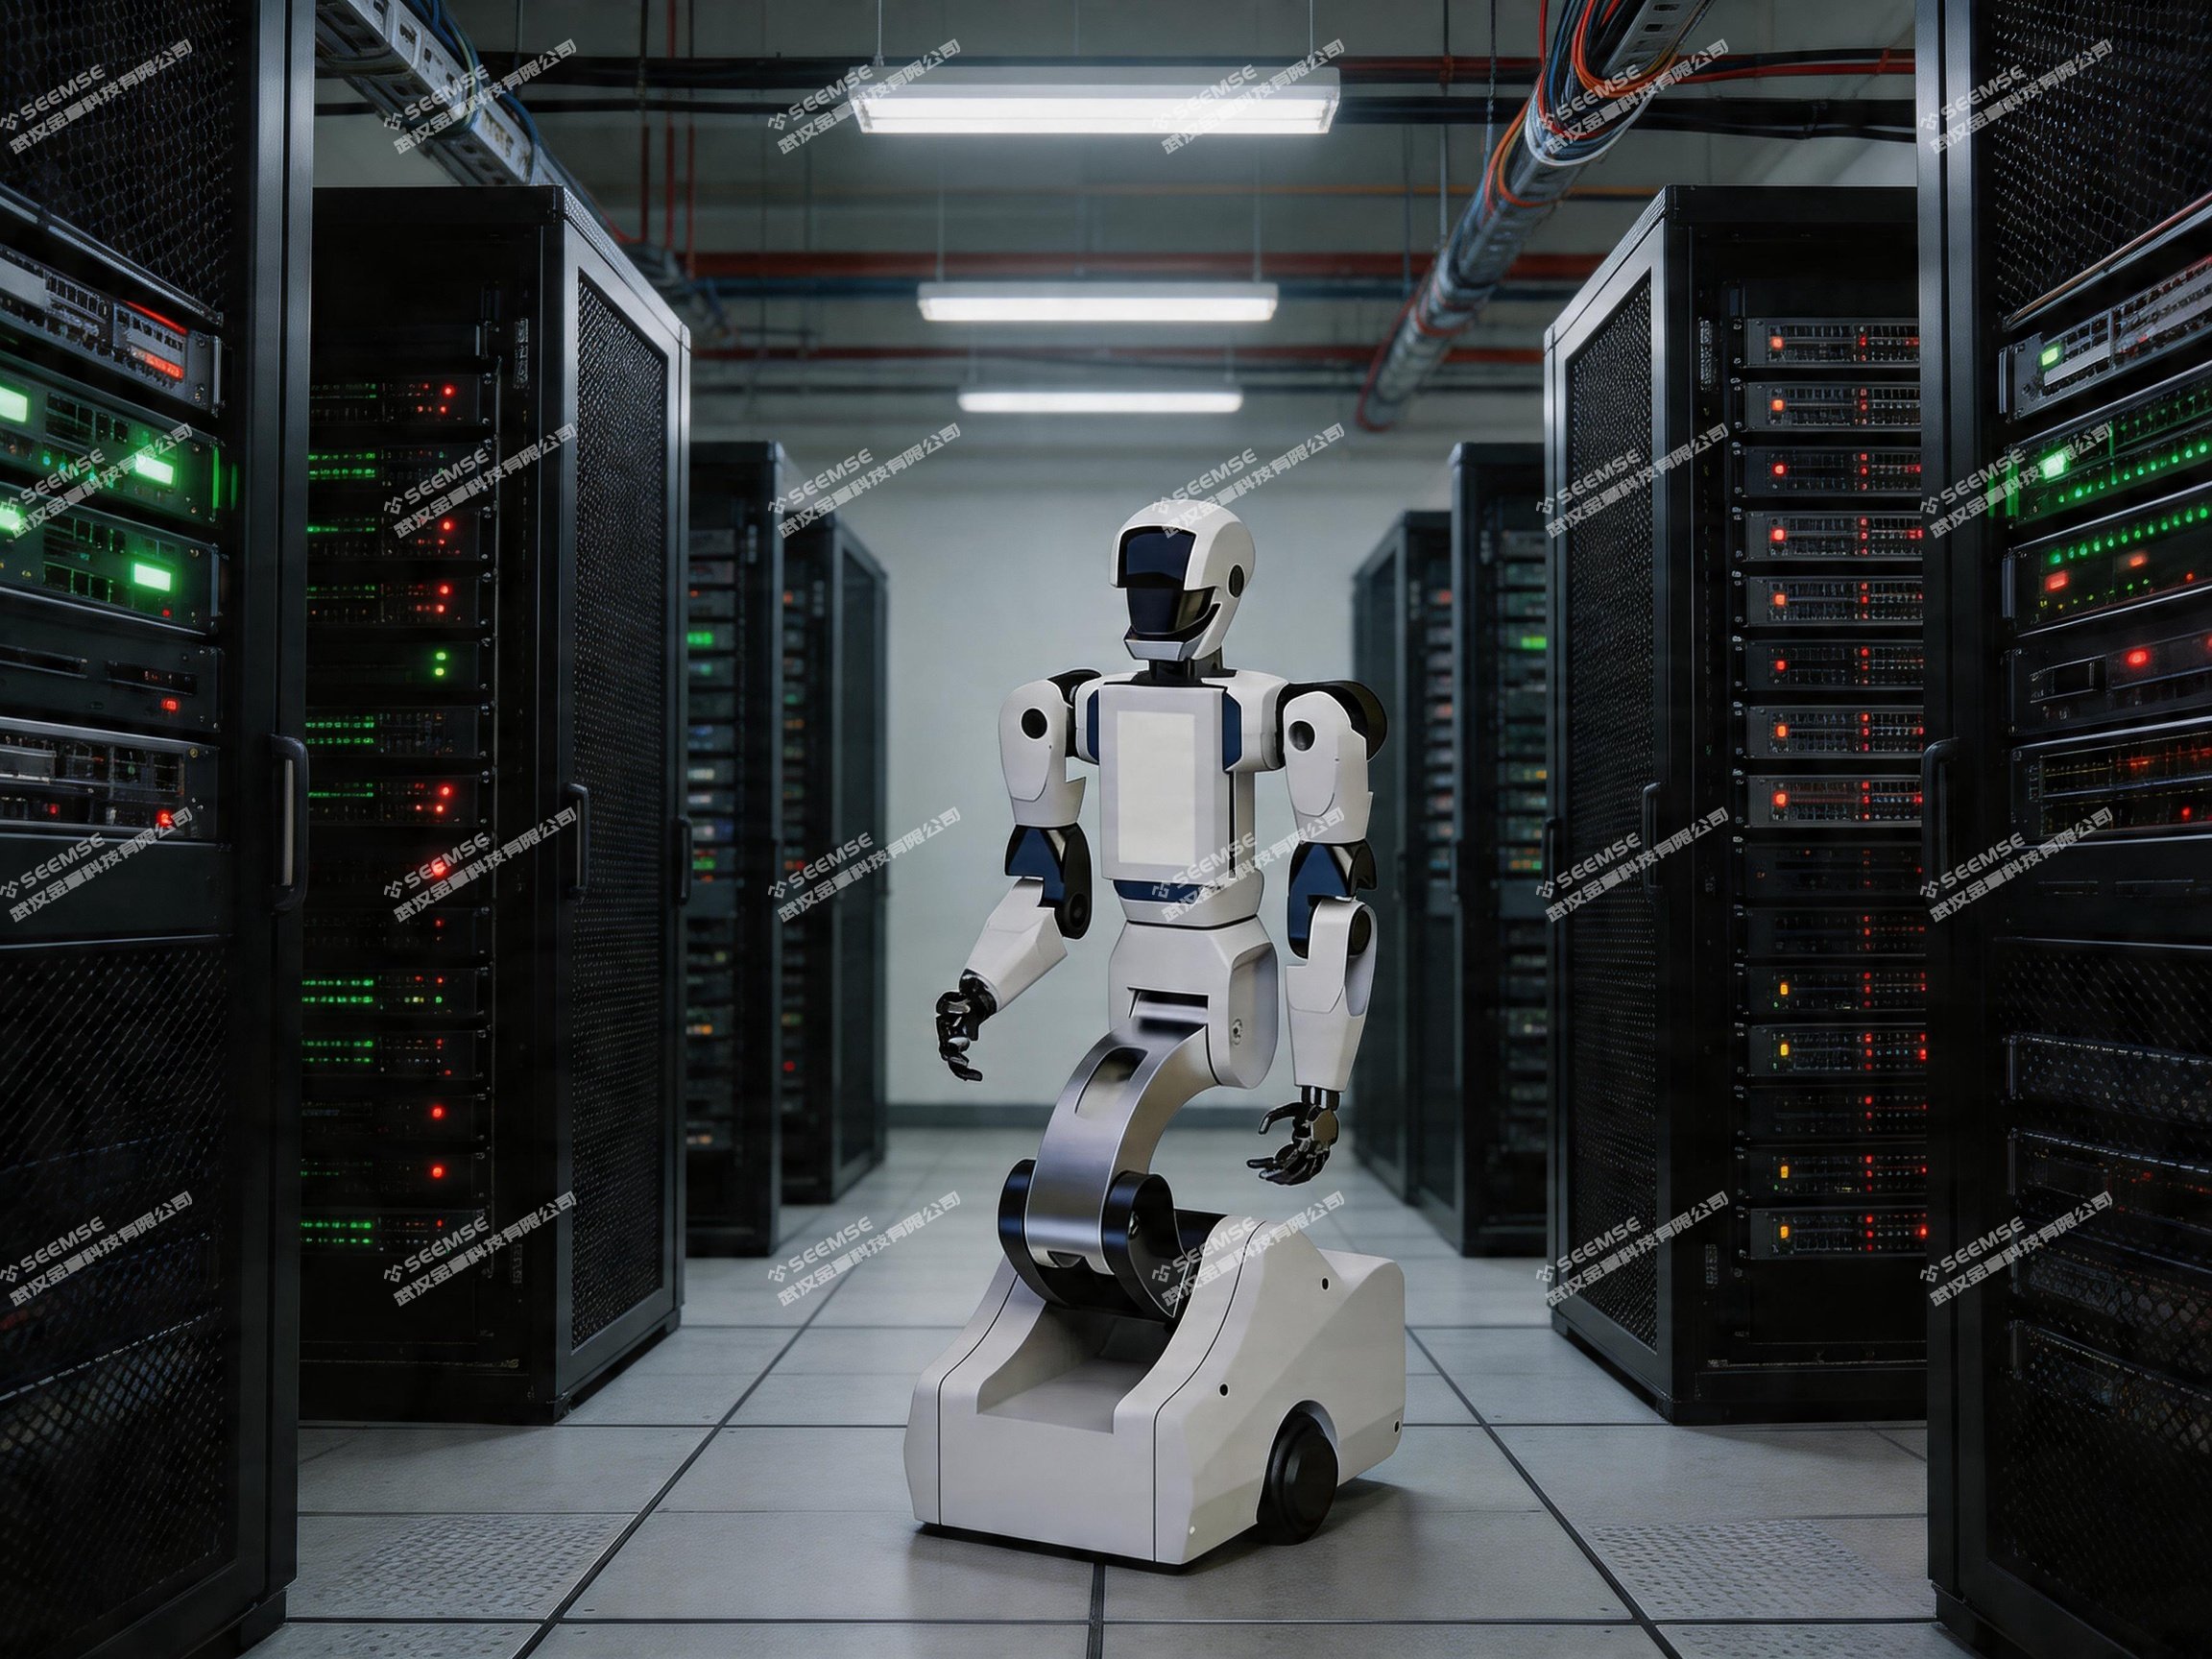
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + عمود رفع + كاميرا عالية الدقة بتقريب بصري + كاميرا تصوير حراري بالأشعة تحت الحمراء + مستشعر حرارة ورطوبة + قابض ثنائي الأصابع
تفتيش غرف المعدات
في المناطق المزدحمة بالمعدات مثل غرف توزيع الكهرباء وغرف مركز البيانات وغرف التكييف وغرف مضخات المياه، يمكن للروبوت القيام بجولات دورية على مسار محدد مسبقًا. يرفع عمود الرفع الكاميرا عالية الدقة وكاميرا التصوير الحراري إلى ارتفاع لوحات المعدات، لتصوير حالة مؤشرات الإضاءة وقراءات العدادات ومواضع المفاتيح، مع كشف توزيع حرارة سطح المعدات. وعند اكتشاف حرارة غير طبيعية أو إنذار مؤشر أو صوت غير طبيعي، يرسل الروبوت فورًا معلومات إنذار وصور الموقع إلى الخلفية. وفي الحالات التي تتطلب معالجة بسيطة، مثل الضغط على زر إعادة الضبط أو تبديل وضع المفتاح أو تأكيد الإنذار، يمكن للذراع الآلية إتمام العملية وفق أوامر عن بُعد، لتجنب دخول الأفراد المتكرر إلى غرف المعدات. تُسجل بيانات التفتيش تلقائيًا وتُنشأ التقارير، لتسهيل التتبع والتحليل.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + عمود رفع + كاميرا عالية الدقة بتقريب بصري + كاميرا تصوير حراري بالأشعة تحت الحمراء + قابض ثنائي الأصابع
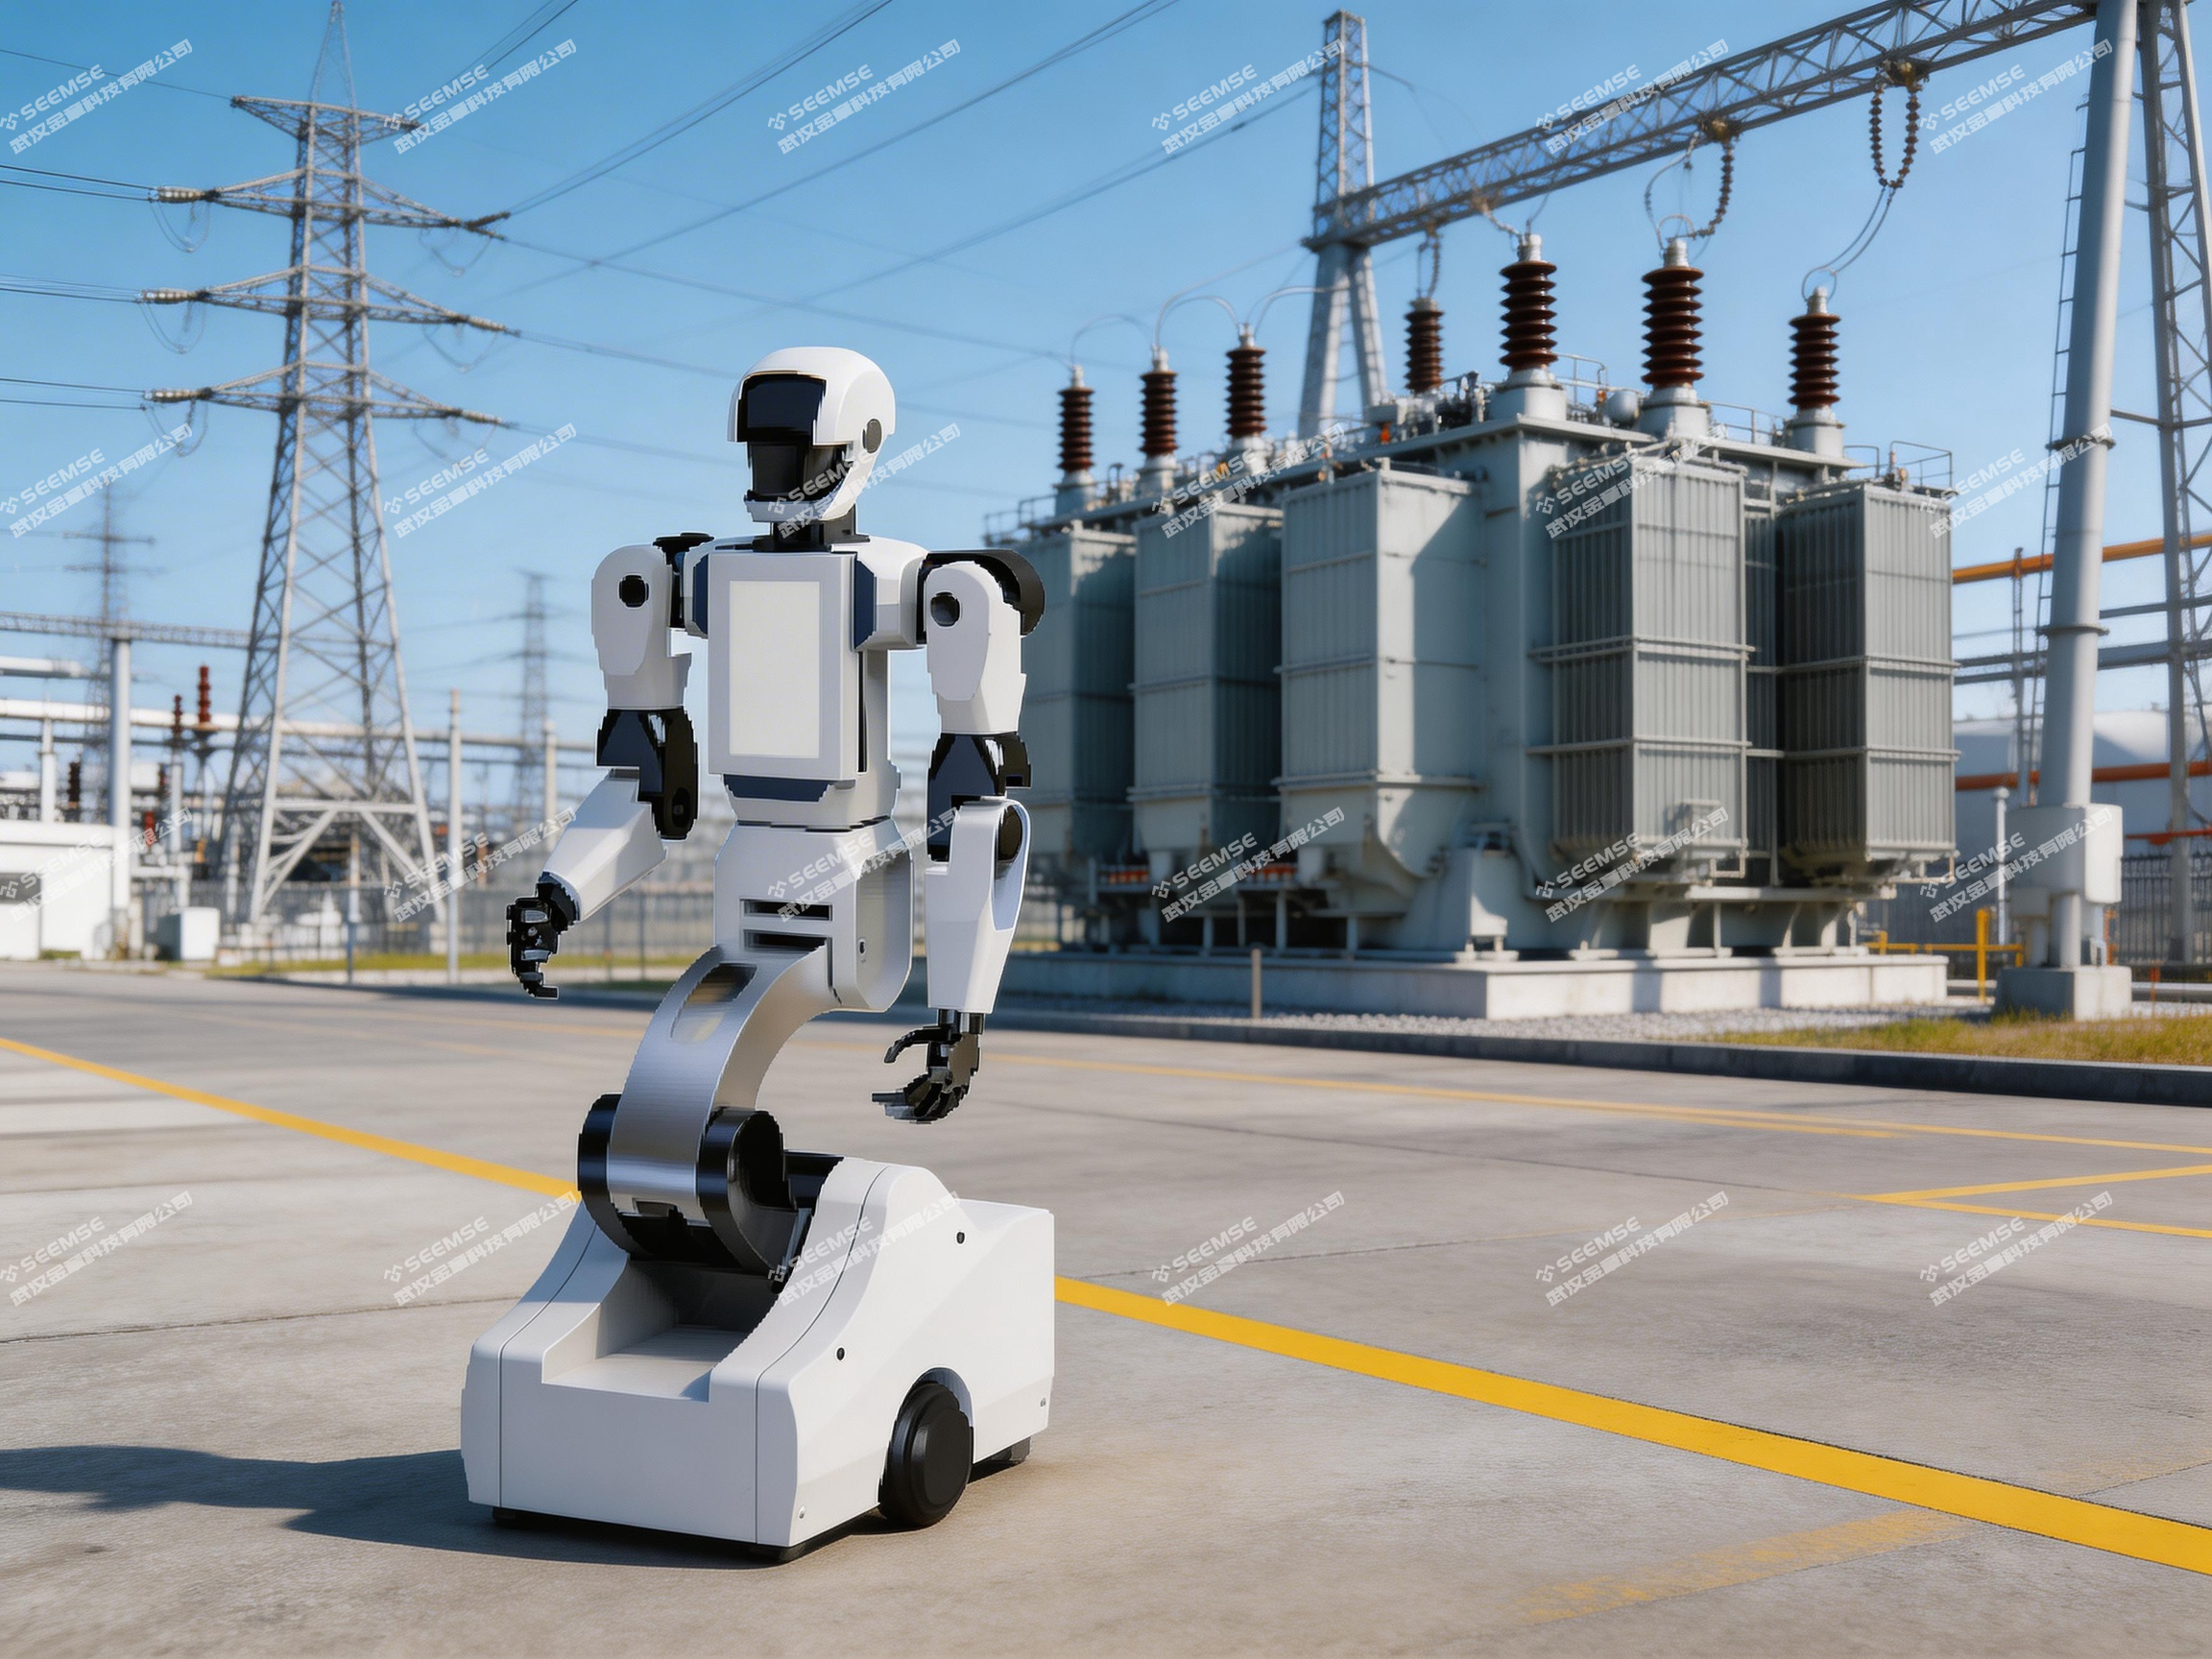
تفتيش محطات الطاقة الكهربائية
في سيناريوهات مرافق الطاقة مثل المحطات الفرعية ومحطات التبديل وغرف توزيع الكهرباء، تتنوع المعدات وتنتشر على نطاق واسع وذات مستوى أمان عالٍ. يمكن للروبوت القيام بجولات على مسار محدد مسبقًا للمعدات الأولية مثل المحولات وقواطع الدائرة ومفاتيح العزل ومحولات القياس، وتصوير حالة الأجزاء الرئيسية مثل عدادات مستوى الزيت وعدادات ضغط الغاز ولوحات مؤشرات الفتح والإغلاق بكاميرا عالية الدقة، واستخدام التصوير الحراري بالأشعة تحت الحمراء لقياس حرارة الأجزاء المعرضة للسخونة مثل وصلات المعدات ومشابك الأسلاك والجلبات. وعند اكتشاف ضغط غير طبيعي لسداسي فلوريد الكبريت أو انخفاض مستوى الزيت أو سخونة الوصلة، ينذر الروبوت فورًا ويعيد بيانات الموقع. وبالنسبة لعمليات مثل إدخال وإخراج ألواح الربط داخل خزائن الحماية وتأكيد حالة قواطع الدائرة الهوائية، يمكن للذراع الآلية إتمام إدخال أو إخراج ألواح الربط عن بُعد، لتجنب دخول الأفراد المتكرر إلى المناطق المكهربة وتقليل مخاطر العمل.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + عمود رفع + كاميرا عالية الدقة بتقريب بصري + كاميرا تصوير حراري بالأشعة تحت الحمراء + قابض ثنائي الأصابع
تفتيش مرافق النقل بالسكك الحديدية
في سيناريوهات النقل بالسكك الحديدية مثل أنفاق المترو وغرف معدات المحطات وورش صيانة الساحات، تنتشر المعدات على طول الخط ويكون وقت نافذة التفتيش محدودًا. يمكن للروبوت دخول منطقة المعدات ذاتيًا خلال فترات عدم التشغيل، والقيام بجولات على أنظمة التهوية والتكييف وإمداد المياه والصرف ومرافق مكافحة الحرائق وتوزيع الجهد المنخفض وغيرها. يمكن لعمود الرفع أن يمتد إلى فجوات المعدات أو الأماكن المرتفعة لتصوير فتحة الصمام وقيمة عداد الضغط ومؤشرات خزائن التحكم وغيرها من المواضع التي يصعب رؤيتها. وبعد تجهيزه بمستشعر ضوضاء، يمكن للروبوت التعرف على الأصوات غير الطبيعية للمعدات الدوارة مثل المراوح والمضخات، والإنذار المبكر بمخاطر الأعطال. وبالنسبة لصناديق التحكم بالإضاءة وصناديق طاقة الصيانة داخل مقاطع النفق، يمكن للذراع الآلية إتمام عمليات بسيطة مثل إعادة ضبط المفاتيح واختبار قاطع الحماية من التسرب وفق أوامر عن بُعد، لتقليل تكرار نزول الأفراد إلى النفق.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات أو تفاضلي + عمود رفع + كاميرا عالية الدقة + مستشعر ضوضاء + قابض ثنائي الأصابع
تفتيش الأنابيب والصمامات
في ممرات الأنابيب ومناطق مجموعات الصمامات في صناعات الكيماويات والأدوية والأغذية والمشروبات، يمكن للروبوت القيام بجولات على مسار محدد مسبقًا لفحص الأنابيب والصمامات والفلنجات وغيرها من الأجزاء الرئيسية. ومن خلال التعرف البصري، يتحقق مما إذا كانت حالة فتح وإغلاق الصمام متوافقة مع نظام التحكم المركزي، ويستخدم التصوير الحراري بالأشعة تحت الحمراء للكشف عن أي حرارة غير طبيعية ناتجة عن التسرب، كما يُجهز بمستشعر غاز لمراقبة وجود غاز متسرب. وعند اكتشاف وضع غير صحيح للصمام، يمكن لليد البارعة تدوير عجلة الصمام يدويًا عن بُعد لإجراء التعديل. وبالنسبة للتسربات الدقيقة، يمكن للروبوت التقاط صور عالية الدقة ليقرر الفنيون ما إذا كانت هناك حاجة إلى إصلاح.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + عمود رفع + كاميرا تصوير حراري بالأشعة تحت الحمراء + مستشعر غاز + يد بارعة
تفتيش البيئات الخطرة
في الأماكن التي يوجد بها غبار أو غازات ضارة أو حرارة مرتفعة، مثل ورش الطلاء وورش التجليخ والمناطق عالية الحرارة ومصانع الكيماويات، لا يُنصح ببقاء الأفراد لفترات طويلة. يمكن للروبوت أن يحل محل الإنسان في دخول هذه المناطق لإنجاز مهام التفتيش. ويُجهز بمستشعر غاز يدخل أولًا للكشف على سلامة البيئة، وبعد تأكيد السلامة يدخل الأفراد للعمل. وأثناء التفتيش، إذا اكتشف وجود عوائق صغيرة في الممر، يمكن للذراع الآلية التقاطها ونقلها إلى منطقة آمنة. وبالنسبة للمعدات عالية الحرارة، يمكن لكاميرا التصوير الحراري قياس الحرارة عن بُعد، لتجنب مخاطر الاقتراب البشري. ويمكن تزويد الروبوت بتعديلات حماية مناسبة مثل الإحكام ضد الغبار والغلاف المقاوم للحرارة، ليلائم البيئات القاسية.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + تعديل حماية ضد البيئة + مستشعر غاز + كاميرا تصوير حراري بالأشعة تحت الحمراء + قابض ثنائي الأصابع

تفتيش بيئة المستودعات
في المستودعات وغرف التبريد ومخازن الأرشيف وغيرها، يمكن للروبوت إنجاز مهام مراقبة البيئة والتفتيش على حالة المعدات. ويُجهز بمستشعر حرارة ورطوبة يسير على طول ممرات الأرفف، ويجمع بيانات الحرارة والرطوبة في المناطق المختلفة في الوقت الفعلي، لضمان مطابقة بيئة التخزين للمتطلبات. وفي سيناريو غرف التبريد، يمكن للروبوت أن يحل محل الأفراد في العمل لفترات طويلة في بيئة منخفضة الحرارة، لتقليل خطر الإصابة بقضمة الصقيع. وعند اكتشاف انسداد الممر بالبضائع، يمكن للروبوت الإنذار إلى الخلفية وتسجيل الصور، ويمكن للذراع الآلية التقاط العناصر الصغيرة المتناثرة وإعادتها إلى مكانها.
التكوين الموصى به: هيكل سفلي تفاضلي أو بعجلات متعددة الاتجاهات + مستشعر حرارة ورطوبة + كاميرا عالية الدقة + قابض ثنائي الأصابع
تفتيش معدات خط الإنتاج
في ورش التصنيع، يمكن للروبوت القيام بجولات دورية على معدات خط الإنتاج وخزائن التحكم الكهربائية وخطوط الهواء المضغوط وغيرها. ويستخدم وحدة الرؤية لفحص مؤشرات حالة تشغيل المعدات وقراءات عدادات الضغط وارتفاع مستوى الزيت وغيرها، ويستخدم التصوير الحراري بالأشعة تحت الحمراء لفحص حرارة المحركات وخزائن التحكم وأطراف التوصيل. وعند اكتشاف إنذار أو خلل في المعدات، يمكن للمشغل تأكيد الحالة عبر الصور عن بُعد، وعند الحاجة يمكنه التحكم عن بُعد بالذراع الآلية لإتمام معالجة بسيطة مثل الضغط على زر إعادة الضبط أو تدوير مفتاح الاختيار، لتقليل وقت انتظار التوقف. ويمكن للروبوت أيضًا، في فترات التفتيش، القيام بمهام حمل المواد بين محطات العمل.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + عمود رفع + كاميرا عالية الدقة + كاميرا تصوير حراري بالأشعة تحت الحمراء + قابض ثنائي الأصابع + سلة حمل + الربط بنظام MES
تفتيش المنطقة الخارجية للمصنع
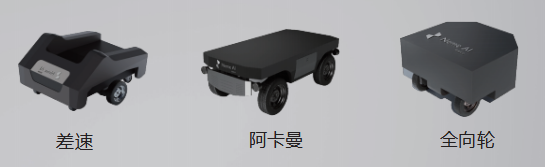
في المناطق الخارجية أو شبه الخارجية مثل الحدائق وطرق المصانع ومناطق الخزانات، يمكن للروبوت إنجاز مهام الجولة على مسار محدد مسبقًا. الهيكل السفلي أكرمان مناسب للسير على طرق المصانع، وله قدرة جيدة على مقاومة الاهتزاز واستقرار في السرعة. يمكن للروبوت تفتيش محيط الأسوار والمناطق الخارجية للمعدات ومناطق تخزين المواد وغيرها، ويمكنه ليلًا استخدام كاميرا منخفضة الإضاءة أو التصوير الحراري بالأشعة تحت الحمراء للقيام بالجولة. وعند اكتشاف حالة غير طبيعية، يلتقط الصور ويسجلها وينذر، ويمكن لفريق الأمن تأكيد الموقع عن بُعد من غرفة التحكم المركزية.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + كاميرا عالية الدقة بتقريب بصري + كاميرا تصوير حراري بالأشعة تحت الحمراء + كاميرا رؤية ليلية منخفضة الإضاءة + وحدة اتصال 5G

تفتيش محطات الطاقة
في محطات الطاقة الكهروضوئية ومزارع الرياح ومحطات تخزين الطاقة ومحطات الشحن وغيرها من محطات الطاقة الجديدة، تنتشر المعدات على نطاق واسع ويكون نصف قطر الصيانة والتفتيش كبيرًا، وتقع بعض المحطات في مناطق نائية. يمكن للروبوت أن يحل محل موظفي الصيانة في إنجاز الجولات اليومية، ويستخدم التصوير الحراري بالأشعة تحت الحمراء لمسح البقع الساخنة في الوحدات الكهروضوئية وتجمد شفرات توربينات الرياح وتوزيع حرارة حاويات بطاريات تخزين الطاقة وغيرها، لاكتشاف خلل المعدات في الوقت المناسب. وفي سيناريو محطات الشحن، يمكن للروبوت تفتيش المظهر الخارجي لأجهزة الشحن ومعلومات الشاشة وحالة إعادة مسدس الشحن إلى مكانه، وعند اكتشاف عدم إعادة مسدس الشحن، يمكن للذراع الآلية المساعدة في إعادته. وفي منطقة محطة رفع الجهد، يقوم الروبوت بجولات روتينية على المحولات ومعدات GIS المركبة ومانعات الصواعق وغيرها، لتقليل تكرار انتقال الأفراد لمسافات طويلة إلى المحطة.
التكوين الموصى به: هيكل سفلي أكرمان + عمود رفع + كاميرا عالية الدقة بتقريب بصري + كاميرا تصوير حراري بالأشعة تحت الحمراء + قابض ثنائي الأصابع + وحدة اتصال 4G/5G
الجزء الثاني: سيناريوهات التطبيق الموسعة
التخزين والخدمات اللوجستية
في سيناريوهات مستودعات التجارة الإلكترونية ومستودعات المواد الخام في التصنيع ومستودعات المنتجات النهائية وغيرها، يمكن للروبوت القيام بأعمال إنزال ورفع البضائع والانتقاء والنقل وجرد المخزون. وبمساعدة عمود الرفع والذراع الآلية، يستطيع الروبوت الإمساك بالبضائع مباشرة من أرفف الأرضية أو الأرفف العالية حتى 2.2 متر، دون حاجة العاملين إلى الصعود أو تشغيل الرافعات الشوكية. وبعد أخذ البضاعة، ينقلها الروبوت ذاتيًا إلى منطقة الفرز أو طاولة التغليف أو مخرج الشحن، دون تدخل بشري في الطريق. وفي عملية الجرد، يمكن للروبوت السير على طول ممرات الأرفف، واستخدام قارئ/كاتب RFID أو وحدة التعرف البصري المزود بها لمسح ملصقات البضائع تلقائيًا، وتسجيل كميات المخزون ومواقع التخزين، مع مزامنة البيانات مع النظام الخلفي في الوقت الفعلي.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + ذراع آلية مع أكواب شفط أو قابض + رف مواد متعدد الطوابق + كاميرا صناعية + وحدة RFID
توزيع مواد خط الإنتاج
في ورش التصنيع مثل قطع غيار السيارات والإلكترونيات والتشغيل الميكانيكي، تحتاج محطات خط الإنتاج إلى تعبئة المواد بشكل دوري، كما يجب استرجاع صناديق المواد الفارغة. يمكن للروبوت الإمساك بصناديق المواد مباشرة من أرفف جانب الخط أو المستودع المركزي، ونقلها إلى محطة العمل المحددة، ثم وضع صندوق المواد على رف محطة العمل بنفسه واسترجاع الصندوق الفارغ. لا تحتاج العملية بأكملها إلى نقل يدوي، ويمكن للمشغل التركيز على أعمال التجميع. ويمكن للروبوت الربط بنظام MES، وإطلاق مهام التوزيع تلقائيًا وفق إيقاع الإنتاج، لضمان وصول المواد في الوقت المحدد. وفي سيناريوهات الإنتاج المختلط متعدد الأصناف، يمكن تزويد الروبوت برف مواد متعدد الطوابق ليحمل عدة مواد دفعة واحدة، ويسلمها بالتتابع حسب ترتيب محطات العمل.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + صينية حمل أو رف مواد + وحدة مسح الرموز + الربط بنظام MES
الفحص التلقائي بجانب الخط
بعد خروج المنتج من الخط أو بعد عمليات رئيسية، يلزم فحص مظهر المنتج وأبعاده. الطريقة التقليدية هي نقل المنتج إلى طاولة فحص مخصصة، ويستهلك النقل ذهابًا وإيابًا وقت الإيقاع. يمكن للروبوت حمل وحدة الفحص والانتقال مباشرة إلى جانب محطة خط الإنتاج، واستخدام كاميرا صناعية لتصوير المنتج من زوايا متعددة، ورفع الصور إلى برنامج الفحص لتحليلها وتحديد وجود عيوب مثل الخدوش أو نقص الأجزاء أو انحراف الأبعاد، مع ربط نتيجة الفحص وباركود المنتج وتسجيلهما. وفي السيناريوهات التي تتطلب فحصًا عشوائيًا، يمكن للروبوت التقاط عينات عشوائية ونقلها إلى طاولة الفحص لإجراء فحص خارج الخط. وبعد انتهاء الفحص، يمكن للروبوت مواصلة تنفيذ مهام الفحص في محطات أخرى، بحيث يغطي روبوت واحد عدة خطوط إنتاج.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + كاميرا صناعية + وحدة إضاءة + برنامج فحص + ذراع آلية مع قابض
التجميع المساعد
في بعض عمليات التجميع الدقيقة، يحتاج المشغل إلى استخدام متكرر لقطع صغيرة مختلفة المقاسات مثل البراغي والحلقات والموصلات، ويستهلك التنقل ذهابًا وإيابًا والبحث في صناديق المواد وقتًا كبيرًا. يمكن للروبوت التوقف بجانب محطة العمل ليكون «يدًا ثالثة» تساعد المشغل. عندما يحتاج المشغل إلى نوع معين من القطع، يمكنه إصدار أمر صوتي أو عبر مفتاح قدم، فيلتقط الروبوت القطعة المقابلة من الصينية ويسلمها إلى يد المشغل. وبعد انتهاء التجميع، يمكن للروبوت استلام القطعة النهائية ووضعها على صينية المنتجات النهائية. وبفضل مستشعرات القوة واليد البارعة، يمكن للروبوت أيضًا المساعدة في إتمام حركات تجميع بسيطة مثل المحاذاة والضغط والتثبيت بالمشابك.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + ذراع آلية مع يد بارعة + مستشعر قوة + كاميرا رؤية ثلاثية الأبعاد
عمليات التحميل والتفريغ
بجانب المعدات المفردة مثل آلات CNC وآلات الحقن وأجهزة القياس الإحداثي الثلاثي، عادة ما يتم تحميل وتفريغ قطع العمل يدويًا، وهو أمر يتطلب جهدًا كبيرًا ويكون إيقاعه غير مستقر. يمكن نشر الروبوت بجانب المعدات للقيام بمهام تحميل المواد الخام وتفريغ المنتجات النهائية. يلتقط الروبوت المادة الخام المراد تشغيلها من الصينية أو رف المواد، وينتقل إلى باب المعدة، وبعد أن تكمل المعدة الدورة السابقة وتفتح الباب، تمتد الذراع الآلية إلى حجرة العمل لإخراج القطعة النهائية، ثم تضع المادة الخام في التجهيزة. وبعد تجهيزه بقرص تبديل سريع، يمكن للروبوت تبديل القابض أو أكواب الشفط بسرعة حسب شكل قطعة العمل، ليلائم احتياجات التحميل والتفريغ لأصناف متعددة.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + ذراع آلية مع قرص تبديل سريع + قابض هوائي أو أكواب شفط + وحدة تنسيق PLC
فحص الجودة
بعد خروج المنتج من الخط أو بعد عمليات رئيسية، يلزم فحص مظهر المنتج وأبعاده. يمكن تزويد الروبوت بكاميرا صناعية ووحدة إضاءة، والانتقال إلى محطة العمل المراد فحصها، وتصوير المنتج من زوايا متعددة. تُرفع الصور الملتقطة إلى برنامج الفحص للتحليل، لتحديد وجود عيوب مثل الخدوش أو نقص الأجزاء أو انحراف الأبعاد. وتُربط نتيجة الفحص بباركود المنتج وتُسجل، لتسهيل التتبع. وفي السيناريوهات التي تتطلب فحصًا عشوائيًا، يمكن للروبوت التقاط عينات عشوائية من خط الإنتاج وفق التعليمات، ونقلها إلى طاولة الفحص لإجراء فحص خارج الخط.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + كاميرا صناعية + وحدة إضاءة + برنامج فحص + ذراع آلية مع قابض
إدارة الأدوات
في ورش التشغيل الآلي وورش الصيانة وغيرها، تتنوع أدوات القطع وأدوات القياس وتجهيزات التثبيت ويكثر استعارتها وإعادتها. يمكن للروبوت أن يعمل كمكتبة أدوات متنقلة، وينقل الأدوات بين غرفة الأدوات ومحطات العمل المختلفة. يقدم المشغل طلب الأداة عبر طرفية محطة العمل، فيستلم الروبوت الأداة المقابلة من غرفة الأدوات وينقلها إلى محطة العمل، ويقوم المشغل بتمرير بطاقة العمل للتحقق من الهوية ثم يأخذها. وعند الإرجاع، يعيدها الروبوت أيضًا إلى غرفة الأدوات. وبفضل وحدة RFID المدمجة، يمكنه التعرف تلقائيًا على معلومات الأداة، وتسجيل المستعير وأوقات الاستعارة والإرجاع، وإنشاء سجل استخدام.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + خزانة مواد بأدراج مقفلة + قارئ/كاتب RFID + وحدة التعرف على الهوية
التوزيع في المؤسسات الطبية
بين صيدلية المستشفى وقسم المختبر والأقسام الطبية، يمكن للروبوت القيام بمهام نقل الأدوية والعينات والأدوات الصغيرة. ويضمن صندوق الشحن المغلق المقفل سلامة عملية النقل، وتضمن وحدة إدارة الصلاحيات أن الأشخاص المصرح لهم فقط يمكنهم أخذ العناصر. ويمكن للروبوت استخدام المصعد ذاتيًا وفتح وإغلاق الأبواب تلقائيًا، لتحقيق النقل بين الطوابق. وخلال الليل أو العطلات، يمكن للروبوت أن يحل محل جزء من القوى العاملة في إنجاز مهام التوزيع المجدولة، لتخفيف عبء العمل على الكوادر الطبية.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + صندوق شحن مغلق مقفل + وحدة إدارة الصلاحيات + وحدة تنسيق المصعد
أتمتة المختبرات
في سيناريوهات المختبرات مثل الأدوية الحيوية والفحص الكيميائي والبحث العلمي الجامعي، تستهلك الأعمال المتكررة مثل المعالجة الأولية للعينات وتقسيم الكواشف ونقل المستهلكات وقتًا كبيرًا من الباحثين. يمكن للروبوت إتمام التقاط ونقل أنابيب العينات وقوارير الكواشف وأطباق الزرع بين طاولة المختبر والمعدات، لتقليل فرص تعرض الأفراد للعينات الحيوية أو المواد الكيميائية الخطرة. وبعد تركيب وحدة ماصة، يمكن للذراع الآلية إتمام التقسيم الكمي للسوائل، لضمان اتساق كل عملية. وبالنسبة لاتجاهات البحث التي تتطلب تجارب متوازية كثيرة مثل الفرز عالي الإنتاجية وعلم الأحياء التركيبي، يمكن لعدة روبوتات التعاون في إدارة بنك العينات وجدولة سير التجارب، مما يرفع كفاءة التجارب وقابلية تكرار البيانات.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + ذراع آلية مع قابض أو وحدة ماصة + تحديد موقع بصري + الربط بنظام إدارة المختبر
التعليم والبحث العلمي
في تخصصات الأتمتة وهندسة الروبوتات والميكاترونكس في الجامعات، يمكن استخدام الروبوت كمنصة تجارب تعليمية. يمكن للطلاب تعلم محتوى مثل التحكم في حركة الروبوتات المتنقلة وخوارزميات ملاحة SLAM وتخطيط حركة الذراع الآلية والرؤية الآلية على عتاد حقيقي. ويوفر المنتج حزمة تطوير SDK وواجهة ROS، لدعم الطلاب في التطوير الثانوي والتحقق من الخوارزميات. ويمكن للمدرسين استخدام الروبوت لبناء نظام عرض تجريبي، وعرض سير العمل الآلي بشكل مباشر داخل الصف.
التكوين الموصى به: هيكل سفلي تفاضلي + ذراع آلية مع يد بارعة أو قابض + حزمة تطوير SDK + واجهة ROS
الاستقبال والمعارض
في صالات عرض الشركات وقاعات العلوم والمعارض وغيرها، يمكن للروبوت القيام باستقبال الزوار وشرح المعروضات. بعد التعرف على هوية الزائر، يشغل رسالة ترحيب مخصصة، ويرشد الزائر على مسار محدد مسبقًا لزيارة منطقة العرض. وعند الوصول إلى المعروض، يطلق الروبوت تلقائيًا التنسيق مع الشاشة الكبيرة والإضاءة، ويشغل محتوى الشرح المقابل. وبالنسبة للمعروضات التي تتطلب عرضًا تفاعليًا، يمكن للذراع الآلية المشاركة في تقديم عرض تشغيلي بسيط. ويمكن للخلفية إحصاء مدة البقاء وتكرار التفاعل في كل منطقة عرض، لتوفير مرجع بيانات لتحسين العرض.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات + شاشة لمس + وحدة تفاعل صوتي + ذراع آلية للعرض التفاعلي
الجولات السياحية الثقافية
في المتاحف وقاعات العلوم والمناطق السياحية وغيرها من أماكن السياحة الثقافية، يمكن للروبوت تقديم خدمة إرشاد صوتي ذاتي. يخطط الروبوت مسار الجولة ديناميكيًا وفق موقع الزائر، ويتعرف تلقائيًا على تفضيلات لغة الزائر ليقدم شرحًا متعدد اللغات. وبالاقتران بتقنية التوأم الرقمي، يمكن للزائر مشاهدة النماذج الافتراضية للمعالم ومعلومات كثافة الزوار عبر شاشة الروبوت. ويمكن للروبوت أيضًا المشاركة في مهام قصصية مثل البحث عن الكنز والإجابة على الأسئلة وغيرها من أشكال التفاعل، لتعزيز مشاركة الزائر ومتعة الجولة.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات أو تفاضلي + شاشة لمس + نظام شرح صوتي + دعم متعدد اللغات
التجزئة التجارية
في سيناريوهات التجزئة مثل متاجر العلامات التجارية والسوبرماركت الذكي والمتاجر غير المأهولة، يمكن للروبوت القيام بأعمال تفتيش الأرفف وتعبئة البضائع وجرد المخزون. وعند السير على طول ممرات الأرفف، يستخدم وحدة الرؤية للتعرف على حالة عرض البضائع، وعند اكتشاف نقص أو خطأ في الترتيب يلتقط الصور ويسجلها وينبه الخلفية. وبالنسبة للبضائع الصغيرة، يمكن للذراع الآلية الإمساك بها من أرفف المخزن الخلفي ونقلها إلى الساحة الأمامية لإعادة التعبئة. وخلال الليل أو فترات انخفاض الزوار، يمكن للروبوت إنجاز جرد كامل للمتجر وفق مسار محدد مسبقًا، مع تحديث البيانات في نظام المخزون في الوقت الفعلي، لتقليل وقت الجرد اليدوي وأخطائه.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات أو تفاضلي + وحدة تعرف بصري + قابض ثنائي الأصابع + سلة حمل + الربط بنظام المخزون
الزراعة الذكية
في سيناريوهات الحدائق الزراعية الحديثة ومصانع النباتات ومختبرات التربية وغيرها، يمكن للروبوت القيام بمهام تفتيش المحاصيل وجمع العينات وقطف الثمار. وعند السير على طول أرفف الزراعة أو أحواض الشتلات، يستخدم كاميرا متعددة الأطياف لجمع معلومات مثل نمو المحاصيل ولون الأوراق والآفات والأمراض، وتُعاد البيانات إلى نظام الإدارة للتحليل والإنذار. وبالنسبة للنباتات التي تحتاج إلى أخذ عينات، يمكن للذراع الآلية قص الأوراق أو جمع عينات الثمار، ونقلها إلى طاولة الفحص لتحليل المكونات أو تحديد الأمراض. وفي سيناريو أرفف الزراعة العمودية، يمكن لعمود الرفع رفع الكاميرا إلى أحواض الزراعة العليا لفحص حالة نمو المحاصيل، وتجنب مخاطر سلامة صعود الأفراد.
التكوين الموصى به: هيكل سفلي بعجلات متعددة الاتجاهات أو تفاضلي + عمود رفع + كاميرا متعددة الأطياف + يد بارعة أو طرف مقص + صينية حمل
توضيح شروط الاستخدام
هذا المنتج منصة متنقلة بعجلات، وهو مناسب لبيئات الأرضيات التالية:
- الأرضيات الصلبة المستوية الداخلية مثل الإيبوكسي والأسمنت والبلاط والخشب
- الأسطح الممهدة مثل طرق الأسفلت وطرق الأسمنت داخل المصانع
- ممرات منحدرة خفيفة لا تتجاوز زاوية ميلها 8 درجات
- عوائق مثل العتبات ومجاري الأسلاك بارتفاع لا يتجاوز 10 مم إلى 30 مم حسب الطراز المحدد
السيناريوهات غير المناسبة:
- السلالم والدرجات
- التضاريس الطينية أو الرملية أو العشبية أو الحصوية وغيرها من التضاريس اللينة أو الوعرة
- الأرضيات ذات الزيوت أو المياه المتراكمة بكثرة
- المنحدرات التي تتجاوز زاويتها 8 درجات
إذا كانت هناك حاجة للاستخدام في تضاريس معقدة، يمكن الاستفسار بشكل منفصل عن حل الروبوت الرباعي الأرجل.