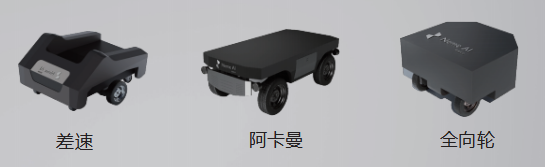
Die Anwendungsszenarien dieses Produkts werden in zwei Kategorien unterteilt: Die Kerninspektionsszenarien konzentrieren sich auf Aufgaben aus Inspektion und einfacher Bedienung; die erweiterten Anwendungsszenarien zeigen die Eignung des Produkts in anderen Bereichen.
Teil 1: Kerninspektionsszenarien
Inspektion von IDC-Rechenzentren
In Internet-Rechenzentren (IDC) müssen Serverracks, Netzwerkgeräte sowie Stromversorgungs- und Kühlsysteme rund um die Uhr laufen; herkömmliche manuelle Inspektionen sind aufwendig und leicht übersehen etwas. Der Roboter kann in den Gängen des Rechenzentrums autonom fahren und mit dem Hubmast eine HD-Kamera auf unterschiedliche Höhen der Rack-Frontpaneele anheben, um wichtige Informationen wie Statusleuchten der Server, Portstatus der Netzwerkgeräte und PDU-Stromwerte zu fotografieren. Mit einer Wärmebildkamera kann der Roboter die Geräte im Rack thermisch scannen und lokale Hotspots sowie Kühlungsrisiken frühzeitig erkennen. Wenn eine Server-Warnleuchte aufleuchtet, kann der Roboterarm auf Fernbefehl die Reset-Taste am Gerätepanel drücken oder einen Schalter bestätigen und so eine einfache Maßnahme ausführen. Wenn das Innere eines Racks geprüft werden muss, kann der Roboterarm die Tür öffnen, Aufnahmen machen und die Tür anschließend schließen. Der Roboter kann außerdem mit Temperatur- und Feuchtesensoren ausgestattet werden, um die Temperatur- und Feuchteverteilung in verschiedenen Bereichen des Rechenzentrums in Echtzeit zu überwachen und den ordnungsgemäßen Betrieb der Kühlanlage sicherzustellen. Inspektionsdaten werden automatisch an das Backend-System hochgeladen und in Inspektionsberichten zusammengefasst, wodurch manuelle Inspektionshäufigkeit und Fehlerrisiken wirksam reduziert werden.
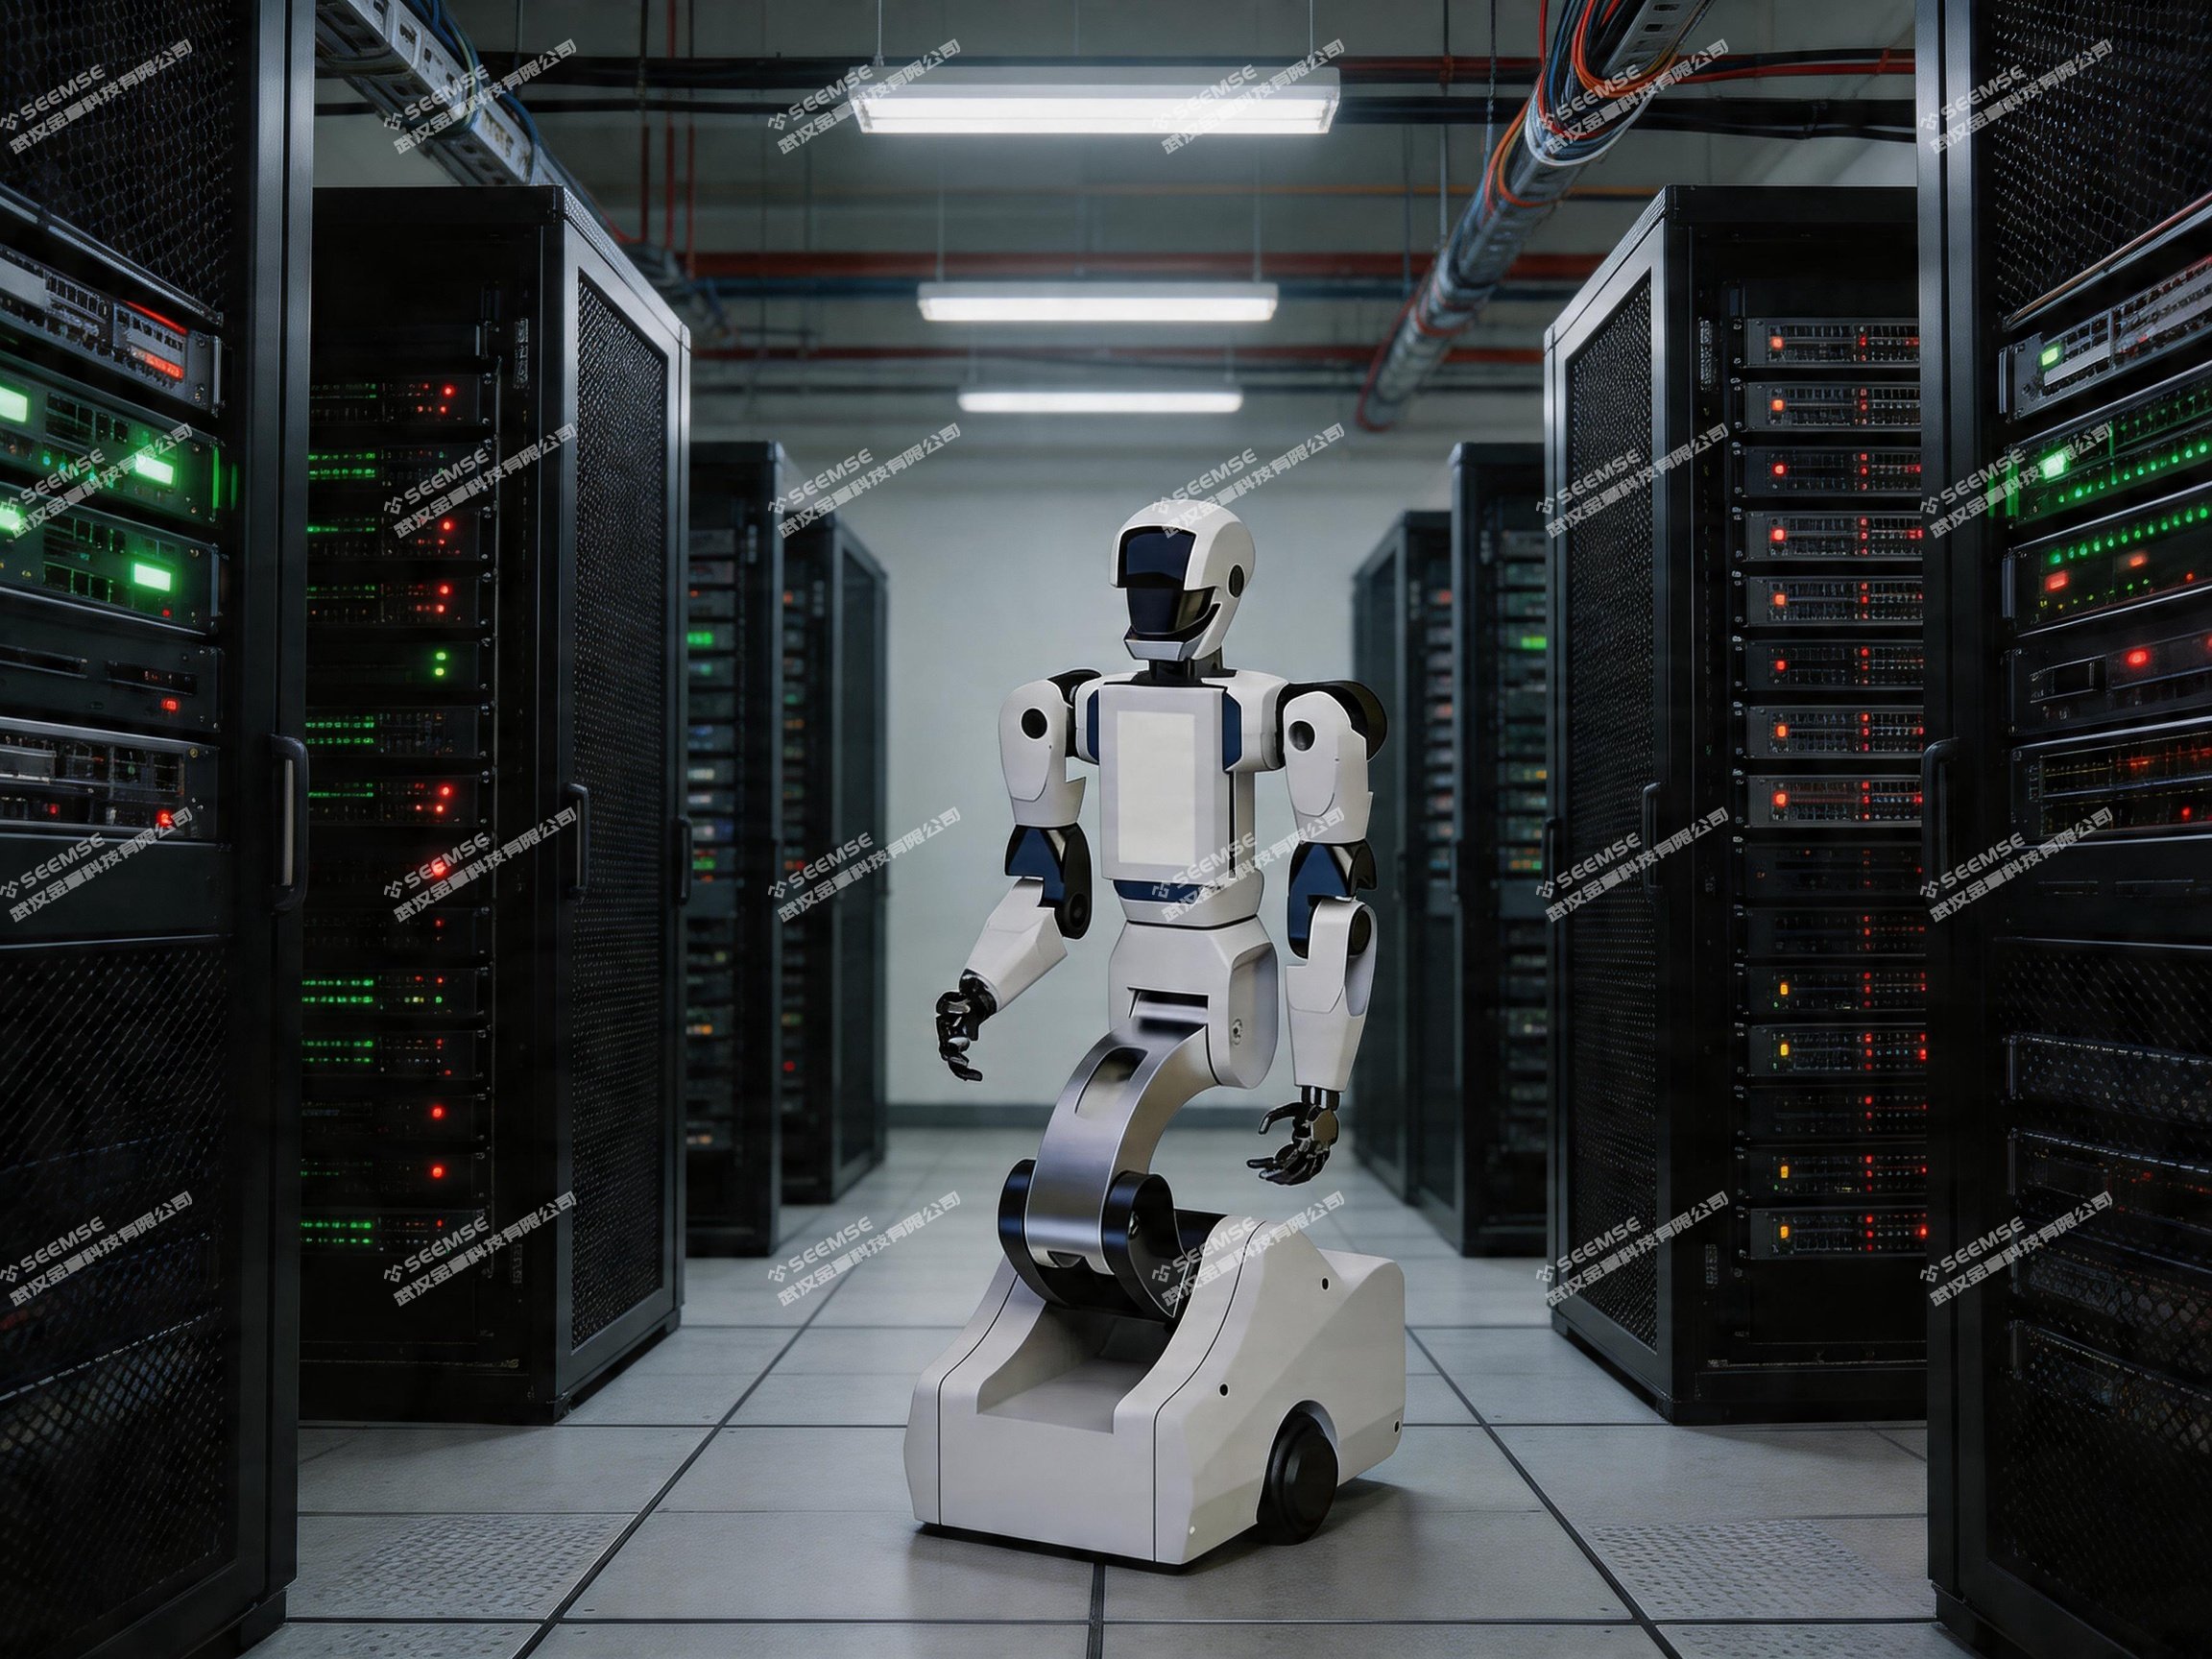
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Hubmast + HD-Zoomkamera + Wärmebildkamera + Temperatur- und Feuchtesensor + Zweifinger-Greifer
Inspektion von Technikräumen
In gerätereichen Bereichen wie Verteilerräumen, Rechenzentren, Klimaanlagenräumen und Pumpenräumen kann der Roboter nach vorgegebenen Routen regelmäßig patrouillieren. Der Hubmast hebt HD-Kamera und Wärmebildkamera auf die Höhe der Gerätepaneele, fotografiert Statusleuchten, Anzeigenwerte und Schalterpositionen und prüft gleichzeitig die Temperaturverteilung an der Geräteoberfläche. Bei Temperaturanomalien, Warnleuchten oder ungewöhnlichen Geräuschen sendet der Roboter sofort Warninformationen und Vor-Ort-Bilder an das Backend. Für einfache Maßnahmen wie das Drücken einer Reset-Taste, das Umschalten eines Schalters oder das Bestätigen eines Alarms kann der Roboterarm auf Fernbefehl eingreifen, sodass Personal nicht häufig Technikräume betreten muss. Inspektionsdaten werden automatisch aufgezeichnet und in Berichten zusammengefasst, was die Rückverfolgung und Analyse erleichtert.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Hubmast + HD-Zoomkamera + Wärmebildkamera + Zweifinger-Greifer
Inspektion elektrischer Anlagen
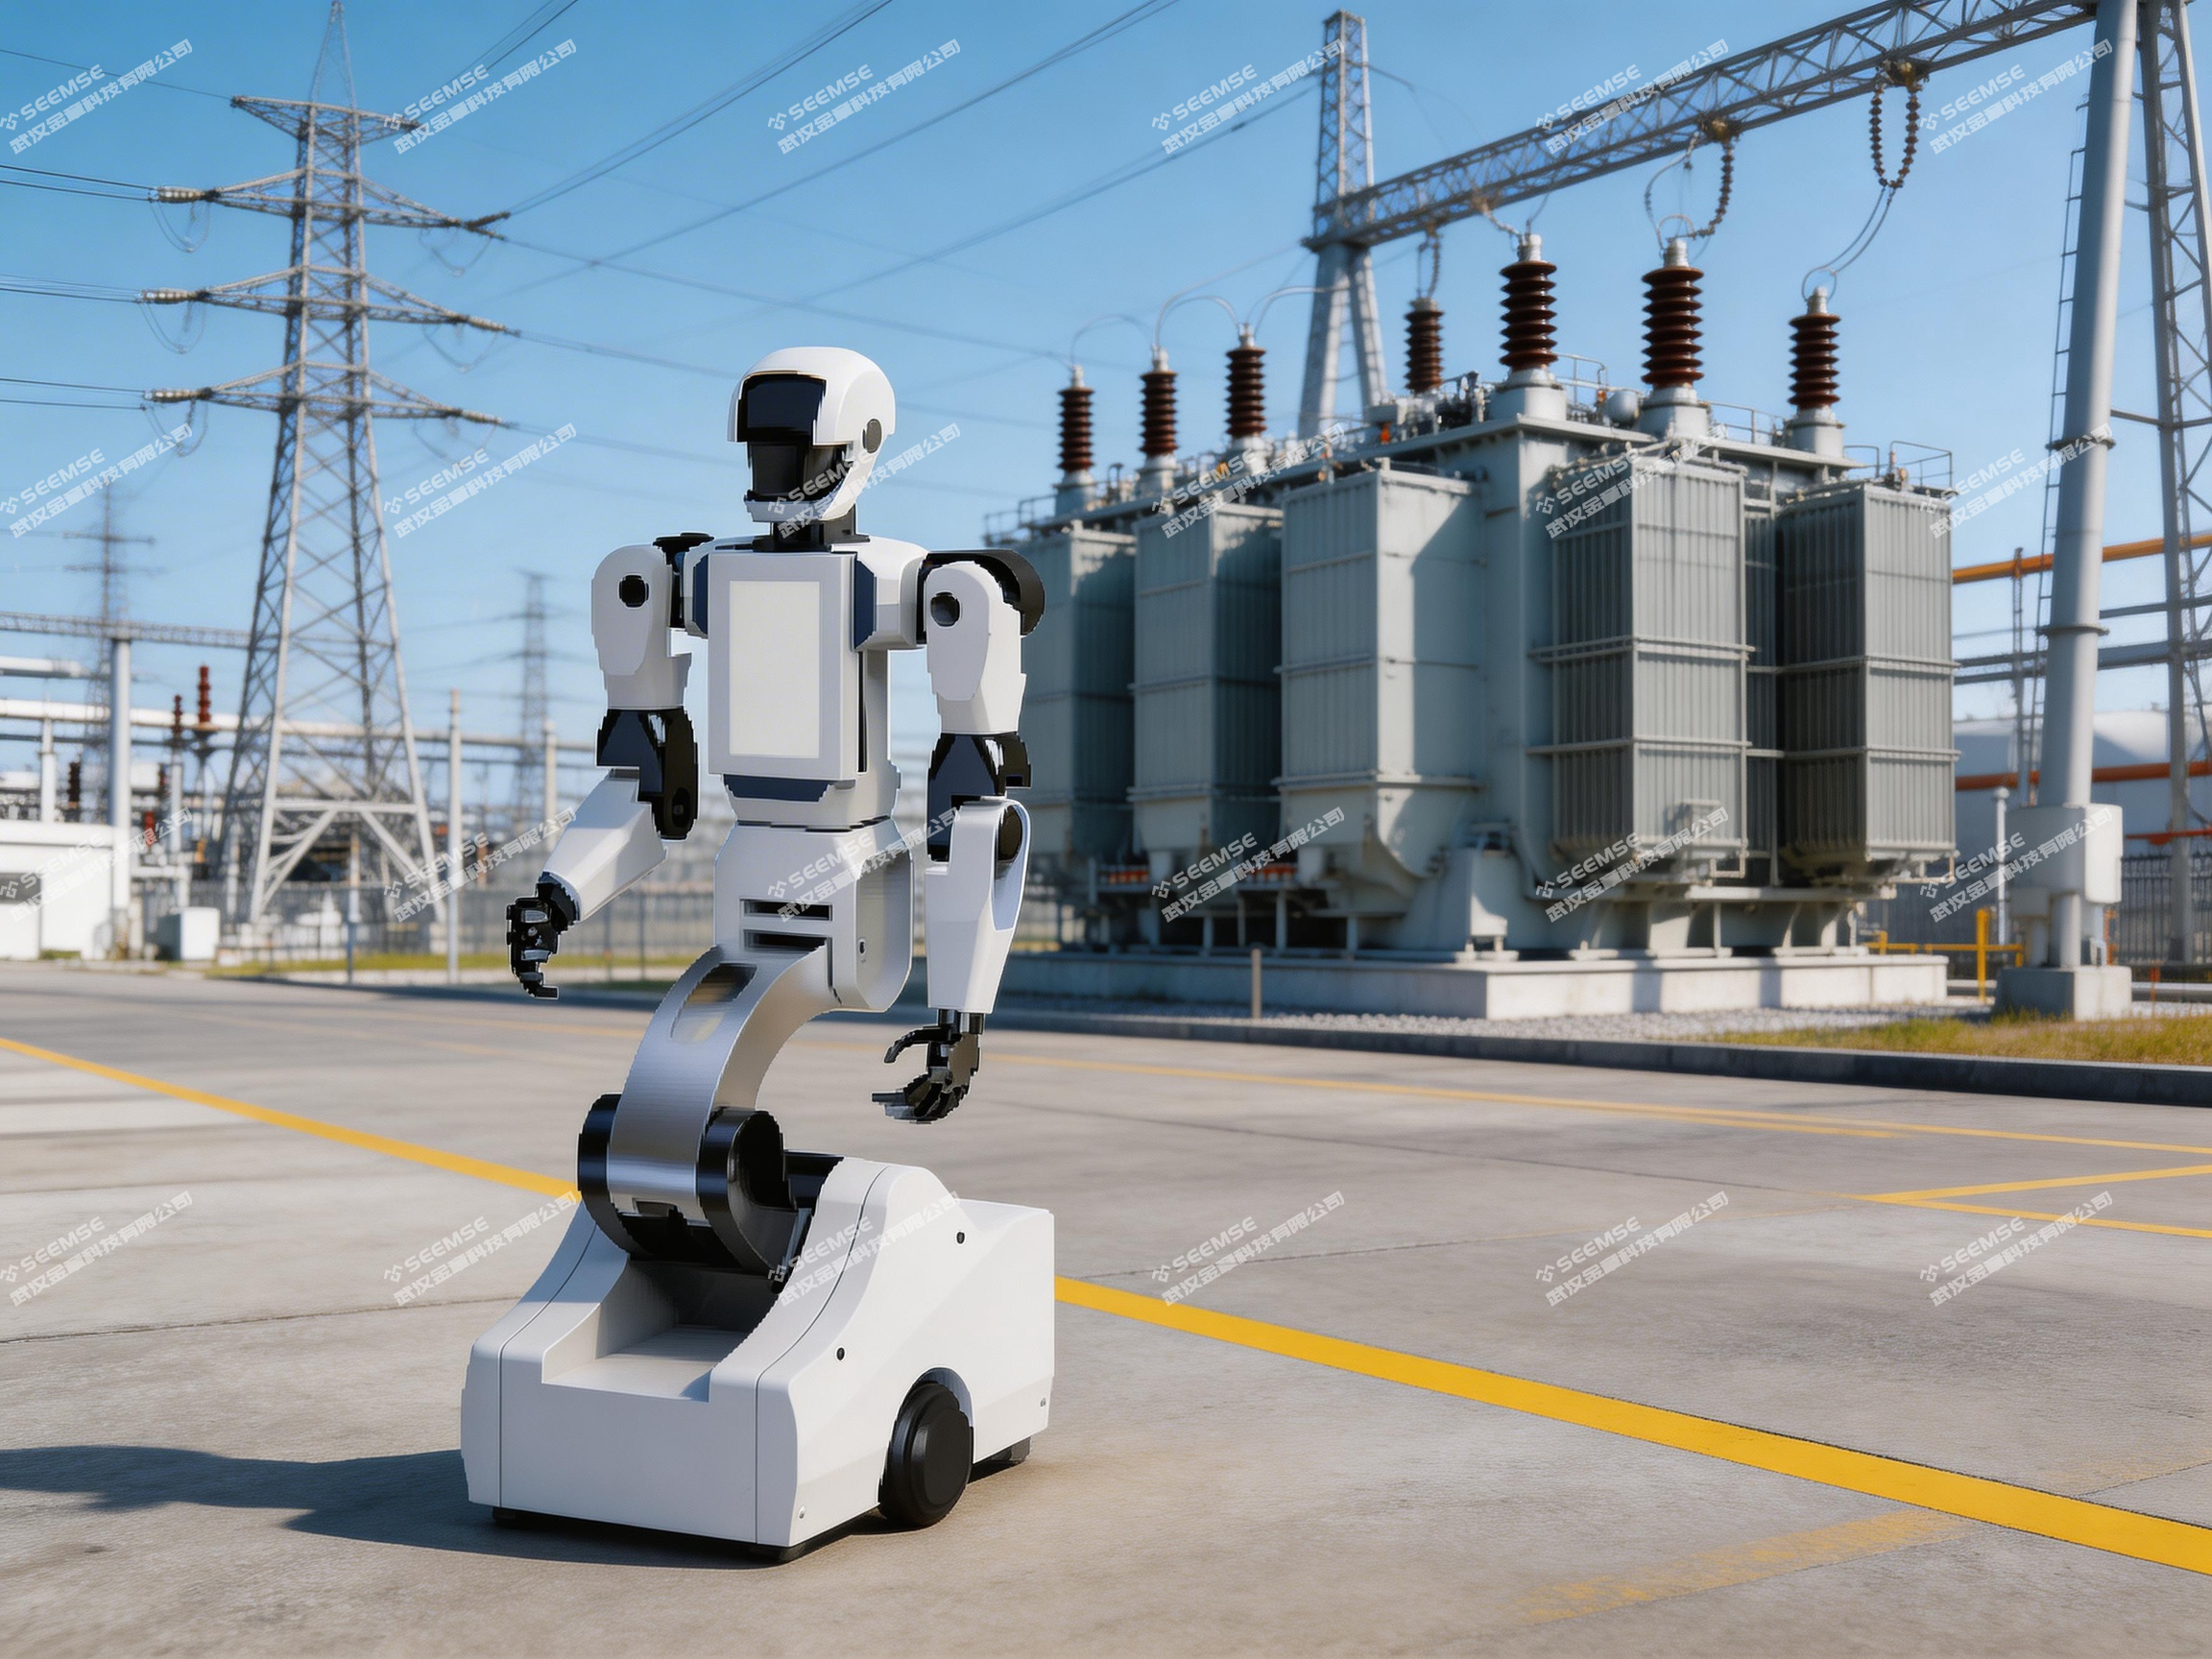
In Umspannwerken, Schaltstationen und Verteilerräumen gibt es viele Gerätetypen, große Verteilungsbereiche und hohe Sicherheitsanforderungen. Der Roboter kann nach vorgegebenen Routen Primärgeräte wie Transformatoren, Leistungsschalter, Trennschalter und Messwandler inspizieren, mit einer HD-Kamera den Zustand wichtiger Stellen wie Ölstandsanzeigen, Gasdruckanzeigen und Schaltstellungsanzeigen fotografieren und mit der Wärmebildkamera die Temperatur leicht erwärmbarer Stellen wie Geräteanschlüsse, Klemmen und Durchführungen prüfen. Bei abnormalem SF6-Druck, niedrigem Ölstand oder erhitzten Anschlüssen warnt der Roboter sofort und übermittelt die Vor-Ort-Daten. Für Aufgaben wie das Ein- und Ausschalten von Schutzplatten in Schutzschränken und die Bestätigung von Leistungsschalterzuständen kann der Roboterarm die Schutzplatten aus der Ferne ein- oder ausschalten, sodass Personal seltener spannungsführende Bereiche betreten muss und das Sicherheitsrisiko sinkt.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Hubmast + HD-Zoomkamera + Wärmebildkamera + Zweifinger-Greifer
Inspektion von Schienenverkehrsanlagen
In U-Bahn-Tunneln, Stations-Technikräumen und Instandhaltungshallen von Betriebshöfen sind Geräte entlang der Strecke verteilt und die Inspektionsfenster zeitlich begrenzt. Der Roboter kann außerhalb der Betriebszeiten autonom in Gerätebereiche fahren und Systeme wie Lüftung/Klimatisierung, Wasserentsorgung, Brandschutzeinrichtungen und Niederspannungsverteilung inspizieren. Der Hubmast kann in Gerätespalten oder in große Höhen reichen und schwer einsehbare Stellen wie Ventilöffnungen, Druckanzeigen und Schaltschrankleuchten fotografieren. Mit einem Geräuschsensor kann der Roboter ungewöhnliche Geräusche von rotierenden Geräten wie Ventilatoren und Pumpen erkennen und frühzeitig auf Fehlerrisiken hinweisen. Für Beleuchtungssteuerkästen und Wartungsstromkästen in Tunnelabschnitten kann der Roboterarm auf Fernbefehl einfache Maßnahmen wie Schalterreset und FI-Prüfung ausführen und die Häufigkeit manueller Tunnelbegehungen reduzieren.
Empfohlene Konfiguration: Omnidirektional- oder Differenzial-Fahrgestell + Hubmast + HD-Kamera + Geräuschsensor + Zweifinger-Greifer
Inspektion von Rohrleitungen und Ventilen
In Rohrleitungskorridoren und Ventilgruppenbereichen der Chemie-, Pharma-, Lebensmittel- und Getränkeindustrie kann der Roboter nach vorgegebenen Routen wichtige Stellen wie Rohrleitungen, Ventile und Flansche inspizieren. Durch visuelle Erkennung wird geprüft, ob der Ventilschaltzustand mit dem Leitsystem übereinstimmt; mit der Wärmebildkamera werden durch Leckagen verursachte Temperaturanomalien erkannt; Gassensoren überwachen austretende Gase. Wenn eine Ventilposition falsch ist, kann die Greifhand auf Fernsteuerung das Ventilhandrad drehen und korrigieren. Bei kleinen Leckagen kann der Roboter hochauflösende Fotos aufnehmen, anhand derer Fachleute entscheiden, ob eine Reparatur erforderlich ist.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Hubmast + Wärmebildkamera + Gassensor + Greifhand
Inspektion in gefährlichen Umgebungen
In Lackierereien, Schleifereien, Hochtemperaturbereichen und Chemiewerken mit Staub, schädlichen Gasen oder Hitze sollten Personen sich nicht längere Zeit aufhalten. Der Roboter kann stellvertretend für Menschen in diese Bereiche fahren und Inspektionsaufgaben übernehmen. Mit Gassensoren kann er zuerst die Umgebung auf Sicherheit prüfen; erst nach Bestätigung der Sicherheit betreten Menschen den Bereich. Wenn während der Inspektion kleine Hindernisse im Gang liegen, kann der Roboterarm sie aufnehmen und in einen sicheren Bereich bringen. Bei heißen Geräten kann die Wärmebildkamera aus der Ferne messen und so vermeiden, dass Personen in unmittelbare Nähe geraten. Der Roboter kann mit entsprechenden Schutzumbauten wie Staubdichtung und hitzebeständiger Ummantelung ausgestattet werden, um rauen Umgebungen gerecht zu werden.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Umgebungsschutzumbau + Gassensor + Wärmebildkamera + Zweifinger-Greifer

Inspektion von Lagerumgebungen
In Lagern, Kühlhäusern und Archivräumen kann der Roboter Aufgaben zur Umweltüberwachung und Zustandsinspektion von Geräten übernehmen. Mit Temperatur- und Feuchtesensoren fährt er durch Regalgänge und erfasst in Echtzeit Temperatur- und Feuchtedaten der einzelnen Bereiche, um sicherzustellen, dass die Lagerbedingungen den Anforderungen entsprechen. In Kühlhäusern kann der Roboter Menschen ersetzen und über längere Zeit bei niedrigen Temperaturen arbeiten, wodurch das Risiko von Erfrierungen sinkt. Wenn ein Gang durch Waren blockiert ist, kann der Roboter das Backend warnen und Fotos zur Dokumentation aufnehmen; kleine verstreute Gegenstände kann der Roboterarm aufnehmen und zurücklegen.
Empfohlene Konfiguration: Differenzial- oder Omnidirektional-Fahrgestell + Temperatur- und Feuchtesensor + HD-Kamera + Zweifinger-Greifer
Inspektion von Produktionsanlagen
In Fertigungshallen kann der Roboter Produktionsanlagen, elektrische Schaltschränke und Druckluftleitungen regelmäßig inspizieren. Mit dem Vision-Modul prüft er Betriebsstatusleuchten, Druckanzeigen und Ölstände; mit der Wärmebildkamera prüft er die Temperatur von Motoren, Schaltschränken und Klemmen. Bei Gerätealarmen oder Anomalien können Bediener die Situation über Fernbilder prüfen und bei Bedarf den Roboterarm fernsteuern, um einfache Maßnahmen wie das Drücken einer Reset-Taste oder das Drehen eines Wahlschalters auszuführen, wodurch Stillstandzeiten reduziert werden. Zwischen Inspektionsaufgaben kann der Roboter außerdem Materialtransporte zwischen Arbeitsplätzen übernehmen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Hubmast + HD-Kamera + Wärmebildkamera + Zweifinger-Greifer + Transportkorb + MES-Anbindung
Inspektion im Außenbereich des Werks
In Betriebsgeländen, Werksstraßen und Tanklagerbereichen im Außen- oder Halbaußenbereich kann der Roboter nach vorgegebenen Routen Inspektionsaufgaben ausführen. Das Ackermann-Fahrgestell eignet sich für Werksstraßen und bietet gute Unebenheitsresistenz und Geschwindigkeitsstabilität. Der Roboter kann die Umzäunung, Außengerätebereiche und Materiallagerflächen inspizieren; nachts kann er mit Restlichtkamera oder Wärmebildkamera patrouillieren. Bei Anomalien werden Fotos aufgezeichnet und Warnungen ausgelöst; das Sicherheitspersonal kann die Situation in der Leitwarte aus der Ferne bestätigen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + HD-Zoomkamera + Wärmebildkamera + Restlicht-Nachtsichtkamera + 5G-Kommunikationsmodul

Inspektion von Energieanlagen
In Photovoltaikanlagen, Windparks, Speicherkraftwerken und Ladestationen für neue Energien sind Geräte weit verteilt, die Wartungs- und Inspektionsradien groß und einige Standorte abgelegen. Der Roboter kann Wartungspersonal bei täglichen Rundgängen ersetzen und mit der Wärmebildkamera Hotspots an PV-Modulen, Eisbildung an Windradblättern und die Temperaturverteilung in Speicherbatteriekabinen scannen, um Geräteanomalien frühzeitig zu erkennen. Bei Ladestationen kann der Roboter den äußeren Zustand der Ladesäulen, Displayinformationen und die ordnungsgemäße Rückgabe der Ladekabel prüfen; wenn ein Ladekabel nicht zurückgelegt ist, kann der Roboterarm beim Zurücklegen helfen. Im Bereich von Umspannstationen führt der Roboter Routineinspektionen an Transformatoren, GIS-Schaltanlagen, Blitzableitern usw. durch und reduziert die Häufigkeit langer Anfahrten des Personals zu den Standorten.
Empfohlene Konfiguration: Ackermann-Fahrgestell + Hubmast + HD-Zoomkamera + Wärmebildkamera + Zweifinger-Greifer + 4G/5G-Kommunikationsmodul
Teil 2: Erweiterte Anwendungsszenarien
Lagerlogistik
In E-Commerce-Lagern, Rohstofflagern der Fertigung und Fertigwarenlagern kann der Roboter Aufgaben wie Ein- und Auslagern von Waren, Kommissionieren, Transportieren und Bestandsaufnahme übernehmen. Mit Hubmast und Roboterarm kann er Waren direkt aus Bodenregalen oder hohen Regalen (bis 2,2 m) greifen, ohne dass Menschen aufsteigen oder Gabelstapler bedienen müssen. Nach der Entnahme transportiert der Roboter die Ware selbstständig zum Sortierbereich, Packtisch oder Warenausgang, ohne manuellen Eingriff. Bei der Inventur fährt der Roboter durch Regalgänge und scannt mit RFID-Lesegerät oder visuellem Identifikationsmodul automatisch Warenetiketten, zeichnet Bestandsmengen und Lagerorte auf und synchronisiert die Daten in Echtzeit mit dem Backend-System.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Roboterarm (mit Saugnapf oder Greifer) + Mehrstöckiges Materialregal + Industriekamera + RFID-Modul
Materialversorgung der Produktionslinie
In Fertigungshallen für Automobilteile, Elektronik und mechanische Bearbeitung müssen die Arbeitsplätze der Produktionslinie regelmäßig mit Material versorgt und leere Behälter zurückgeholt werden. Der Roboter kann Materialboxen direkt aus Linienregalen oder dem Zentrallager greifen, zu den angegebenen Arbeitsplätzen bringen, dort selbstständig in die Werkstattregale einsetzen und die leeren Boxen zurückholen. Der gesamte Prozess erfordert keinen manuellen Transport; Bediener können sich auf die Montage konzentrieren. Der Roboter kann an das MES angebunden werden und Versorgungsaufgaben je nach Produktionstakt automatisch auslösen, damit Material pünktlich ankommt. Bei Mischproduktion mit vielen Varianten kann der Roboter mit mehrstöckigen Regalen ausgestattet werden, mehrere Materialien auf einmal mitführen und sie in Reihenfolge der Arbeitsplätze zustellen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Transportablage oder Materialregal + Scanmodul + MES-Anbindung
Automatische Prüfung an der Linie
Nach dem Produktabgang oder nach kritischen Prozessschritten müssen Aussehen und Abmessungen der Produkte geprüft werden. Herkömmlich werden Produkte zu einem speziellen Prüftisch gebracht, was durch den Hin- und Rücktransport Taktzeit kostet. Der Roboter kann ein Prüfmodul direkt zum Arbeitsplatz der Produktionslinie bringen, mit einer Industriekamera Produkte aus mehreren Winkeln fotografieren, die Bilder zur Analyse an die Prüfsoftware hochladen und so Kratzer, fehlende Teile, Maßabweichungen und andere Defekte feststellen; Prüfergebnisse werden mit dem Produktbarcode verknüpft und aufgezeichnet. Bei Stichprobenprüfungen kann der Roboter zufällig Proben greifen und zum Prüftisch für eine Offline-Prüfung bringen. Nach Abschluss kann der Roboter Prüfaufgaben an anderen Arbeitsplätzen fortsetzen; ein Roboter deckt mehrere Produktionslinien ab.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Industriekamera + Beleuchtungsmodul + Prüfsoftware + Roboterarm (mit Greifer)
Montageunterstützung
In einigen Präzisionsmontageprozessen müssen Bediener häufig kleine Teile unterschiedlicher Spezifikationen wie Schrauben, Unterlegscheiben und Steckverbinder entnehmen; Laufen und Suchen in Materialboxen kosten viel Zeit. Der Roboter kann neben dem Arbeitsplatz stehen und als „dritte Hand“ mit dem Bediener zusammenarbeiten. Wenn der Bediener ein bestimmtes Teil benötigt, kann er per Sprache oder Fußschalter einen Befehl geben; der Roboter greift das entsprechende Teil aus der Materialablage und reicht es dem Bediener. Nach der Montage kann der Roboter Fertigteile entgegennehmen und auf der Fertigwarenablage ablegen. Mit Kraftsensoren und Greifhand kann der Roboter außerdem einfache Montagebewegungen wie Ausrichten, Drücken und Einklipsen unterstützen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Roboterarm (mit Greifhand) + Kraftsensor + 3D-Vision-Kamera
Be- und Entladen
An Einzelmaschinen wie CNC-Maschinen, Spritzgussmaschinen und Koordinatenmessgeräten erfolgt das Be- und Entladen von Werkstücken meist manuell; die Arbeit ist körperlich belastend und der Takt instabil. Der Roboter kann neben der Maschine eingesetzt werden und das Beladen mit Rohteilen sowie das Entladen von Fertigteilen übernehmen. Der Roboter greift ein zu bearbeitendes Rohteil aus einer Ablage oder einem Regal, fährt vor die Maschinentür, wartet, bis die Maschine den vorherigen Zyklus abgeschlossen hat und die Tür öffnet, führt den Roboterarm in den Arbeitsraum ein, entnimmt das Fertigteil und legt das Rohteil in die Vorrichtung. Mit einer Schnellwechselplatte kann der Roboter Greifer oder Saugnapf je nach Werkstückform schnell wechseln und so unterschiedliche Werkstückvarianten be- und entladen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Roboterarm (mit Schnellwechselplatte) + Pneumatikgreifer oder Saugnapf + PLC-Verknüpfungsmodul
Qualitätsprüfung
Nach dem Produktabgang oder nach kritischen Prozessschritten müssen Aussehen und Abmessungen der Produkte geprüft werden. Der Roboter kann mit Industriekamera und Beleuchtungsmodul ausgestattet werden, zum Prüfarbeitsplatz fahren und Produkte aus mehreren Winkeln fotografieren. Die Bilder werden zur Analyse an die Prüfsoftware hochgeladen, um Kratzer, fehlende Teile, Maßabweichungen und andere Defekte festzustellen. Prüfergebnisse werden mit dem Produktbarcode verknüpft und aufgezeichnet, was die Rückverfolgung erleichtert. Bei Stichprobenprüfungen kann der Roboter nach Befehl zufällig Proben von der Produktionslinie greifen und zum Prüftisch für eine Offline-Prüfung bringen.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Industriekamera + Beleuchtungsmodul + Prüfsoftware + Roboterarm (mit Greifer)
Werkzeugmanagement
In Zerspanungs- und Reparaturwerkstätten gibt es viele Arten von Werkzeugen, Messmitteln und Vorrichtungen, die häufig ausgeliehen und zurückgegeben werden. Der Roboter kann als mobile Werkzeugausgabe zwischen Werkzeugraum und Arbeitsplätzen Werkzeuge transportieren. Bediener melden ihren Werkzeugbedarf über ein Arbeitsplatzterminal; der Roboter holt das entsprechende Werkzeug aus dem Werkzeugraum und bringt es zum Arbeitsplatz; nach Authentifizierung per Werkstattkarte nimmt der Bediener es entgegen. Bei der Rückgabe bringt der Roboter es ebenfalls zurück. Das integrierte RFID-Modul erkennt Werkzeuginformationen automatisch, zeichnet Entleiher sowie Ausleih- und Rückgabezeiten auf und erstellt ein Nutzungsverzeichnis.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + abschließbarer Schubladenschrank + RFID-Lesegerät + Identifikationsmodul
Lieferung in medizinischen Einrichtungen
Zwischen Krankenhausapotheke, Labormedizin und Stationen kann der Roboter Medikamente, Proben und kleine Instrumente transportieren. Eine abschließbare geschlossene Transportbox gewährleistet die Sicherheit während des Transports; ein Berechtigungsmanagement stellt sicher, dass nur autorisierte Personen Gegenstände entnehmen können. Der Roboter kann selbstständig Aufzüge benutzen und Türen automatisch öffnen und schließen, um Transporte über mehrere Etagen durchzuführen. In der Nacht oder an Feiertagen kann der Roboter einen Teil des Personals bei regelmäßigen Lieferaufgaben ersetzen und die Arbeitsbelastung des medizinischen Personals verringern.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + abschließbare geschlossene Transportbox + Berechtigungsmodul + Aufzugsverknüpfungsmodul
Laborautomatisierung
In Laboren der Biopharmazie, chemischen Analytik und Hochschulforschung nehmen repetitive Arbeiten wie Probenvorbereitung, Reagenzienaliquotierung und Verbrauchsmaterialtransport viel Zeit des Forschungspersonals in Anspruch. Der Roboter kann zwischen Labortisch und Geräten Probenröhrchen, Reagenzflaschen und Petrischalen greifen und transportieren und so die Kontaktmöglichkeit mit biologischen Proben oder Gefahrstoffen verringern. Mit einem Pipettiermodul kann der Roboterarm Flüssigkeiten quantitativ aliquotieren und die Konsistenz jedes Vorgangs sicherstellen. Für Forschungsrichtungen wie Hochdurchsatz-Screening und synthetische Biologie, die viele parallele Experimente erfordern, können mehrere Roboter gemeinsam die Probenbankverwaltung und die Laborprozessdisposition übernehmen und so Experimenteffizienz und Datenreproduzierbarkeit verbessern.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Roboterarm (mit Greifer oder Pipettiermodul) + visuelle Positionierung + Anbindung an das Laborverwaltungssystem
Bildung und Forschung
In Studiengängen wie Automatisierung, Robotik und Mechatronik an Hochschulen kann der Roboter als Lehr- und Versuchsplattform eingesetzt werden. Studierende können an realer Hardware Inhalte wie Bewegungsssteuerung mobiler Roboter, SLAM-Navigationsalgorithmen, Bewegungsplanung von Roboterarmen und maschinelles Sehen lernen. Das Produkt bietet ein SDK-Entwicklungspaket und ROS-Schnittstellen und unterstützt Studierende bei Sekundärentwicklung und Algorithmusvalidierung. Lehrende können mit dem Roboter Demonstrationssysteme aufbauen und automatisierte Arbeitsabläufe im Unterricht anschaulich zeigen.
Empfohlene Konfiguration: Differenzial-Fahrgestell + Roboterarm (mit Greifhand oder Greifer) + SDK-Entwicklungspaket + ROS-Schnittstelle
Empfang und Ausstellung
In Unternehmensshowrooms, Wissenschaftsmuseen und Messen kann der Roboter Besucher empfangen und Exponate erklären. Nach Erkennung der Besucheridentität spielt der Roboter eine individuelle Begrüßung ab und führt Besucher entlang einer vorgegebenen Route durch die Ausstellungsbereiche. Vor einem Exponat löst der Roboter automatisch die Ansteuerung von Großbildschirm und Beleuchtung aus und spielt die passenden Erläuterungen ab. Für Exponate mit interaktiver Demonstration kann der Roboterarm einfache Vorführungen ausführen. Das Backend kann Verweildauer und Interaktionshäufigkeit in den einzelnen Ausstellungsbereichen statistisch erfassen und damit Daten für die Optimierung der Ausstellung liefern.
Empfohlene Konfiguration: Omnidirektional-Fahrgestell + Touchscreen + Sprachinteraktionsmodul + Roboterarm (für interaktive Demonstrationen)
Kultur- und Tourismusführung
In Museen, Wissenschaftsmuseen und Sehenswürdigkeiten kann der Roboter einen selbstbedienbaren Audioguide-Service bieten. Der Roboter plant die Führungsroute dynamisch anhand der Besucherposition und erkennt automatisch die Sprachpräferenz der Besucher für mehrsprachige Erläuterungen. Mit Digital-Twin-Technologie können Besucher über den Roboterbildschirm virtuelle Modelle der Sehenswürdigkeiten und Informationen zur Besucherdichte anzeigen. Der Roboter kann außerdem erzählerische Aufgaben wie Schatzsuche und Quizfragen einbinden, um die Teilnahme und den Spaß der Besucher zu erhöhen.
Empfohlene Konfiguration: Omnidirektional- oder Differenzial-Fahrgestell + Touchscreen + Sprachführungssystem + Mehrsprachigkeit
Einzelhandel
In Markengeschäften, intelligenten Supermärkten und unbemannten Convenience-Stores kann der Roboter Regalinspektionen, Warenauffüllung und Bestandsaufnahme übernehmen. Beim Fahren durch Regalgänge erkennt er mit dem Vision-Modul den Ausstellungszustand der Waren, dokumentiert fehlende oder falsch platzierte Artikel per Foto und benachrichtigt das Backend. Bei kleinen Waren kann der Roboterarm diese aus dem Lagerregal greifen und zur Auffüllung in den Verkaufsbereich bringen. Nachts oder bei geringem Kundenaufkommen kann der Roboter nach vorgegebenen Routen eine vollständige Bestandsaufnahme durchführen und die Daten in Echtzeit ins Bestandssystem aktualisieren, wodurch Zeitaufwand und Fehler manueller Inventuren reduziert werden.
Empfohlene Konfiguration: Omnidirektional- oder Differenzial-Fahrgestell + visuelles Identifikationsmodul + Zweifinger-Greifer + Transportkorb + Anbindung an das Bestandssystem
Intelligente Landwirtschaft
In modernen Agrarparkanlagen, Plant Factories und Züchtungslaboren kann der Roboter Aufgaben wie Pflanzeninspektion, Probenahme und Fruchternte übernehmen. Beim Fahren entlang von Anbauregalen oder Pflanzbeeten erfasst er mit einer Multispektralkamera Informationen zu Pflanzenwachstum, Blattfarbe und Schädlingsbefall und übermittelt die Daten zur Analyse und Warnung an das Managementsystem. Bei Pflanzen, die beprobt werden müssen, kann der Roboterarm Blätter abschneiden oder Fruchtproben entnehmen und zur Inhaltsstoffanalyse oder Krankheitsbestimmung zum Prüftisch bringen. In Szenarien mit vertikalen Anbauregalen kann der Hubmast die Kamera auf höhere Anbauschalen anheben, um den Pflanzenzustand zu prüfen und das Sicherheitsrisiko manueller Kletterarbeiten zu vermeiden.
Empfohlene Konfiguration: Omnidirektional- oder Differenzial-Fahrgestell + Hubmast + Multispektralkamera + Greifhand oder Scherenendeffektor + Transportablage
Hinweise zu den Einsatzbedingungen
Dieses Produkt ist eine radbasierte mobile Plattform und eignet sich für folgende Bodenumgebungen:
- Ebene, harte Innenböden wie Epoxidharzböden, Betonböden, Fliesenböden und Holzböden
- Befestigte Straßen im Werksgelände wie Asphalt- und Betonstraßen
- Rampen mit einer Steigung von nicht mehr als 8°
- Hindernisse wie Türschwellen und Kabelkanäle mit einer Höhe von nicht mehr als 10 mm bis 30 mm (je nach Modell)
Nicht geeignete Szenarien:
- Treppen und Stufen
- Weiche oder unebene Gelände wie Schlamm, Sand, Gras und Schotterwege
- Böden mit großen Mengen Öl oder stehendem Wasser
- Steigungen über 8°
Wenn ein Einsatz in komplexem Gelände erforderlich ist, kann separat eine Lösung mit vierbeinigem Roboterhund angefragt werden.