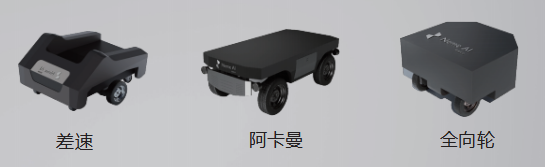
Los escenarios de aplicación de este producto se dividen en dos grandes categorías: los escenarios centrales de inspección se centran en tareas de "inspección + operaciones sencillas", mientras que los escenarios de aplicación ampliados muestran la capacidad del producto en otros ámbitos.
Parte I: Escenarios centrales de inspección
Inspección de sala de servidores IDC
En los centros de datos de Internet (IDC), los armarios de servidores, los equipos de red y los sistemas de alimentación y refrigeración deben funcionar las 24 horas. La inspección manual tradicional supone una gran carga de trabajo y es propensa a omisiones. El robot puede desplazarse de forma autónoma por los pasillos de la sala de servidores y utilizar la columna de elevación para elevar una cámara HD hasta los paneles de armarios de distintas alturas, capturando información clave como el estado de los indicadores de los servidores, el estado de los puertos de los equipos de red y las lecturas de corriente de las PDU. Con una cámara termográfica infrarroja, el robot puede escanear la temperatura de los equipos del interior de los armarios y detectar oportunamente puntos calientes localizados y riesgos de disipación térmica. Cuando detecta que se enciende una luz de alarma de un servidor, el brazo robótico puede, mediante instrucciones remotas, pulsar el botón de reinicio o el interruptor de confirmación del panel del equipo y completar una intervención sencilla. Si es necesario revisar el interior de un armario, el brazo robótico puede abrir la puerta, tomar imágenes y cerrarla al terminar. El robot también puede equiparse con sensores de temperatura y humedad para monitorizar en tiempo real la distribución de temperatura y humedad en las distintas zonas de la sala y garantizar el funcionamiento correcto del sistema de refrigeración. Los datos de inspección se cargan automáticamente al sistema de gestión y se genera un informe de inspección, lo que reduce eficazmente la frecuencia de las inspecciones manuales y el riesgo de errores de detección.

Configuración recomendada: chasis con ruedas omnidireccionales + columna de elevación + cámara de zoom HD + cámara termográfica infrarroja + sensor de temperatura y humedad + pinza de dos dedos
Inspección de salas de equipos
En zonas con alta densidad de equipos, como salas de distribución eléctrica, salas de servidores de centros de datos, salas de climatización y salas de bombas, el robot puede realizar rondas periódicas siguiendo rutas predefinidas. La columna de elevación eleva la cámara HD y la cámara termográfica infrarroja hasta la altura de los paneles de los equipos para capturar el estado de los indicadores, las lecturas de los instrumentos y la posición de los interruptores, al tiempo que detecta la distribución de temperatura en la superficie de los equipos. Cuando detecta temperatura anómala, alarmas de indicadores o ruidos anómalos, el robot envía inmediatamente alertas e imágenes del sitio al sistema de gestión. Para situaciones que requieren una intervención sencilla, como pulsar un botón de reinicio, cambiar la posición de un interruptor o confirmar una alarma, el brazo robótico puede ejecutar la operación mediante instrucciones remotas, evitando que el personal entre con frecuencia en las salas de equipos. Los datos de inspección se registran automáticamente y se genera un informe para facilitar la trazabilidad y el análisis.
Configuración recomendada: chasis con ruedas omnidireccionales + columna de elevación + cámara de zoom HD + cámara termográfica infrarroja + pinza de dos dedos
Inspección de instalaciones eléctricas
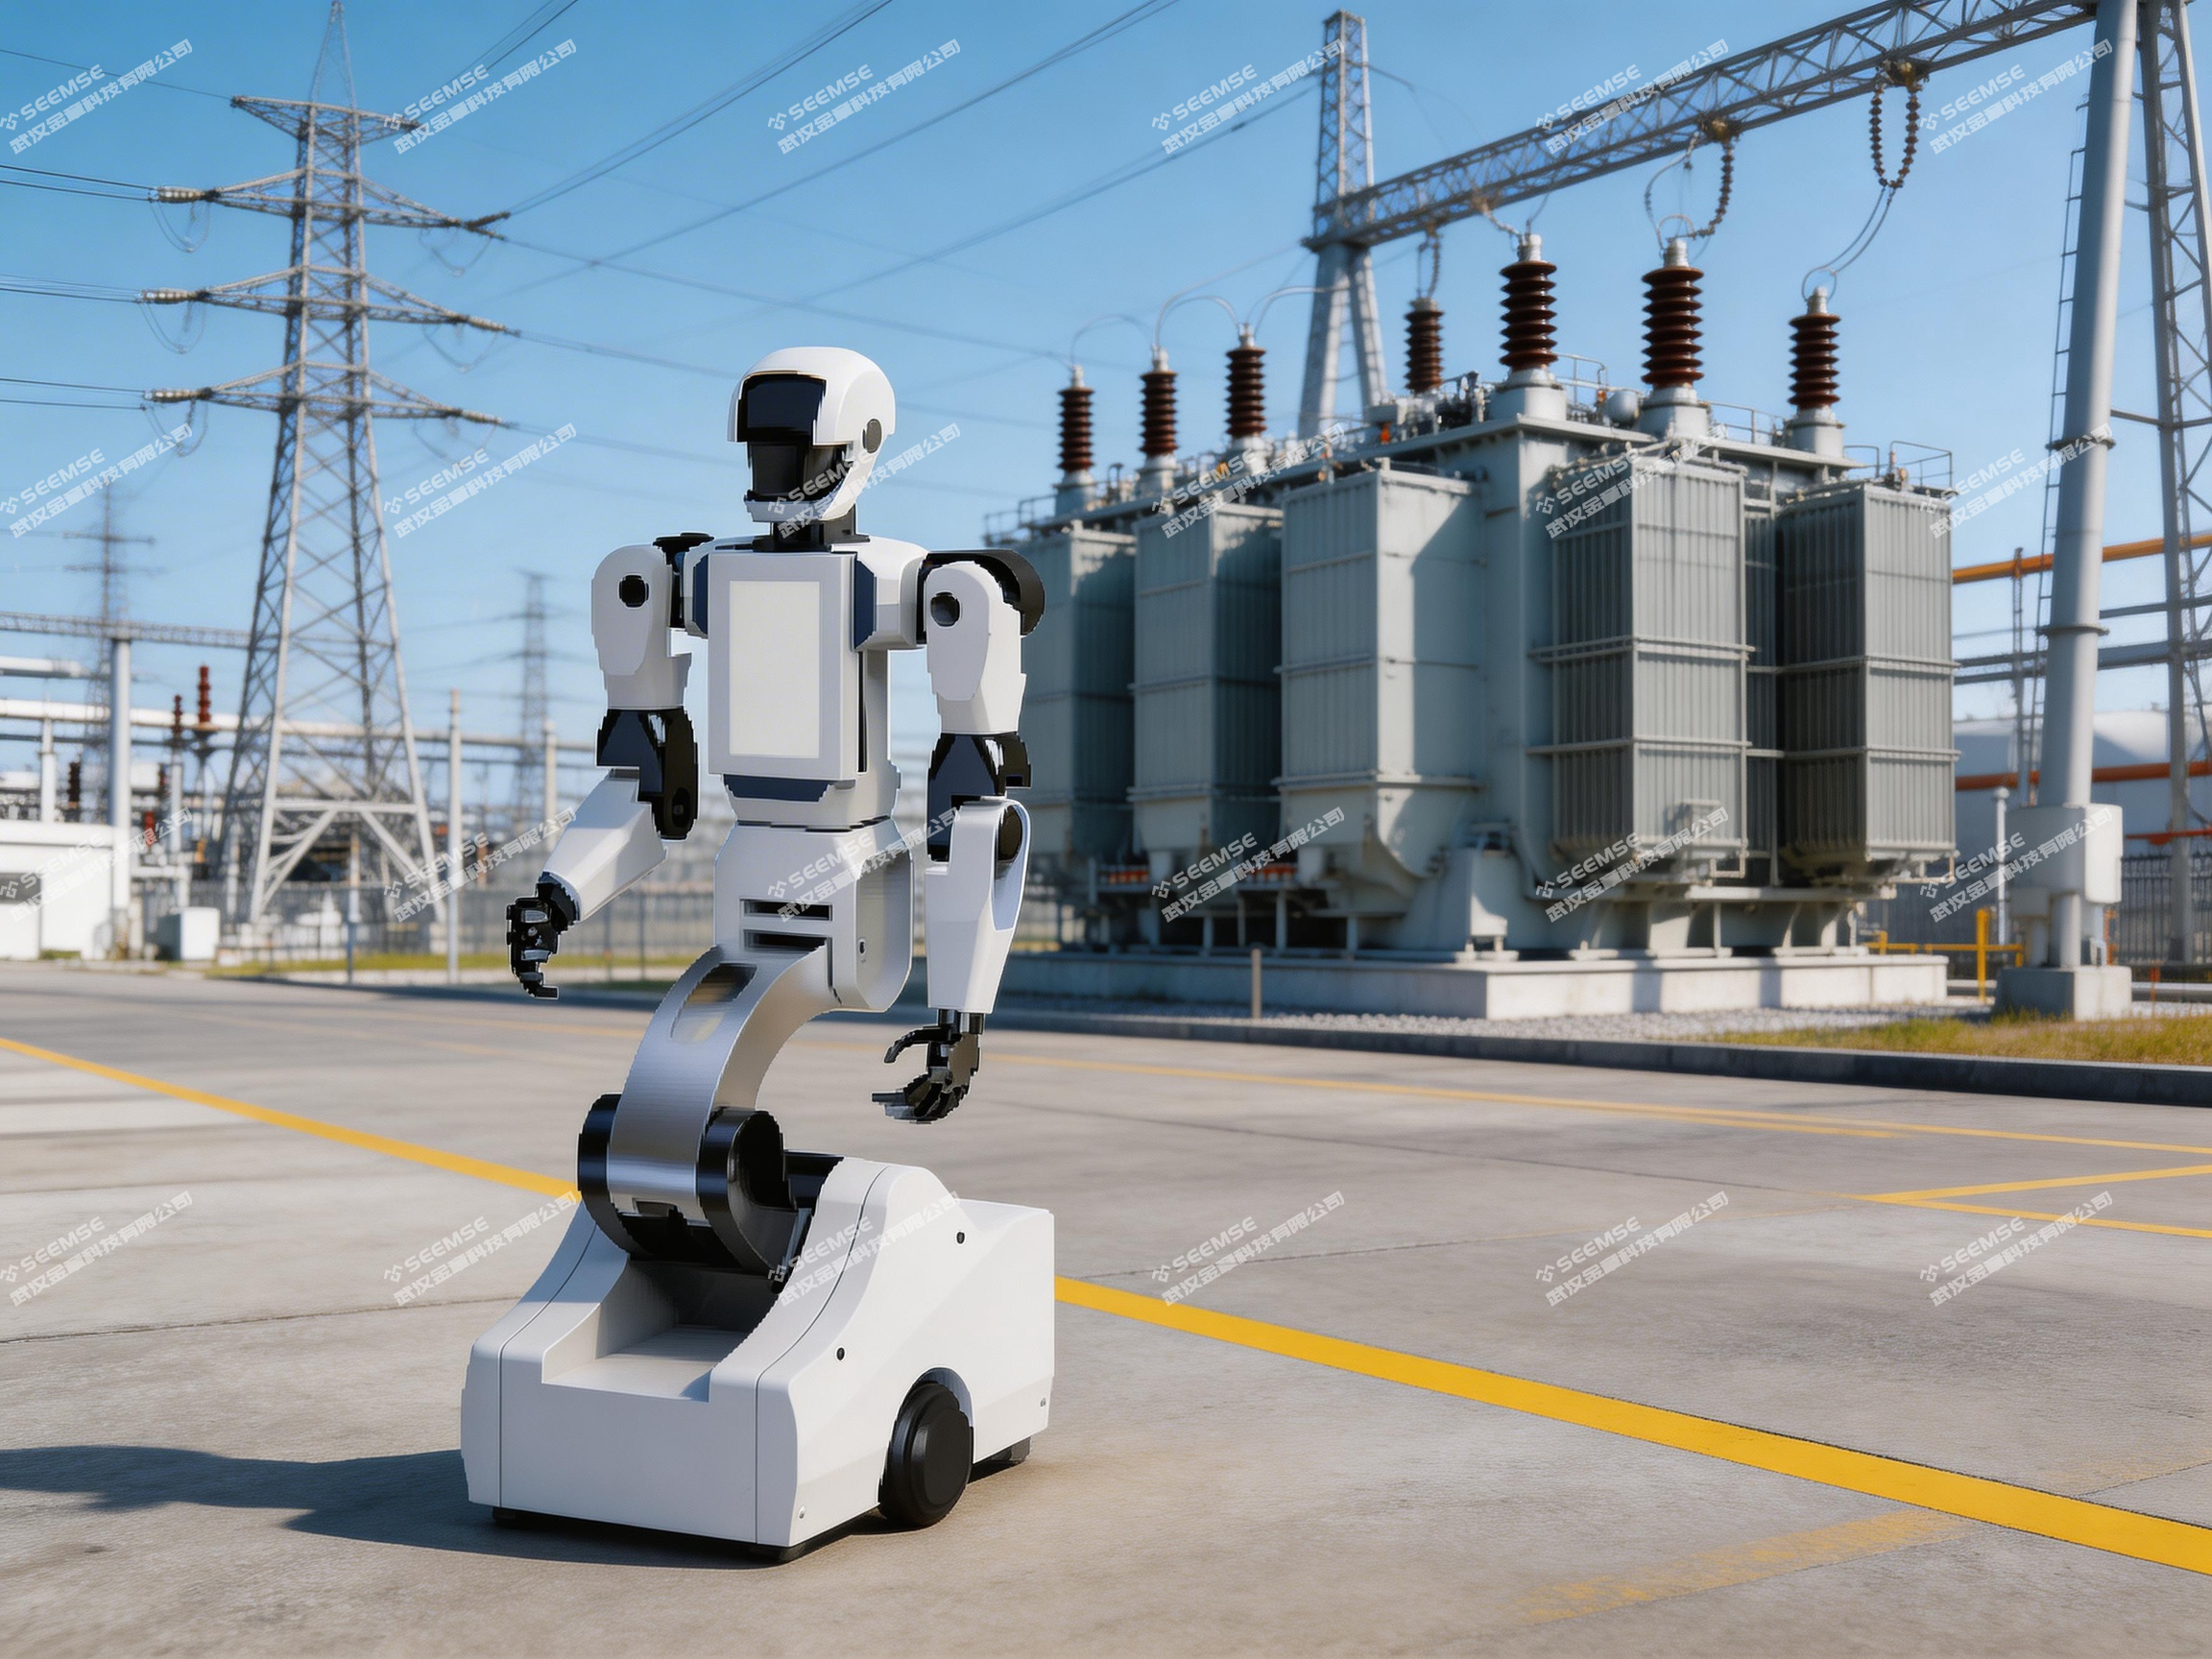
En escenarios de instalaciones eléctricas como subestaciones, centros de seccionamiento y salas de distribución, hay muchos tipos de equipos, una amplia distribución y altos niveles de seguridad. El robot puede inspeccionar siguiendo rutas predefinidas equipos primarios como transformadores, disyuntores, seccionadores y transformadores de medida, utilizando una cámara HD para capturar el estado de puntos clave como indicadores de nivel de aceite, manómetros de presión y placas indicadoras de apertura/cierre, y utilizando imágenes térmicas infrarrojas para detectar la temperatura de partes propensas a calentarse, como conexiones de equipos, grapas de conductores y aisladores pasantes. Cuando detecta presión anómala de hexafluoruro de azufre, nivel de aceite bajo o calentamiento de conexiones, el robot alerta inmediatamente y devuelve datos del sitio. Para operaciones como la inserción o retirada de placas de protección en armarios de protección y la confirmación del estado de interruptores automáticos, el brazo robótico puede completar a distancia la inserción o retirada de las placas, evitando que el personal entre con frecuencia en zonas energizadas y reduciendo el riesgo de seguridad laboral.
Configuración recomendada: chasis con ruedas omnidireccionales + columna de elevación + cámara de zoom HD + cámara termográfica infrarroja + pinza de dos dedos
Inspección de instalaciones de transporte ferroviario
En escenarios de transporte ferroviario como túneles de metro, salas de equipos de estaciones y talleres de mantenimiento de cocheras, los equipos se distribuyen a lo largo de la línea y el tiempo disponible para la inspección es limitado. El robot puede entrar de forma autónoma en las zonas de equipos fuera del horario de operación y realizar rondas de inspección en sistemas de ventilación y climatización, suministro y drenaje de agua, instalaciones contra incendios y distribución eléctrica de baja tensión. La columna de elevación puede introducirse en huecos de equipos o alcanzar zonas altas para capturar la apertura de válvulas, los valores de manómetros y los indicadores de armarios de control en lugares de difícil visualización. Con un sensor de ruido, el robot puede identificar ruidos anómalos de equipos rotativos como ventiladores y bombas, y advertir con antelación sobre posibles fallos. Para armarios de control de iluminación y cajas de alimentación de mantenimiento en los tramos de túnel, el brazo robótico puede, mediante instrucciones remotas, realizar operaciones sencillas como reiniciar interruptores y probar protecciones diferenciales, reduciendo la frecuencia con la que el personal debe bajar al túnel.
Configuración recomendada: chasis omnidireccional o diferencial + columna de elevación + cámara HD + sensor de ruido + pinza de dos dedos
Inspección de tuberías y válvulas
En pasillos de tuberías y zonas de válvulas de industrias como la química, farmacéutica y de alimentos y bebidas, el robot puede inspeccionar siguiendo rutas predefinidas puntos clave como tuberías, válvulas y bridas. Mediante reconocimiento visual comprueba si el estado de apertura/cierre de las válvulas coincide con el sistema de control central; con imágenes térmicas infrarrojas detecta anomalías de temperatura causadas por fugas, y con sensores de gas monitoriza la posible presencia de gases fugados. Cuando detecta una posición incorrecta de una válvula, la mano diestra puede, mediante control remoto, girar el volante de la válvula para ajustarla. Para pequeñas fugas o goteos, el robot puede tomar fotografías en alta definición para que el personal técnico determine si es necesario reparar.
Configuración recomendada: chasis omnidireccional + columna de elevación + cámara termográfica infrarroja + sensor de gas + mano diestra
Inspección de entornos peligrosos
En lugares con polvo, gases nocivos o altas temperaturas, como talleres de pintura, talleres de pulido, zonas de alta temperatura y plantas químicas, no es conveniente que el personal permanezca durante largos periodos. El robot puede sustituir a las personas para entrar en estas zonas y completar tareas de inspección. Equipado con sensores de gas, puede entrar primero para comprobar la seguridad del entorno y, una vez confirmada, el personal puede acceder para trabajar. Si durante la inspección detecta pequeños obstáculos en el paso, el brazo robótico puede recogerlos y trasladarlos a una zona segura. Para equipos a alta temperatura, la cámara termográfica infrarroja permite medir a distancia, evitando el riesgo de contacto cercano del personal. El robot puede equiparse con modificaciones de protección adecuadas, como sellado antipolvo y fundas resistentes al calor, para adaptarse a entornos adversos.
Configuración recomendada: chasis omnidireccional + modificación de protección ambiental + sensor de gas + cámara termográfica infrarroja + pinza de dos dedos

Inspección de entornos de almacenamiento
En lugares como almacenes, cámaras frigoríficas y archivos, el robot puede realizar tareas de monitorización ambiental e inspección del estado de los equipos. Equipado con sensores de temperatura y humedad, recorre los pasillos entre estanterías y recopila en tiempo real datos de temperatura y humedad de cada zona para garantizar que el entorno de almacenamiento cumpla los requisitos. En el caso de cámaras frigoríficas, el robot puede sustituir a las personas para trabajar durante largos periodos en entornos de baja temperatura, reduciendo el riesgo de congelación del personal. Si detecta que un pasillo está bloqueado por mercancías, el robot puede alertar al sistema de gestión y registrar fotografías; los objetos pequeños dispersos pueden ser recogidos y colocados en su lugar por el brazo robótico.
Configuración recomendada: chasis diferencial u omnidireccional + sensor de temperatura y humedad + cámara HD + pinza de dos dedos
Inspección de equipos de línea de producción
En talleres de fabricación, el robot puede realizar rondas periódicas de inspección de equipos de línea de producción, armarios de control eléctrico y tuberías de aire comprimido. Con el módulo de visión comprueba indicadores de estado de funcionamiento, lecturas de manómetros y nivel de aceite, entre otros; con imágenes térmicas infrarrojas detecta la temperatura de motores, armarios de control y terminales de conexión. Cuando detecta alarmas o anomalías en los equipos, el operador puede confirmar la situación mediante imágenes remotas y, si es necesario, controlar a distancia el brazo robótico para realizar una intervención sencilla, como pulsar un botón de reinicio o girar un selector, reduciendo el tiempo de espera por parada. Durante los intervalos de inspección, el robot también puede asumir tareas de transporte de materiales entre puestos de trabajo.
Configuración recomendada: chasis omnidireccional + columna de elevación + cámara HD + cámara termográfica infrarroja + pinza de dos dedos + cesta de carga + integración con sistema MES
Inspección de áreas exteriores de la planta
En zonas exteriores o semiexteriores como recintos industriales, vías de la planta y áreas de tanques de almacenamiento, el robot puede realizar rondas de inspección siguiendo rutas predefinidas. El chasis Ackermann es adecuado para circular por las vías de la planta, con buena capacidad para absorber vibraciones y estabilidad de velocidad. El robot puede inspeccionar el perímetro de los muros, zonas de equipos exteriores y áreas de apilamiento de materiales; por la noche puede utilizar una cámara de baja luminosidad o imágenes térmicas infrarrojas. Cuando detecta anomalías, toma fotografías, las registra y alerta; el personal de seguridad puede confirmar remotamente la situación desde la sala de control central.
Configuración recomendada: chasis omnidireccional + cámara de zoom HD + cámara termográfica infrarroja + cámara de visión nocturna de baja luminosidad + módulo de comunicación 5G

Inspección de instalaciones energéticas
En instalaciones de nueva energía como plantas fotovoltaicas, parques eólicos, centrales de almacenamiento de energía y estaciones de carga, los equipos están ampliamente distribuidos, el radio de inspección de operación y mantenimiento es grande y algunas instalaciones se encuentran en zonas remotas. El robot puede sustituir al personal de operación y mantenimiento en las rondas diarias, utilizando imágenes térmicas infrarrojas para escanear puntos calientes en módulos fotovoltaicos, congelación en palas de aerogeneradores y distribución de temperatura en contenedores de baterías de almacenamiento, detectando oportunamente anomalías en los equipos. En el caso de estaciones de carga, el robot puede inspeccionar el estado exterior de los cargadores, la información de las pantallas y la correcta colocación de los conectores de carga; si detecta que un conector no está colocado, el brazo robótico puede ayudar a colocarlo. En la zona de la subestación elevadora, el robot realiza rondas rutinarias de inspección de transformadores, aparamenta GIS y pararrayos, reduciendo la frecuencia de los desplazamientos de largo recorrido del personal a las instalaciones.
Configuración recomendada: chasis Ackermann + columna de elevación + cámara de zoom HD + cámara termográfica infrarroja + pinza de dos dedos + módulo de comunicación 4G/5G
Parte II: Escenarios de aplicación ampliados
Almacenamiento y logística
En escenarios como almacenes de comercio electrónico, almacenes de materias primas de fabricación y almacenes de productos terminados, el robot puede asumir tareas de colocación y retirada de mercancías en estanterías, picking y transporte, e inventario de existencias. Gracias a la columna de elevación y al brazo robótico, el robot puede recoger mercancías directamente de estanterías a nivel del suelo o de estanterías altas (hasta 2,2 metros), sin necesidad de que una persona suba ni de operar una carretilla elevadora. Tras recoger la mercancía, el robot la transporta de forma autónoma a la zona de clasificación, la mesa de embalaje o la salida de expedición, sin intervención humana durante el trayecto. En las tareas de inventario, el robot puede recorrer los pasillos entre estanterías y utilizar el lector/escritor RFID o el módulo de reconocimiento visual instalado para escanear automáticamente las etiquetas de los productos, registrando la cantidad en existencias y la ubicación; los datos se sincronizan en tiempo real con el sistema de gestión.
Configuración recomendada: chasis omnidireccional + brazo robótico (con ventosas o pinza) + estantería de varios niveles + cámara industrial + módulo RFID
Distribución de materiales en línea de producción
En talleres de fabricación como los de componentes de automoción, productos electrónicos y mecanizado, los distintos puestos de la línea de producción necesitan reponer materiales periódicamente y, al mismo tiempo, deben recuperarse las cajas vacías. El robot puede recoger directamente cajas de materiales de las estanterías junto a la línea o del almacén central, transportarlas al puesto designado, colocar por sí mismo la caja en la estantería del puesto y recoger la caja vacía. Todo el proceso se realiza sin manipulación manual, de modo que el operario puede concentrarse en el ensamblaje. El robot puede integrarse con el sistema MES y activar automáticamente tareas de distribución según el ritmo de producción, garantizando la entrega puntual de materiales. En escenarios de producción mixta con múltiples variedades, el robot puede equiparse con una estantería de varios niveles, transportar varios tipos de materiales a la vez y entregarlos secuencialmente según el orden de los puestos.
Configuración recomendada: chasis omnidireccional + bandeja o estantería de carga + módulo de escaneo de códigos + integración con sistema MES
Inspección automática junto a la línea
Tras la salida de línea o después de procesos clave, es necesario inspeccionar el aspecto y las dimensiones de los productos. El método tradicional consiste en transportar el producto a una mesa de inspección específica, y el transporte de ida y vuelta consume tiempo del ciclo. El robot puede llevar el módulo de inspección directamente junto al puesto de la línea de producción, tomar fotografías del producto desde varios ángulos con una cámara industrial y subir las imágenes al software de inspección para analizar si existen defectos como arañazos, piezas faltantes o desviaciones dimensionales; el resultado de la inspección se registra vinculado al código de barras del producto. En escenarios que requieren inspección por muestreo, el robot puede recoger muestras aleatoriamente, transportarlas a la mesa de inspección y realizar una inspección fuera de línea. Una vez finalizada la inspección, el robot puede continuar con las tareas de inspección de otros puestos, cubriendo varias líneas de producción con un solo robot.
Configuración recomendada: chasis omnidireccional + cámara industrial + módulo de iluminación + software de inspección + brazo robótico (con pinza)
Ensamblaje asistido
En algunos procesos de ensamblaje de precisión, el operario necesita tomar con frecuencia piezas pequeñas de distintas especificaciones, como tornillos, arandelas y conectores, y desplazarse de un lado a otro y buscar en las cajas de piezas consume mucho tiempo. El robot puede situarse junto al puesto de trabajo y actuar como una "tercera mano" para asistir al operario. Cuando el operario necesita un tipo de pieza, puede dar una instrucción por voz o mediante un pedal; el robot recoge la pieza correspondiente de la bandeja y se la entrega al operario. Una vez finalizado el ensamblaje, el robot puede recibir la pieza terminada y colocarla en la bandeja de productos acabados. Con sensores de fuerza y una mano diestra, el robot también puede ayudar en acciones de ensamblaje sencillas como alineación, presión y encaje a presión.
Configuración recomendada: chasis omnidireccional + brazo robótico (con mano diestra) + sensor de fuerza + cámara de visión 3D
Tareas de carga y descarga
Junto a equipos individuales como máquinas CNC, máquinas de moldeo por inyección y máquinas de medición por coordenadas, la carga y descarga de piezas suele realizarse manualmente, con una alta intensidad de trabajo y un ritmo inestable. El robot puede desplegarse junto al equipo y encargarse de la carga de piezas en bruto y la descarga de piezas terminadas. El robot recoge la pieza en bruto que se va a mecanizar de una bandeja o estantería, se desplaza hasta la puerta del equipo y, cuando el equipo termina el ciclo anterior y abre la puerta, el brazo robótico entra en la cámara de trabajo, retira la pieza terminada y coloca la pieza en bruto en el utillaje. Con un plato de cambio rápido, el robot puede cambiar rápidamente la pinza o las ventosas según la forma de la pieza, adaptándose a las necesidades de carga y descarga de piezas de múltiples variedades.
Configuración recomendada: chasis omnidireccional + brazo robótico (con plato de cambio rápido) + pinza neumática o ventosas + módulo de interconexión con PLC
Control de calidad
Tras la salida de línea o después de procesos clave, es necesario inspeccionar el aspecto y las dimensiones de los productos. El robot puede equiparse con una cámara industrial y un módulo de iluminación, desplazarse hasta el puesto que se va a inspeccionar y tomar fotografías del producto desde varios ángulos. Las imágenes capturadas se suben al software de inspección para su análisis y para determinar si existen defectos como arañazos, piezas faltantes o desviaciones dimensionales. El resultado de la inspección se registra vinculado al código de barras del producto para facilitar la trazabilidad. En escenarios que requieren inspección por muestreo, el robot puede, según las instrucciones, recoger muestras aleatoriamente de la línea de producción, transportarlas a la mesa de inspección y realizar una inspección fuera de línea.
Configuración recomendada: chasis omnidireccional + cámara industrial + módulo de iluminación + software de inspección + brazo robótico (con pinza)
Gestión de herramientas
En lugares como talleres de mecanizado y talleres de mantenimiento, hay una gran variedad de herramientas de corte, instrumentos de medición y utillajes, y los préstamos y devoluciones son frecuentes. El robot puede actuar como una biblioteca móvil de herramientas y transportarlas entre la sala de herramientas y los distintos puestos. El operario envía una solicitud de herramienta a través del terminal del puesto; el robot recoge la herramienta correspondiente en la sala de herramientas y la lleva al puesto; el operario pasa su tarjeta de trabajo para verificar su identidad y la recoge. La devolución también la realiza el robot llevando la herramienta a la sala de herramientas. El módulo RFID integrado en el robot permite identificar automáticamente la información de las herramientas, registrar la persona que las toma y las horas de préstamo y devolución, y generar un registro de uso.
Configuración recomendada: chasis omnidireccional + armario de cajones con cerradura + lector/escritor RFID + módulo de identificación de usuarios
Distribución en instituciones médicas
Entre la farmacia del hospital, el laboratorio clínico y las áreas de hospitalización, el robot puede encargarse del transporte de medicamentos, muestras e instrumental pequeño. La caja hermética con cerradura garantiza la seguridad durante el transporte, y el módulo de gestión de permisos asegura que solo el personal autorizado pueda retirar los artículos. El robot puede utilizar ascensores de forma autónoma y abrir y cerrar puertas automáticamente, lo que permite el transporte entre plantas. Durante la noche o en días festivos, el robot puede sustituir parte del trabajo humano y realizar tareas de distribución programadas, aliviando la carga de trabajo del personal sanitario.
Configuración recomendada: chasis omnidireccional + caja hermética con cerradura + módulo de gestión de permisos + módulo de interconexión con ascensores
Automatización de laboratorio
En laboratorios de biomedicina, análisis químico e investigación universitaria, tareas repetitivas como el pretratamiento de muestras, el fraccionamiento de reactivos y el transporte de consumibles consumen gran parte del tiempo de los investigadores. El robot puede realizar la recogida y el traslado de tubos de muestras, frascos de reactivos y placas de cultivo entre la mesa de laboratorio y los equipos, reduciendo las oportunidades de que el personal entre en contacto con muestras biológicas o productos químicos peligrosos. Con un módulo de pipeteo, el brazo robótico puede realizar el fraccionamiento cuantitativo de líquidos y garantizar la consistencia de cada operación. Para líneas de investigación como el cribado de alto rendimiento y la biología sintética, que requieren un gran número de experimentos paralelos, varios robots pueden coordinar la gestión del biobanco y la programación del flujo experimental, mejorando la eficiencia experimental y la reproducibilidad de los datos.
Configuración recomendada: chasis omnidireccional + brazo robótico (con pinza o módulo de pipeteo) + posicionamiento visual + integración con el sistema de gestión de laboratorio
Educación e investigación
En carreras universitarias como Automatización, Ingeniería Robótica y Mecatrónica, el robot puede utilizarse como plataforma de experimentación docente. Los estudiantes pueden aprender, sobre hardware real, contenidos como control de movimiento de robots móviles, algoritmos de navegación SLAM, planificación de movimiento de brazos robóticos y visión artificial. El producto ofrece un paquete de desarrollo SDK y una interfaz ROS, y permite a los estudiantes realizar desarrollos secundarios y validar algoritmos. Los profesores pueden utilizar el robot para montar sistemas de demostración experimental y mostrar de forma intuitiva en clase flujos de trabajo automatizados.
Configuración recomendada: chasis diferencial + brazo robótico (con mano diestra o pinza) + paquete de desarrollo SDK + interfaz ROS
Recepción y exposiciones
En lugares como salas de exposiciones corporativas, museos de ciencia y tecnología y ferias, el robot puede encargarse de la recepción de visitantes y de la explicación de las piezas expuestas. Tras identificar al visitante, el robot reproduce un mensaje de bienvenida personalizado y lo guía por la zona de exposición siguiendo una ruta predefinida. Al llegar ante una pieza expuesta, el robot activa automáticamente la interacción con pantallas grandes e iluminación y reproduce el contenido explicativo correspondiente. Para las piezas que requieren demostraciones interactivas, el brazo robótico puede realizar demostraciones de operaciones sencillas. El sistema de gestión puede contabilizar el tiempo de permanencia y la frecuencia de interacción en cada zona de exposición, proporcionando datos de referencia para optimizar la museografía.
Configuración recomendada: chasis omnidireccional + pantalla táctil + módulo de interacción por voz + brazo robótico (para demostraciones interactivas)
Visitas guiadas culturales y turísticas
En lugares culturales y turísticos como museos, museos de ciencia y tecnología y zonas escénicas, el robot puede ofrecer un servicio de audioguía autoservicio. El robot planifica dinámicamente la ruta de la visita según la ubicación de los visitantes y detecta automáticamente sus preferencias lingüísticas para ofrecer explicaciones en varios idiomas. Combinado con tecnología de gemelo digital, los visitantes pueden ver en la pantalla del robot modelos virtuales de los puntos de interés e información sobre la afluencia de público. El robot también puede incorporar tareas narrativas, como dinámicas interactivas de búsqueda del tesoro y preguntas, para aumentar la participación y el disfrute de la visita.
Configuración recomendada: chasis omnidireccional o diferencial + pantalla táctil + sistema de audioguía + soporte multilingüe
Comercio minorista
En escenarios minoristas como tiendas de marca, supermercados inteligentes y tiendas de conveniencia sin personal, el robot puede encargarse de la inspección de estanterías, la reposición de productos y el inventario de existencias. Al recorrer los pasillos entre estanterías, utiliza el módulo de visión para identificar el estado de la exposición de productos y, si detecta falta de existencias o una colocación incorrecta, toma fotografías, lo registra y avisa al sistema de gestión. Para productos pequeños, el brazo robótico puede recogerlos de las estanterías del almacén trasero y transportarlos a la zona de venta para reponerlos. Por la noche o en horarios de baja afluencia, el robot puede completar el inventario de todos los productos siguiendo rutas predefinidas, actualizando los datos en tiempo real en el sistema de inventario y reduciendo el tiempo y los errores del inventario manual.
Configuración recomendada: chasis omnidireccional o diferencial + módulo de reconocimiento visual + pinza de dos dedos + cesta de carga + integración con el sistema de inventario
Agricultura inteligente
En escenarios como parques agrícolas modernos, fábricas de plantas y laboratorios de fitomejoramiento, el robot puede encargarse de tareas de inspección de cultivos, recogida de muestras y recolección de frutos. Al recorrer los pasillos junto a las estructuras de cultivo o los semilleros, utiliza una cámara multiespectral para recopilar información sobre el crecimiento de los cultivos, el color de las hojas y plagas o enfermedades; los datos se envían al sistema de gestión para su análisis y alerta. Para las plantas que requieren muestreo, el brazo robótico puede cortar hojas o recoger muestras de frutos y transportarlas a la mesa de análisis para determinar su composición o identificar enfermedades. En escenarios con estructuras de cultivo vertical, la columna de elevación puede elevar la cámara hasta los niveles superiores de cultivo para comprobar el estado de crecimiento de las plantas, evitando el riesgo de seguridad que supone que el personal trepe.
Configuración recomendada: chasis omnidireccional o diferencial + columna de elevación + cámara multiespectral + mano diestra o extremo con tijeras + bandeja de carga
Condiciones de uso
Este producto es una plataforma móvil sobre ruedas y es adecuado para los siguientes entornos de suelo:
- Superficies duras y planas en interiores, como suelos epoxi, suelos de cemento, suelos de baldosas y suelos de madera
- Pavimentos asfaltados o de cemento en áreas industriales
- Pasillos con pendientes suaves no superiores a 8°
- Obstáculos como umbrales y canaletas de cables con una altura no superior a 10 mm-30 mm (según el modelo concreto)
Escenarios no adecuados:
- Escaleras y escalones
- Terrenos blandos o irregulares como barro, arena, césped y caminos de grava
- Suelos con gran cantidad de grasa o aceite y agua acumulada
- Pendientes superiores a 8°
Si se necesita utilizar en terrenos complejos, se puede consultar por separado la solución de robot cuadrúpedo.