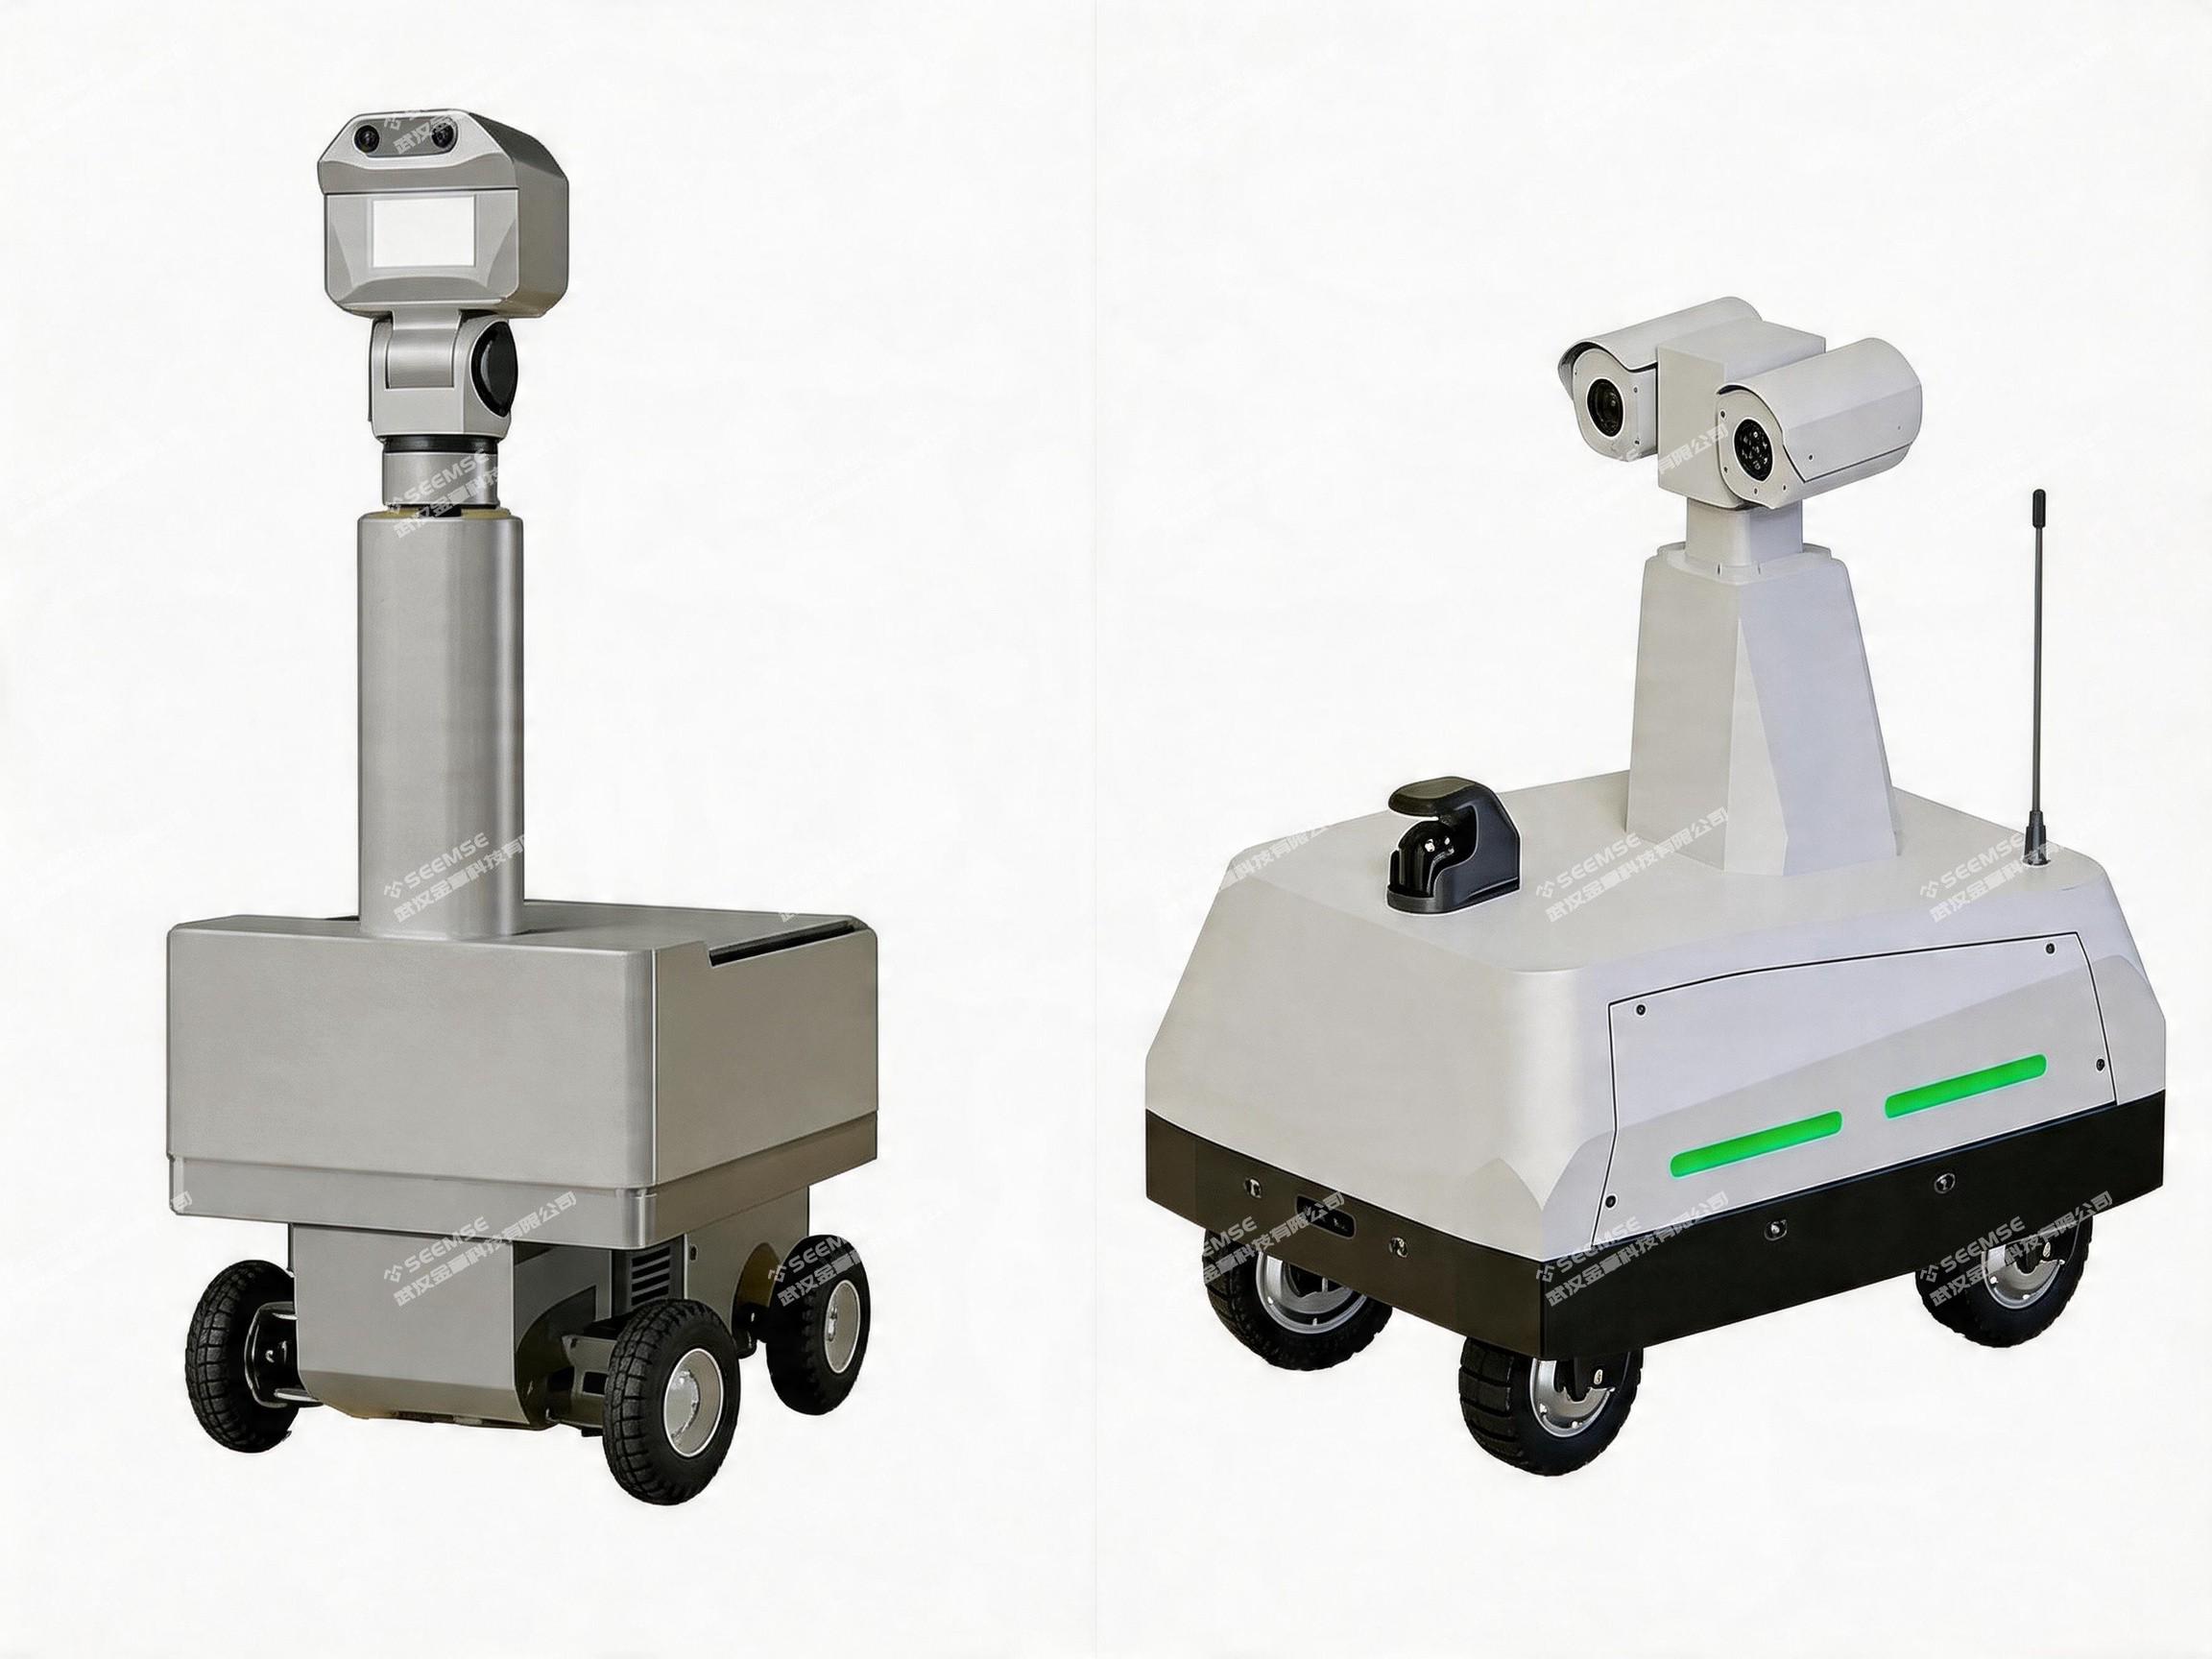
Los escenarios de aplicación del robot con ruedas se dividen en tres grandes categorías:
- Primera categoría: transporte de proceso: como parte de la cadena de producción o servicio, completa el traslado programado y a demanda de materiales, componentes, medicamentos, muestras, etc. entre nodos internos.
- Segunda categoría: entrega de última milla: completa los «últimos 100 metros» del proceso de servicio, entregando artículos desde el punto de recogida hasta el usuario final, o recogiendo artículos del usuario y devolviéndolos al nodo de servicio.
- Tercera categoría: aplicaciones auxiliares: incluye inspección ambiental, patrullaje de seguridad y tareas de manipulación ligera tras instalar un brazo robótico, ampliando los límites funcionales del robot.
Primera parte: transporte de proceso
Suministro de componentes en talleres de fabricación
En talleres de fabricación de componentes de automoción, productos electrónicos y mecanizado, los puestos de la línea de producción necesitan reponer periódicamente componentes y utillajes, y al mismo tiempo deben recuperarse las cajas vacías. El robot carga materiales desde el almacén central o el almacén de línea y los transporta de forma autónoma por los pasillos del taller hasta el puesto designado. Al llegar, el personal recoge la carga y la confirma, o el brazo robótico coloca automáticamente los materiales en la estantería del puesto. El puesto puede solicitar material en cualquier momento mediante un botón de llamada, y el sistema programa automáticamente el robot libre más cercano para responder. Mediante la integración con el sistema MES, el robot puede obtener en tiempo real el ritmo de consumo de materiales de cada puesto y activar automáticamente tareas de reposición cuando esté a punto de agotarse, logrando un suministro JIT.
Configuración recomendada: chasis de ruedas omnidireccionales + estantería de varios niveles + cámara industrial + integración con MES

Distribución cíclica de herramientas/cuchillas
En talleres de mecanizado, mantenimiento y moldes hay una gran variedad de cuchillas, instrumentos de medición y utillajes, y su préstamo y devolución son frecuentes. El robot actúa como una «biblioteca móvil de herramientas» y distribuye de forma cíclica entre la sala de herramientas y los distintos puestos. El operario envía la solicitud de herramienta a través del terminal del puesto, el sistema avisa al almacén para que prepare el material, el robot recoge la herramienta del almacén y la lleva al puesto, y el operario la retira tras validar su identidad con la tarjeta de trabajo. La devolución se realiza igualmente mediante el robot. El lector/escritor RFID incorporado identifica automáticamente la información de las herramientas transportadas y registra el usuario, la hora de préstamo y la hora de devolución, formando una trazabilidad completa del ciclo de vida de la herramienta.
Configuración recomendada: chasis de ruedas omnidireccionales + armario de materiales con cajones y cerradura + lector/escritor RFID + módulo de identificación
Circulación intrahospitalaria de medicamentos/muestras
En grandes hospitales generales, la farmacia, el laboratorio clínico, la central de esterilización y las distintas plantas de hospitalización y quirófanos están distribuidos en edificios o plantas diferentes. El robot se encarga de la distribución de medicamentos desde la farmacia a las plantas de hospitalización, del transporte de muestras desde el laboratorio a las plantas y de la distribución de instrumental desde la central de esterilización a los quirófanos. Se configura una caja de carga cerrada con cerradura para garantizar la seguridad, que el personal autorizado abre mediante tarjeta de trabajo. El robot permite la interacción con los controles de acceso de las plantas y con los ascensores para lograr transporte autónomo entre plantas. El puesto de enfermería puede realizar pedidos directamente a través del sistema HIS, y el robot, tras recoger los medicamentos de la farmacia, los entrega automáticamente en la planta designada. Para medicamentos que requieren control de temperatura, se puede configurar una caja de carga termostática que registre los datos de temperatura en tiempo real.
Configuración recomendada: chasis diferencial + caja de carga cerrada y termostática con cerradura + interacción con ascensores + integración con HIS

Traslado de muestras/reactivos de laboratorio
En laboratorios de I+D biomédica y laboratorios de análisis clínicos, las muestras y reactivos deben trasladarse con frecuencia entre distintas áreas experimentales (por ejemplo, área de recepción → área de extracción → área de amplificación → área de detección). El robot se configura con una caja de carga cerrada y termostática, se desplaza de forma autónoma entre laboratorios y permite la interacción con los controles de acceso. Todo el proceso de transporte queda registrado; el sistema de gestión puede rastrear la ruta, el tiempo y los datos de temperatura de cada muestra, cumpliendo los requisitos de GLP. Tras la integración con el sistema LIMS, el robot puede activar automáticamente el traslado de muestras según el avance del experimento, logrando un cierre parcial de automatización del flujo experimental.
Configuración recomendada: chasis diferencial + caja de carga cerrada y termostática + sensor de temperatura y humedad + integración con LIMS
Reposición y transferencia dentro del almacén
En grandes centros de almacenamiento de comercio electrónico o centros de distribución logística, las mercancías pasan por varias zonas funcionales desde la entrada hasta la salida. El robot se encarga de la reposición desde la zona de almacenamiento a la zona de picking y de la transferencia de cajas entre distintas zonas funcionales. Puede remolcar varios carros de materiales para completar el transporte por lotes de una sola vez. Integrado con el sistema WMS, obtiene en tiempo real el nivel de existencias de cada zona y activa automáticamente tareas de reposición cuando el inventario de la zona de picking cae por debajo del umbral. En el modelo de picking «mercancía a persona», el robot transporta directamente las cajas de la zona de almacenamiento al puesto de picking, aumentando considerablemente la eficiencia.
Configuración recomendada: chasis de ruedas omnidireccionales + módulo de remolque o estantería de varios niveles + lector/escritor RFID + integración con WMS

Suministro de materias primas en líneas de procesamiento de alimentos
En líneas de producción de alimentos y bebidas, las materias primas y materiales de embalaje deben reponerse periódicamente en los puestos de llenado y envasado. El robot transporta las materias primas desde la zona de almacenamiento temporal hasta la línea de producción y recoge y devuelve las bandejas/cajas vacías. El cuerpo utiliza carcasa de acero inoxidable y un diseño fácil de limpiar, conforme a los requisitos de higiene alimentaria. Mediante la interacción con el PLC de la línea, activa automáticamente la reposición según el ritmo de producción para evitar paradas por falta de material.
Configuración recomendada: chasis de ruedas omnidireccionales + bandeja de grado alimentario + interacción con PLC + programación de tareas
Circulación de cajas de obleas semiconductoras entre zonas
En las salas limpias de semiconductores, las cajas de obleas deben circular entre distintas zonas de proceso (por ejemplo, litografía → grabado → deposición → inspección). El robot transporta las cajas de obleas, cumple los requisitos de clase 100 de limpieza y utiliza una caja de carga cerrada antiestática. Integrado con el sistema MES, ejecuta automáticamente el transporte entre zonas según las instrucciones de producción y rastrea en todo momento la posición y el estado de las cajas de obleas, reduciendo el riesgo de contaminación por intervención manual.
Configuración recomendada: chasis de ruedas omnidireccionales + caja de carga cerrada antiestática + compatibilidad con sala limpia + integración con MES
Distribución de rollos de papel/cartuchos de tinta en talleres de impresión
En talleres de impresión y envasado, consumibles como rollos de papel, bidones de tinta y planchas de impresión son pesados y voluminosos. El robot transporta los consumibles desde el almacén hasta la máquina de impresión y, al mismo tiempo, recoge los núcleos vacíos y los residuos. Se puede optar por una versión de carga pesada o por módulos de remolque para transportar varios rollos de papel a la vez. Integrado con el sistema de programación de la producción, prepara y distribuye automáticamente los consumibles correspondientes según el pedido, reduciendo el tiempo de espera de las máquinas.
Configuración recomendada: chasis de ruedas omnidireccionales + módulo de remolque + integración con programación de producción
Ciclo de materiales en granjas de impresión 3D
En fábricas de servicios de impresión 3D, decenas de impresoras funcionan simultáneamente. El robot se encarga de llevar el filamento/resina que se va a imprimir a cada impresora y, una vez terminada la impresión, de recoger las piezas acabadas y los residuos. Con un brazo robótico instalado se puede lograr la carga y descarga automática: el brazo coloca la bobina en la impresora, retira la pieza acabada y la deposita en la caja de recogida, formando un ciclo cerrado de materiales. Durante el turno nocturno sin personal, el robot puede trabajar de forma continua y mejorar la utilización de los equipos.
Configuración recomendada: chasis de ruedas omnidireccionales + estantería de varios niveles + brazo robótico (carga/descarga automática)
Reposición automatizada de farmacia
En farmacias hospitalarias o grandes farmacias minoristas, los medicamentos deben reponerse desde el almacén hasta las estanterías de la ventanilla de dispensación. El robot transporta los medicamentos desde el almacén hasta la zona de dispensación y se coordina con la máquina automática de dispensación para automatizar la logística dentro de la farmacia. El farmacéutico puede completar la reposición sin abandonar la ventanilla y centrarse en la revisión de recetas y la orientación farmacéutica. Por la noche ejecuta automáticamente reposiciones por lotes para garantizar que las estanterías estén surtidas al abrir al día siguiente.
Configuración recomendada: chasis diferencial + bandeja + integración con el sistema de gestión de farmacia

Segunda parte: entrega de última milla
Distribución de paquetería en edificios de parques
En grandes parques cerrados como campus universitarios, parques tecnológicos y parques de software, las empresas de mensajería entregan cada día los paquetes de forma centralizada en la estación de paquetería y luego el personal los reparte a cada edificio. El robot se despliega en el punto de recogida; el personal clasifica los paquetes por edificio y los introduce en la caja de carga del robot, que navega de forma autónoma hasta el vestíbulo de la primera planta o la taquilla de paquetería del edificio objetivo. El destinatario recibe una notificación mediante la app móvil y escanea el código en la pantalla del robot para recoger el paquete. El robot reparte a varios edificios en una sola ruta, deteniéndose en cada uno en orden. En el futuro podrá actualizarse a un modelo de entrega inmediata, entregando el paquete en cuanto llegue.
Configuración recomendada: chasis de ruedas omnidireccionales + estantería de varios niveles + recogida mediante escaneo + interacción con ascensores + 4G/5G
Entrega a domicilio de comida/preparados frescos en comunidades
En grandes urbanizaciones cerradas y residencias para mayores, los repartidores de comida y mensajeros solo pueden dejar los artículos en la entrada de la urbanización. El robot recoge el artículo en la entrada, navega de forma autónoma hasta el edificio objetivo, interactúa con el control de acceso de la unidad para abrir la puerta, sube en ascensor hasta la planta objetivo y el usuario abre la puerta para recogerlo tras recibir una notificación por app o SMS. Se puede configurar una caja de carga termostática para las necesidades de reparto de productos frescos. Para las personas mayores y las personas con movilidad reducida, esto supone una comodidad real. En el futuro podrá actualizarse a una entrega totalmente no tripulada «de almacén a puerta».
Configuración recomendada: chasis diferencial + caja de carga termostática con cerradura + interacción con control de acceso/ascensor + notificación por app
Entrega de medicamentos/informes entre personal sanitario y pacientes
En grandes hospitales generales, los pacientes ambulatorios suelen tener que desplazarse entre distintos edificios para recoger medicamentos e informes de análisis. El robot se despliega en el vestíbulo de consultas externas o en la farmacia; el paciente realiza el pedido mediante la app móvil o el terminal del hospital, la farmacia prepara los medicamentos y los introduce en la caja de carga del robot, que navega de forma autónoma hasta la zona de espera o la puerta de la consulta donde se encuentra el paciente, y este escanea el código para recogerlos. Lo mismo ocurre con los informes de análisis. Para pacientes mayores y de fuera de la ciudad, se reduce el tiempo de desplazamiento dentro del hospital. En el futuro podrá ampliarse a la entrega de artículos de hospitalización y de medicamentos al alta.
Configuración recomendada: chasis diferencial + caja de carga cerrada + verificación de identidad + integración con el sistema hospitalario
Entrega de artículos en habitaciones de hotel
En hoteles de lujo y hoteles de negocios, los huéspedes necesitan que se les entreguen en la habitación pedidos de comida y artículos de uso habitual (cepillo de dientes, toallas, agua mineral). El robot se despliega en el vestíbulo o en el centro de servicio; el personal introduce los artículos en la caja de carga, el robot sube de forma autónoma en ascensor hasta la planta objetivo, se desplaza hasta la puerta de la habitación y avisa al huésped mediante el teléfono de la habitación o la app para que abra y recoja los artículos. El robot puede transportar varios pedidos a la vez y entregarlos de forma secuencial. En horario nocturno sustituye los desplazamientos manuales y mejora la velocidad de respuesta del servicio.
Configuración recomendada: chasis diferencial + caja de carga pequeña + integración con el sistema de habitaciones + interacción con ascensores
Circulación de documentos/paquetería en oficinas
En rascacielos de oficinas, la paquetería y los documentos internos deben circular entre la recepción, las empresas y los departamentos. El robot recoge los envíos en la recepción o en la sala de correo y los entrega de forma autónoma en ascensor en la recepción de cada planta o en el puesto designado. Permite programar la entrega; el usuario realiza el pedido a través del sistema de oficina y especifica la hora de entrega. Integrado con el sistema de gestión del edificio, obtiene automáticamente la distribución de las plantas y los permisos de acceso. Resuelve el reto de la distribución de los «últimos 100 metros» en los edificios de oficinas.
Configuración recomendada: chasis diferencial + caja de carga cerrada + interacción con ascensores + integración con el sistema de oficina

Distribución de artículos de uso diario en apartamentos/residencias para talento
En apartamentos de alquiler de larga duración y residencias para talento, los inquilinos tienen necesidades cotidianas de reparto como lavandería, productos de supermercado y comida a domicilio. El robot recoge los artículos en el punto de servicio (lavandería, tienda de conveniencia, taquilla de comida a domicilio) y los entrega en la puerta del inquilino. Ofrece servicio 24 horas; el inquilino reserva la hora de entrega mediante la app y recoge los artículos al llegar a casa. El operador del apartamento puede ofrecerlo como servicio de valor añadido para mejorar la satisfacción de los inquilinos y la tasa de renovación.
Configuración recomendada: chasis diferencial + caja de carga intercambiable + interacción con control de acceso + integración con el sistema de gestión de apartamentos
Entrega asistencial en comunidades de mayores
En las comunidades para personas mayores, la movilidad de los residentes es reducida y la entrega de medicamentos, comidas y artículos de uso diario es una necesidad básica. El robot entrega los artículos desde el comedor comunitario, la farmacia y el supermercado hasta la puerta de la habitación del residente. Permite interacción por voz, de modo que la persona mayor puede llamar al robot mediante la voz. Integrado con el sistema de llamada de emergencia, la persona mayor puede activar una solicitud de ayuda urgente mientras recibe la entrega. Reduce los desplazamientos de las personas mayores y el riesgo de caídas.
Configuración recomendada: chasis diferencial + caja de carga cerrada + interacción por voz + integración con llamada de emergencia

Entrega de artículos en terminales aeroportuarias
En grandes terminales aeroportuarias, los objetos perdidos de los pasajeros, los productos libres de impuestos y los documentos necesarios en las puertas de embarque deben entregarse rápidamente dentro de la terminal. El robot recoge los artículos en el servicio de objetos perdidos, la tienda libre de impuestos o el centro de servicio y navega de forma autónoma hasta la puerta de embarque designada o la posición actual del pasajero. Integrado con el sistema de información del aeropuerto, obtiene en tiempo real la posición del pasajero y la información del vuelo. Resuelve el problema de la baja eficiencia de las entregas entre zonas dentro de la terminal.
Configuración recomendada: chasis de ruedas omnidireccionales + caja de carga cerrada + seguimiento de localización en tiempo real + integración con el sistema aeroportuario
Distribución de material en centros de convenciones
En grandes centros de convenciones, los expositores necesitan que se les entreguen materiales y documentación desde el mostrador de servicio hasta cada stand, y recogerlos al desmontar. El robot se despliega en el mostrador de servicio; el expositor realiza el pedido mediante la app o el terminal del recinto, el robot carga los artículos y navega de forma autónoma hasta el stand. La posición del stand puede ajustarse dinámicamente según el mapa y el robot se adapta automáticamente. Resuelve el problema de los numerosos desplazamientos manuales durante la feria y reduce los costes de personal.
Configuración recomendada: chasis de ruedas omnidireccionales + bandeja abierta + navegación por stands + terminal de llamada in situ
Devolución y colocación automatizada de libros en bibliotecas
En bibliotecas universitarias o públicas, los libros devueltos por los lectores deben transportarse desde el buzón de devolución hasta la zona de clasificación y, después, volver a las estanterías. El robot transporta los libros devueltos desde el buzón hasta la zona de clasificación y colabora con el sistema automático de clasificación para completar la categorización. Una vez clasificados, el robot los lleva a la zona de estanterías correspondiente y ayuda al personal a colocarlos. El sistema de gestión bibliotecaria registra la posición de los libros en todo momento, de modo que el lector puede localizarlos con precisión al consultar.
Configuración recomendada: chasis diferencial + estantería de varios niveles + integración con el sistema de gestión bibliotecaria
Tercera parte: aplicaciones auxiliares
Patrullaje de seguridad nocturno
En oficinas, centros de datos, almacenes y parques, durante la noche hay poca gente y la inspección de seguridad no puede interrumpirse. El robot patrulla de forma autónoma según la ruta predefinida y recorre las zonas clave con cámara de baja luminosidad y cámara termográfica infrarroja, detectando intrusiones anómalas, obstrucciones en vías de evacuación, fugas de agua, puertas y ventanas abiertas, etc. Al detectar una anomalía, envía inmediatamente imágenes de alerta e información de posición al centro de seguridad y activa una alerta acústica y luminosa. Varias unidades pueden patrullar de forma coordinada por zonas, con programación unificada en la nube.
Configuración recomendada: chasis de ruedas omnidireccionales o diferencial + cámara de baja luminosidad + cámara termográfica infrarroja + sensor de gas + envío de alertas
Inspección de salas de equipos/salas eléctricas
En zonas con gran densidad de equipos como salas eléctricas, salas de servidores de centros de datos, salas de climatización y salas de bombas, los equipos deben funcionar 24 horas. El robot realiza inspecciones periódicas según la ruta predefinida; el mástil elevador eleva la cámara HD y la cámara termográfica infrarroja hasta la altura del panel del equipo, captura el estado de los indicadores y las lecturas de los instrumentos, y detecta la distribución de temperatura en la superficie del equipo. Incorpora un sensor de ruido para detectar anomalías en el sonido de funcionamiento. Ante una anomalía, alerta de inmediato y los datos de inspección generan automáticamente informes para facilitar el análisis y la trazabilidad.
Configuración recomendada: chasis de ruedas omnidireccionales + mástil elevador + cámara HD + cámara termográfica infrarroja + sensor de ruido

Inspección de zonas de tuberías/válvulas
En las galerías de tuberías y zonas de válvulas de plantas químicas, talleres farmacéuticos y fábricas de alimentos, el robot patrulla según la ruta predefinida, comprueba mediante visión si el estado de apertura/cierre de las válvulas coincide con el sistema de control central, detecta con la cámara termográfica infrarroja anomalías de temperatura causadas por fugas y dispone de sensores de gas para monitorizar gases nocivos. Si detecta una válvula en posición incorrecta, la versión equipada con brazo robótico puede girar el volante de la válvula bajo control remoto para ajustarla.
Configuración recomendada: chasis de ruedas omnidireccionales + cámara termográfica infrarroja + sensor de gas + brazo robótico opcional
Inventario de estanterías de almacén
En grandes almacenes, el inventario manual tradicional consume mucho tiempo y es propenso a errores. El robot recorre los pasillos de estanterías y, mediante el mástil elevador, eleva el lector/escritor RFID o la cámara de visión a distintas alturas, escanea automáticamente las etiquetas de las estanterías y las compara con el sistema WMS para completar el inventario. Puede ejecutarse automáticamente por la noche sin afectar al trabajo diurno. Permite inventarios de alta frecuencia en zonas clave (por ejemplo, recuento diario de productos de alta rotación) para detectar a tiempo diferencias de inventario.
Configuración recomendada: chasis de ruedas omnidireccionales + mástil elevador + lector/escritor RFID + cámara HD + integración con WMS
Inspección del estado de equipos de línea de producción
En talleres de fabricación, el robot realiza recorridos periódicos por los equipos de producción, armarios de control eléctrico y tuberías de aire comprimido. Con el módulo de visión comprueba los indicadores de estado de funcionamiento, las lecturas de los manómetros y el nivel de aceite; con la cámara termográfica infrarroja detecta la temperatura de motores, armarios de control y terminales de conexión. Ante una anomalía, alerta de inmediato; el operador puede confirmar la situación mediante imágenes remotas y, si es necesario, controlar a distancia el brazo robótico para realizar una intervención sencilla (como pulsar el botón de reinicio).
Configuración recomendada: chasis de ruedas omnidireccionales + mástil elevador + cámara HD + cámara termográfica infrarroja + integración con MES

Montaje asistido (brazo robótico)
En puestos de montaje de precisión, el operario necesita utilizar con frecuencia tornillos, arandelas y conectores de distintas especificaciones. El robot se estaciona junto al puesto, recibe instrucciones por voz o pedal, toma la pieza correspondiente de la bandeja y la entrega al operario. Una vez completado el montaje, el robot puede recoger la pieza acabada y colocarla en la bandeja de producto terminado. Con sensores de fuerza y mano diestra, también puede ayudar en acciones de montaje sencillas como alineación, presión y encaje a presión.
Configuración recomendada: chasis de ruedas omnidireccionales + brazo robótico (con mano diestra) + sensor de fuerza + visión 3D + activación por voz/pedal
Carga y descarga automáticas (brazo robótico)
Junto a máquinas individuales como centros de mecanizado CNC, máquinas de inyección y máquinas de medición por coordenadas, el robot se encarga de la carga de piezas en bruto y la descarga de piezas acabadas. El robot toma la pieza en bruto de la bandeja o estantería, se desplaza hasta la puerta del equipo y, cuando este ha completado el ciclo anterior y ha abierto la puerta, el brazo introduce la pieza acabada y retira la pieza en bruto para colocarla en el utillaje. Con una placa de cambio rápido, puede cambiar rápidamente pinzas o ventosas según la forma de la pieza y adaptarse a distintos tipos de productos.
Configuración recomendada: chasis de ruedas omnidireccionales + brazo robótico (con placa de cambio rápido) + pinza/ventosa + interacción con PLC
Operación de puertas/botones (brazo robótico)
Durante la inspección, si se detecta que se ha encendido una luz de alarma de un equipo o que una puerta de armario no está cerrada, el operador puede confirmar la situación mediante imágenes remotas y controlar a distancia el brazo robótico para realizar una intervención sencilla. El brazo puede pulsar el botón de reinicio del panel del equipo, accionar el selector, cerrar la puerta del armario, etc. Cuando es necesario revisar el interior del armario, el brazo puede abrir primero la puerta y cerrarla después de que la cámara haya terminado de capturar. Se logra el ciclo cerrado desde la «detección del problema» hasta la «resolución del problema».
Configuración recomendada: chasis de ruedas omnidireccionales + mástil elevador + brazo robótico (con pinza de dos dedos) + control remoto
Recogida de objetos extraños/limpieza de pasillos (brazo robótico)
Si durante la inspección se detectan pequeños obstáculos en el pasillo (como piezas dispersas o residuos de embalaje), el brazo robótico puede recogerlos y moverlos a un lado para restablecer la circulación. Para mercancías caídas de las estanterías en el almacén, el brazo puede recogerlas y depositarlas en la cesta de recogida. Es posible resolver pequeños bloqueos de pasillo sin intervención humana y garantizar la seguridad de circulación del propio robot y de otros vehículos de trabajo.
Configuración recomendada: chasis de ruedas omnidireccionales + brazo robótico (con pinza) + reconocimiento visual
Operaciones automatizadas de laboratorio (brazo robótico)
En laboratorios biológicos, el robot puede realizar con el brazo robótico operaciones repetitivas sencillas. Por ejemplo: abrir/cerrar tapones (tubos de ensayo, tubos de centrífuga), escanear muestras, colaborar en el pipeteo y colocar muestras en la bandeja del instrumento. Junto con equipos de automatización de laboratorio (como estaciones de trabajo automatizadas), forma un flujo experimental semiautomatizado. El personal de laboratorio puede operar a distancia y reducir el tiempo de exposición ante reactivos peligrosos.
Configuración recomendada: chasis diferencial + brazo robótico (con mano diestra) + visión 3D + integración con LIMS
Plataforma docente y de investigación
En carreras universitarias de automatización, ingeniería robótica y mecatrónica, el robot se utiliza como plataforma de prácticas docentes. Los estudiantes pueden aprender sobre control de movimiento de robots móviles, algoritmos de navegación SLAM, planificación de rutas, fusión de sensores y planificación de movimiento de brazos robóticos sobre hardware real. Se ofrecen SDK de desarrollo e interfaces ROS para el desarrollo secundario y la validación de algoritmos. Los profesores pueden utilizar el robot para montar sistemas de demostración experimental y mostrar de forma intuitiva los flujos de trabajo automatizados en clase.
Configuración recomendada: chasis diferencial + LiDAR + cámara de profundidad + interfaces SDK/ROS
Visitas guiadas en salas de exposición/museos de ciencia y tecnología
En salas de exposición corporativas, museos de ciencia y tecnología y ferias, el robot se encarga de recibir a los visitantes y explicar las piezas expuestas. Tras identificar al visitante, reproduce un mensaje de bienvenida personalizado y lo guía por la zona de exposición siguiendo la ruta predefinida. Al llegar ante una pieza, el robot activa automáticamente la interacción con pantallas grandes e iluminación y reproduce el contenido explicativo correspondiente. El sistema de gestión puede contabilizar el tiempo de permanencia y la frecuencia de interacción en cada zona para proporcionar datos de referencia que ayuden a optimizar la exposición.
Configuración recomendada: chasis diferencial + pantalla táctil + interacción por voz + brazo robótico (demostración interactiva)

Servicio de orientación en hoteles/centros comerciales
En vestíbulos de hotel, centros comerciales y grandes intercambiadores de transporte, el robot ofrece servicios de respuesta a consultas, orientación de rutas y recomendación de tiendas. El usuario interactúa por voz o pantalla táctil, y el robot puede acompañarlo hasta el destino (por ejemplo, una tienda, los aseos o el ascensor). Admite varios idiomas, por lo que es adecuado para lugares con visitantes extranjeros. El sistema de gestión puede analizar las preguntas frecuentes y los destinos más solicitados para optimizar la asignación de recursos de servicio.
Configuración recomendada: chasis de ruedas omnidireccionales + pantalla táctil + interacción por voz + navegación con localización en interiores
Gestión de materiales en obras inteligentes
En obras de construcción (zonas con pavimento ya endurecido), las herramientas pequeñas, los consumibles y los elementos de fijación deben transportarse desde el almacén hasta los distintos puntos de trabajo. El robot entrega los materiales en la zona de trabajo designada y, al mismo tiempo, inspecciona si el almacenamiento de materiales es adecuado y si las vías de evacuación están despejadas. Incorpora un kit de protección contra el polvo para adaptarse al entorno de la obra. Integrado con el sistema de gestión de la obra, registra la retirada y el consumo de materiales para reducir desperdicios y pérdidas.
Configuración recomendada: chasis diferencial (reforzado) + bandeja abierta + protección contra polvo + integración con el sistema de obra
Inspección ambiental en invernaderos agrícolas
En invernaderos agrícolas a gran escala (con pasillos pavimentados), el robot recoge a lo largo de la ruta de inspección parámetros ambientales como temperatura y humedad, intensidad luminosa y concentración de CO₂, y captura con una cámara multiespectral el estado de crecimiento de los cultivos. Los datos se suben a la plataforma de internet de las cosas agrícola para ayudar a los agricultores a determinar el momento de riego, fertilización y ventilación. Sustituye la inspección manual invernadero por invernadero y es especialmente adecuado para entornos de invernadero con altas temperaturas y humedad.
Configuración recomendada: chasis diferencial + sensor de temperatura y humedad + cámara multiespectral + integración con internet de las cosas agrícola