


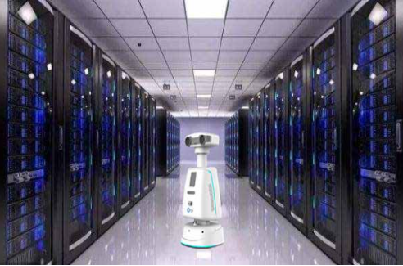
Le robot d'inspection Abeille est principalement utilisé dans divers scénarios d'inspection, notamment pour la maintenance quotidienne des salles de data centers IDC. Il peut également être utilisé pour l'inspection à distance par télécommande et l'inspection automatique programmée dans des locaux intérieurs similaires, comme les salles de distribution électrique. Grâce aux capteurs précis et efficaces embarqués, tels que le LiDAR, il peut se localiser en temps réel et naviguer de manière autonome, se déplacer automatiquement jusqu'à une position désignée, reconnaître et enregistrer automatiquement les divers instruments et voyants d'état des équipements situés à proximité, et déterminer automatiquement si l'équipement en cours de fonctionnement est normal en identifiant les lectures des instruments et les couleurs des voyants d'état. Grâce aux divers capteurs supplémentaires, il obtient en temps réel des données sur l'environnement énergétique, le bruit, la poussière, etc., afin de donner des alertes précoces et de garantir la sécurité de la salle.


Présentation du produit
Avantages du produit
Le robot d'inspection Abeille repose sur une technologie de navigation naturelle sans rail, sans nécessiter de modification du site, et peut s'adapter à différents environnements. En outre, le robot embarque plusieurs modules fonctionnels et capteurs pour surveiller en temps réel la température et l'humidité, les gaz, la poussière, les empreintes sonores, les voyants d'état des équipements, etc., et peut assurer une inspection et une surveillance continues 7j/7 et 24h/24 de la salle. Ses principaux avantages sont les suivants :
1. Itinéraires d'inspection prédéfinis et plans de travail complets
L'inspection intelligente permet de définir avec flexibilité les tâches d'inspection selon différentes périodes, par exemple quotidiennes, hebdomadaires ou mensuelles, de prédéfinir des itinéraires d'inspection par zone ou d'établir des plans de travail. Cela garantit un déroulement plus ordonné, efficace et pratique, sans omission due à des facteurs humains.
2. Suivi et enregistrement en temps réel, reconnaissance et analyse intelligentes
Grâce à la fusion de l'intelligence artificielle et de multiples capteurs, le robot s'appuie sur des technologies matures de reconnaissance d'images, de capteurs et de communication sans fil pour effectuer des inspections programmées de la salle du centre d'information, identifier et stocker la position et l'état de fonctionnement des divers équipements de production, et effectuer un traitement préliminaire. Il collecte périodiquement des données environnementales de la salle telles que la température, l'humidité, la propreté et la vitesse du flux d'air, afin d'analyser la situation environnementale de la salle et de calculer des indicateurs comme le taux d'utilisation des armoires.
3. Traitement et analyse rapides des risques
En cas de problème, le robot d'inspection intelligent peut présenter immédiatement sur site les risques et les bons de travail avec texte et images, inviter le personnel de gestion à intervenir et à organiser les opérations, et, en combinant le modèle BIM et les données, permettre de connaître la répartition des risques, de maîtriser en temps réel les priorités de travail et de prévenir les problèmes avant qu'ils ne surviennent.
4. Analyse des données et organisation des rapports
L'inspection intelligente génère automatiquement des rapports d'inspection quotidiens, des rapports mensuels, des plannings de rotation ainsi que les tableaux des types de risques et les analyses de tendances dont les responsables ont besoin, et ils peuvent être exportés pour utilisation.
Fonctions du produit
Le robot d'inspection intelligent Abeille combine divers capteurs avancés et algorithmes de reconnaissance intelligente pour inspecter l'environnement énergétique de la salle, l'état de fonctionnement des équipements, les circuits, etc., et réaliser une perception fine et globale. Il se compose principalement de trois modules : fonctions de base, fonctions étendues et plateforme de gestion :
Fonctions de base du robot
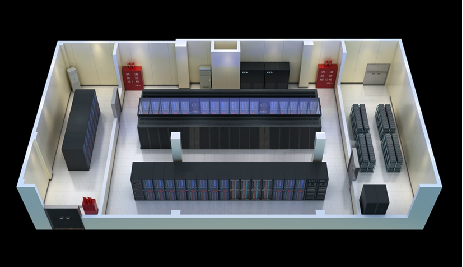
Le robot d'inspection Abeille offre une fonction de navigation laser SLAM. Le robot utilise une technologie SLAM fusionnant la vision, le laser, la navigation inertielle et le GNSS, ainsi que d'autres capteurs, ce qui permet de compenser efficacement les limites de chaque capteur, d'améliorer la capacité d'adaptation du robot à différents environnements et d'accroître sa stabilité dans des scénarios complexes.
1. Inspection intelligente
Selon les paramètres prédéfinis d'inspection (contenu, heure, cycle, itinéraire, etc.), le robot démarre et exécute de manière autonome les tâches d'inspection. Lors d'une inspection spéciale, l'opérateur peut sélectionner manuellement le contenu et l'itinéraire d'inspection, puis lancer l'inspection manuellement. L'inspection vidéo à distance en temps réel est également prise en charge.
2. Évitement intelligent des obstacles
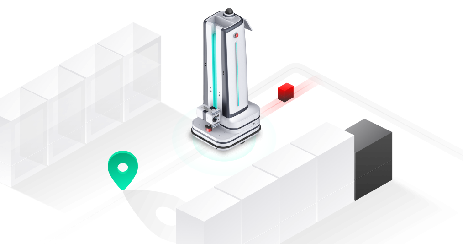
Pendant l'inspection normale, le robot d'inspection intelligent évite automatiquement les obstacles ou les objets susceptibles de gêner son déplacement, puis reprend son itinéraire d'inspection normal après les avoir évités.
3. Retour automatique et recharge
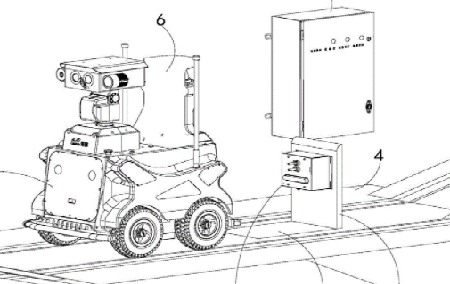
Lorsque, pendant l'inspection, le niveau de batterie atteint le minimum défini, le robot d'inspection intelligent peut arrêter de lui-même le plan d'inspection en cours, passer en mode recharge et se rendre automatiquement à la borne de recharge pour se recharger. Lorsque le niveau de batterie atteint le maximum défini, le robot quitte automatiquement le mode recharge, repasse en mode inspection et revient automatiquement sur son itinéraire d'inspection pour poursuivre l'inspection.
Fonctions étendues du robot
Les fonctions étendues du robot d'inspection Abeille peuvent être choisies en fonction du scénario d'application réel :
1. Construction intelligente de cartes 3D
Le robot peut construire intelligemment une carte 3D de la salle.
Capacité de cartographie rapide et hautement intelligente en environnement inconnu, fondée sur le filtrage rapide, l'assemblage de nuages de points et les technologies de recalage pour créer rapidement une carte complète de nuages de points laser en 3D.
2. Reconnaissance visuelle intelligente
La caméra visible haute définition embarquée sur le robot d'inspection intelligent, combinée à la technologie de reconnaissance d'images, identifie, téléverse et signale automatiquement les données de la zone d'inspection. Grâce à l'analyse de big data et à l'apprentissage automatique, elle permet des alertes intelligentes, une localisation rapide des pannes et la recherche des causes racines.
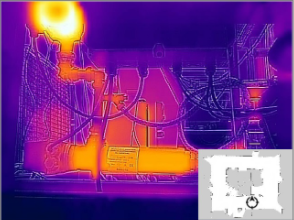
3. Reconnaissance intelligente des instruments
La technologie de reconnaissance visuelle des instruments, fondée sur des algorithmes d'apprentissage profond, identifie précisément les divers instruments des équipements de la salle et de la centrale (instruments standard, instruments de forme particulière, instruments à affichage numérique, sectionneurs, etc.), afin de réaliser une identification efficace et précise de l'état de santé de fonctionnement des équipements de la salle et un diagnostic de précision.
4. Acquisition et stockage vidéo
La caméra haute définition embarquée sur le robot d'inspection intelligent acquiert en temps réel des images thermiques et des images haute définition et les stocke sur le serveur de stockage en arrière-plan.
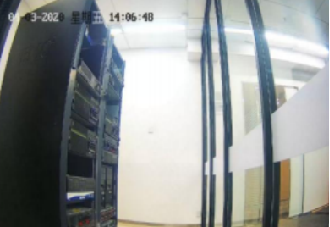
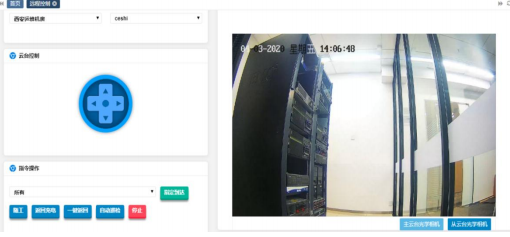
5. Commandement à distance
Fonction d'interphonie et de commandement à distance.
Lorsqu'un accident majeur se produit dans la salle et que des personnes ne peuvent pas se rendre sur place à temps ou y entrer, il est possible de commander le robot d'inspection intelligent pour qu'il s'approche du lieu de l'accident et, grâce aux divers capteurs embarqués, de présenter le site de l'accident en vue panoramique, afin de fournir une base de décision pour le lancement du plan d'urgence.
6. Alarmes intelligentes
Le robot d'inspection intelligent dispose de fonctions d'alarme pour état d'équipement anormal, bruit anormal, température anormale, incendie, etc. ;
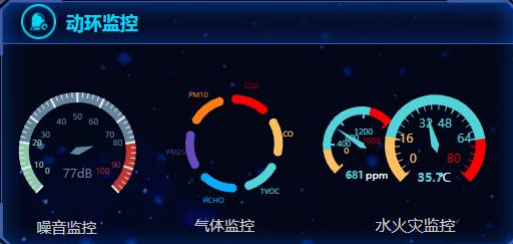
Il permet de consulter en temps réel les données d'alarme du système de gestion. La plateforme de gestion du robot peut gérer de manière unifiée les informations d'alarme détectées par les voyants pendant l'inspection ainsi que les alarmes déclenchées lorsque des éléments surveillés tels que le bruit, les gaz, les incendies et les inondations atteignent des seuils.
7. Reconnaissance précise des voyants d'état
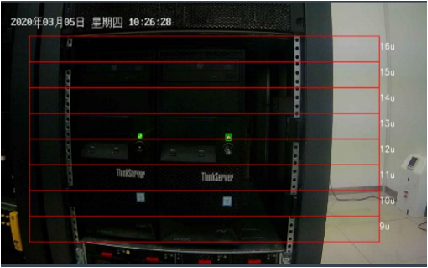
Lorsque les équipements de la salle ne fonctionnent pas normalement, les voyants changent ou émettent un signal d'alarme particulier. Pendant l'inspection, le robot, grâce à la détection des voyants et à la technologie de reconnaissance d'images des voyants, détermine si l'équipement fonctionne normalement, ce qui permet de raccourcir le temps de détection des pannes des équipements de la salle et d'améliorer l'efficacité du traitement des pannes.
La reconnaissance précise des voyants d'état du robot intelligent dispose d'une fonction d'identification de l'état des équipements critiques : elle détecte les voyants d'état, identifie les états rouge, jaune, vert et bleu, et peut reconnaître la position de l'équipement. La tête motorisée de la caméra peut effectuer automatiquement de grands déplacements verticaux, sur une plage de 0,6 à 2,0 mètre, et reconnaître les voyants d'état des équipements situés entre 0,4 et 2 mètres de hauteur. Elle prend également en compte la reconnaissance grossière de la couleur des voyants à travers la porte d'armoire lorsqu'une porte d'armoire perforée est fermée.
8. Détection thermique
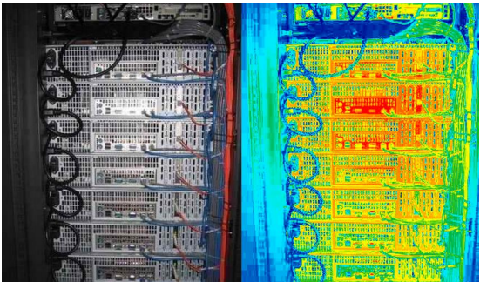
La caméra thermique peut détecter l'état de température des équipements. Le robot d'inspection utilise la caméra thermographique embarquée pour photographier les équipements surveillés à chaque point d'inspection, puis utilise un algorithme de détection thermographique pour générer une carte de répartition thermique et calculer le point de température maximale, le point de température minimale et le point de température moyenne sur cette carte.
La caméra thermographique permet de surveiller et d'identifier les problèmes potentiels de dissipation thermique des équipements à l'intérieur des armoires, ainsi que de suivre l'évolution de la tendance. Si le résultat de la surveillance dépasse la valeur d'alarme prédéfinie, une alerte est donnée à temps pour inviter le personnel de maintenance à procéder à des vérifications ou à renforcer la surveillance dès que possible.
9. Détection de gaz
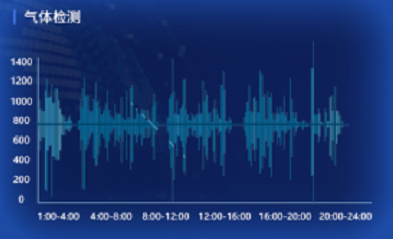
Les capteurs de gaz embarqués détectent les valeurs de gaz à chaque point d'inspection de la salle ainsi que la teneur en gaz de chaque point, et génèrent des courbes d'évolution pour afficher dynamiquement les tendances.
Selon les besoins, des sondes de gaz spécifiques peuvent être choisies pour détecter la teneur et la concentration de gaz anormaux libérés par le vieillissement des câbles, la surchauffe des équipements, etc., par exemple le dioxyde de soufre, les COV totaux, le formaldéhyde, le sulfure d'hydrogène, afin de détecter les situations anormales le plus tôt possible et de mener un travail de prévention.
Les types de gaz pris en charge comprennent : CO, CO2, COV totaux, dioxyde de soufre, SF6, formaldéhyde, sulfure d'hydrogène, etc.
10. Reconnaissance des empreintes sonores
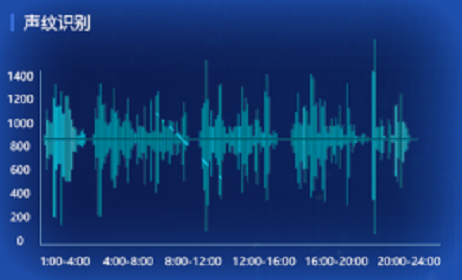
Dispose de deux fonctions : reconnaissance des empreintes sonores et reconnaissance du bruit ; elle peut identifier des sons spécifiques et reconnaître le bruit.
Le robot d'inspection utilise les capteurs sonores embarqués pour détecter le bruit ambiant à chaque point d'inspection de la salle, calcule la valeur de bruit ambiant de chaque point à l'aide d'un algorithme de détection sonore et enregistre le son d'arrière-plan environnemental. Pour les valeurs détectées dépassant le seuil de bruit prédéfini, une alerte est donnée à temps.
11. Détection de poussière
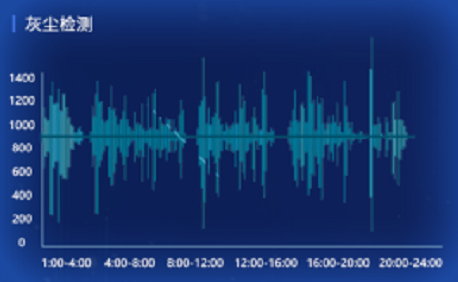
Le robot peut détecter la poussière dans la salle, notamment : PM2.5 et PM10.
Contrairement au système de surveillance de l'environnement dynamique, le robot peut parcourir la salle en mouvement comme une personne, tandis que le système de surveillance de l'environnement dynamique ne peut collecter des données qu'à quelques positions fixes de la salle. Les données collectées par le système robotisé reflètent donc plus fidèlement les variations dynamiques de l'environnement poussiéreux de la salle. En outre, le système robotisé peut embarquer des équipements de surveillance plus avancés (tels que des caméras optiques et infrarouges à haute résolution) pour surveiller en temps réel les PM2.5 et PM10.
12. Détection environnementale
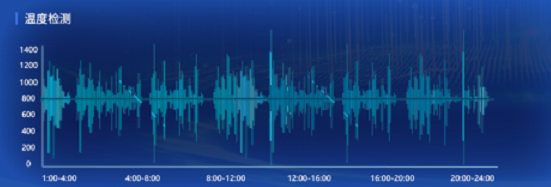
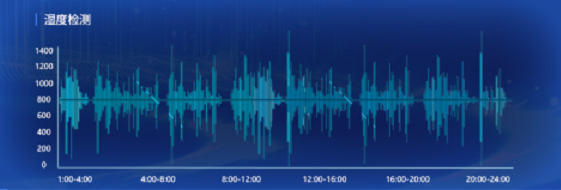
Le robot peut détecter la température et l'humidité de la salle.
Après un fonctionnement prolongé à forte charge, les équipements de la salle peuvent subir des pertes importantes si la température et l'humidité dépassent les seuils définis. Le robot d'inspection de salle embarque des capteurs de température et d'humidité pour détecter en temps réel les données de température et d'humidité de chaque point de surveillance, obtenir les valeurs de variation de l'environnement dynamique, réaliser une perception complète des indicateurs de température et d'humidité, prendre des décisions précises et lancer rapidement les plans correspondants afin de réduire l'impact des incidents.
13. Détection d'infiltration d'eau
Pendant le déplacement du robot, un détecteur de fuite déclenche une alarme lorsqu'il passe à proximité d'une source d'eau ou d'un autre endroit contenant du liquide.
14. Détection d'incendie
Les équipements vidéo haute définition embarqués sur le robot d'inspection intelligent détectent les sources lumineuses anormales et la fumée à l'intérieur des salles de distribution électrique et des salles de commutation ; les équipements infrarouges identifient les sources de feu et détectent les flammes nues et les températures anormales à l'intérieur des équipements des salles de distribution électrique et des salles de commutation, identifient à temps les emplacements suspects d'incendie, et le système expert de la plateforme analyse s'il existe un point d'incendie et s'il faut activer le système de lutte contre l'incendie ; après confirmation du point d'incendie, une alarme d'incendie est envoyée à la plateforme de surveillance locale, tandis que le robot d'inspection doit s'éloigner à une distance de sécurité (température maximale supportable par le robot) pour observer.
15. Détection d'affaissement géologique
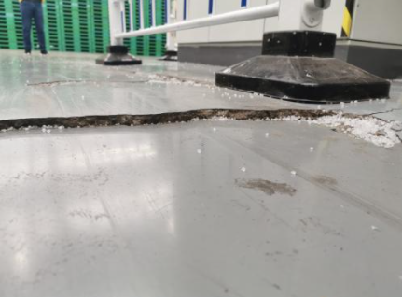
Le robot d'inspection intelligent adopte une méthode combinant le calibrage de points prédéfinis et la reconnaissance vidéo pour détecter les déformations des infrastructures, les changements géologiques et les décalages des joints structurels des salles informatiques, des salles de distribution électrique et des salles de commutation, afin d'alerter efficacement sur les risques géologiques graves potentiels.
16. Détection de corrosion et de déformation des équipements
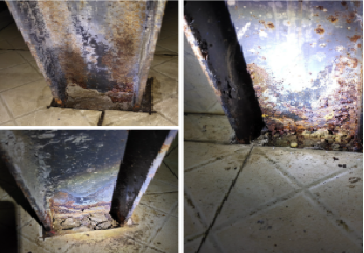
La rouille, la corrosion et la déformation des équipements des salles informatiques, des salles de distribution électrique et des salles de commutation finissent par provoquer des pannes. Le système robotisé d'inspection intelligent utilise la reconnaissance et la comparaison d'images pour localiser précisément et photographier les équipements à traverses et les éléments de fixation, puis, avec confirmation humaine, analyser la corrosion et la déformation, alerter à l'avance et, dans une certaine mesure, prévenir les pannes.
17. Reconnaissance faciale
Le robot dispose d'une fonction de reconnaissance faciale ; lorsqu'une personne entrant dans la salle n'est pas enregistrée, il invite à l'enregistrer.
La salle ne permet pas l'intrusion d'objets anormaux (tels que des personnes non autorisées). En veille ou pendant l'inspection, le robot filme les passages de surveillance à l'aide de sa caméra optique haute résolution embarquée, puis, combiné à la technologie de reconnaissance faciale, détecte l'apparition d'objets surveillés et enregistre des vidéos, fournissant des preuves efficaces pour la sécurité de la salle.
Lors de la mise en œuvre de la reconnaissance faciale, le processus principal est le suivant : acquisition d'image, détection de visage, évaluation de la qualité de l'image, extraction de caractéristiques et comparaison de caractéristiques. Détails :
1. Acquisition d'image : obtenir des données d'image à une ou plusieurs trames pour le système de reconnaissance faciale ; cette opération est réalisée par la caméra.
2. Détection de visage : à partir des données d'image acquises par la caméra, détecter la position du visage ; s'il y a plusieurs visages, la zone ROI peut être définie librement.
3. Évaluation de la qualité de l'image : analyser le visage cible pour obtenir des paramètres tels que l'inclinaison, l'angle de rotation, la proportion d'occlusion du visage et le degré de flou, afin de déterminer globalement si l'image convient à l'extraction de caractéristiques faciales ;
4. Extraction de caractéristiques : extraire les caractéristiques faciales de l'image du visage cible pour les utiliser dans la comparaison d'identité. Généralement, l'image passe par un réseau neuronal afin d'extraire des valeurs de caractéristiques.
5. Comparaison de caractéristiques : elle se divise généralement en deux cas, 1:1 et 1:N. Le cas 1:1 consiste à déterminer si les caractéristiques du visage cible et celles d'un visage spécifié appartiennent à la même personne. Le cas 1:N consiste à déterminer si les caractéristiques du visage cible correspondent à l'une des N personnes différentes d'une base de données faciale. La comparaison de caractéristiques nécessite généralement de définir un seuil ; si la similarité entre deux caractéristiques dépasse ce seuil, elles sont considérées comme appartenant à la même personne, sinon non.
18. Enregistrement vidéo d'accompagnement des interventions
Le robot peut accompagner le personnel de maintenance et enregistrer vidéo les opérations concernées.
Si du personnel de maintenance se rend dans la salle pour effectuer des travaux de maintenance sur site, le robot d'inspection peut être réglé à distance en mode accompagnement ; il peut reconnaître le personnel et enregistrer à distance, sous surveillance, les vidéos des travaux de maintenance effectués sur site par le personnel, afin de pouvoir les consulter ou les retracer ultérieurement.
19. Autotest au démarrage
Le robot peut effectuer automatiquement un autotest lors de son démarrage.
Il vérifie si les composants critiques, l'état du réseau, etc. sont normaux, puis annonce vocalement le résultat une fois la vérification terminée.
Fonctions de la plateforme de gestion du robot
1. Console
La console du robot fournit aux responsables une plateforme de travail pour une gestion rapide. Elle comprend trois parties :
(1) État en temps réel
Affiche en temps réel l'état de fonctionnement du robot, permet de visualiser son itinéraire dans la salle et de suivre sa position en temps réel. Elle présente les informations des deux caméras sur tête motorisée, l'état de la reconnaissance faciale, la détection des voyants, la détection de l'environnement dynamique et d'autres informations d'alarme.
(2) Contrôle global
Affiche en temps réel les informations de contrôle du robot ; permet le contrôle de la tête motorisée, du robot et des caméras, et présente les diverses informations de détection professionnelle issues de l'inspection du robot.
(3) Gestion des rapports
Affiche en temps réel les informations de rapports importantes.
2. Gestion des robots
Le robot d'inspection Abeille offre une fonction de gestion multi-niveaux des robots. Lorsque la connexion entre le robot et le système de gestion est interrompue, le robot peut fonctionner de manière autonome sans affecter ses fonctions. La gestion multi-niveaux permet de consulter les opérations de plusieurs robots et l'état de fonctionnement de plusieurs robots.
(1) Gestion de l'inspection de salle
Permet de personnaliser la planification et le contenu des opérations d'inspection du robot et propose de multiples choix de fonctions, par exemple des algorithmes combinables librement : détection des voyants d'état, détection de température, reconnaissance faciale, etc.
(2) Informations d'inspection
L'inspection quotidienne des équipements vise à améliorer le niveau de maintenance en garantissant la qualité et en augmentant l'efficacité du travail d'inspection. Son objectif est de connaître l'état de fonctionnement des équipements et l'évolution de l'environnement environnant, de détecter les défauts des installations et les risques pour la sécurité, et de prendre rapidement des mesures efficaces afin de garantir la sécurité des équipements et la stabilité du système.
(3) Statistiques graphiques
Le robot génère chaque jour une grande quantité de données brutes et de données traitées, qui peuvent être téléversées en temps réel vers la plateforme de big data de niveau supérieur afin d'effectuer, grâce aux technologies de big data, une exploration approfondie des données, une gestion et une valorisation des données en tant qu'actifs.
Les courbes historiques présentent les données détectées historiquement par le robot et sont affichées sous forme de graphiques ECharts ; il est possible de choisir jour, semaine, mois ou année pour l'affichage des données.
3. Surveillance en temps réel
Le système permet de consulter à distance l'état en temps réel du robot, de le contrôler et de personnaliser ses opérations d'inspection.
Le système affiche en temps réel l'état de fonctionnement du robot, permet de visualiser son itinéraire dans la salle et de suivre sa position en temps réel. Il présente les informations des deux caméras sur tête motorisée, l'état de la reconnaissance faciale, la détection des voyants, la détection de l'environnement dynamique et d'autres informations d'alarme.
Il affiche en temps réel les informations de contrôle du robot ; permet le contrôle de la tête motorisée, du robot et des caméras, et présente les diverses informations de détection professionnelle issues de l'inspection du robot. Il permet également de personnaliser la planification et le contenu des opérations d'inspection du robot.
4. Gestion des alarmes
La gestion des alarmes affiche le contenu des alarmes des équipements, notamment les alarmes d'état, les alarmes de température et les alarmes d'incendie.
Modes de notification des alarmes : notification par son, e-mail et SMS.
Le robot dispose de fonctions d'alarme par voyants, environnement dynamique, reconnaissance faciale et instruments, pour des équipements tels que les alimentations sans interruption, les climatiseurs spéciaux de salle informatique et les serveurs. Lorsque ces équipements ne fonctionnent pas normalement, les voyants changent ou émettent un signal d'alarme particulier.
5. Tâches d'inspection
Permet de définir l'itinéraire, l'heure, les points d'inspection et d'autres informations du robot, et de choisir des modes tels que tâches planifiées et tâches périodiques ; permet de consulter tous les enregistrements d'inspection du robot.
6. Annonces vocales
Le contenu des annonces vocales du robot peut être défini librement ; les modes de diffusion se divisent en annonce à point fixe et annonce manuelle.
Annonce à point fixe : le robot commence à diffuser l'annonce vocale lorsqu'il arrive à une position spécifiée ; le contenu de l'annonce vocale peut être configuré librement.
Annonce manuelle : permet de contrôler manuellement la lecture et la pause de la voix du robot ; le contenu de l'annonce vocale peut être configuré librement.
7. Gestion du personnel
Gestion unifiée des informations de base du personnel de l'entreprise : nom, sexe, numéro de carte d'identité, téléphone de contact, personne à contacter en urgence et son téléphone, service, poste, etc.
8. Saisie des actifs
Gestion des informations relatives aux immobilisations : date d'achat, date de mise en service, prix, etc. ; importation en masse possible via Excel.
Scénarios d'application
Le robot d'inspection Abeille peut être déployé dans les salles informatiques, les data centers, les entrepôts, les ateliers d'usine, les supermarchés, les parcs et d'autres lieux pour effectuer des inspections quotidiennes, afin d'assurer une protection maximale avec un investissement minimal.
Scénario d'application 1 : inspection de salle informatique
Le robot d'inspection Abeille est principalement utilisé dans les salles d'équipements, les salles informatiques, les salles de distribution électrique, les salles de contrôle principales, les salles de commutation haute tension, etc. de divers secteurs. En recevant les instructions de travail émises par le système, le robot exécute les tâches correspondantes et réalise une couverture d'inspection complète de tous les équipements intérieurs. D'une part, il s'appuie sur le système d'inspection robotisé pour réaliser une inspection autonome tout en collectant des informations ; d'autre part, il peut servir de complément aux équipements de surveillance fixes et élargir efficacement la zone de surveillance.
Scénario d'application 2 : inspection électrique
Le robot d'inspection intelligent de sous-station peut parcourir l'ensemble de la sous-station trois fois ou plus par jour ; chaque robot doit faire pivoter sa tête plus de 700 fois par jour, ce qui permet de réduire efficacement la charge de travail du personnel de permanence de la sous-station. L'inspection intelligente par robot électrique fait fortement progresser l'automatisation des sous-stations et permet une inspection entièrement autonome, à haute efficacité et par tous les temps, avec une grande précision d'inspection, un haut niveau de sécurité et une forte capacité d'adaptation. Les résultats du robot d'inspection intelligent de sous-station sont remarquables. Dans le cas d'une sous-station de 500 kV, la fréquence d'inspection par le robot peut être multipliée par 3 et la charge de travail des inspections de routine manuelles diminue de 71,4 %.
Scénario d'application 3 : inspection de parc
Le robot d'inspection de parc peut basculer librement entre navigation sans rail et navigation sur rail, embarquer des caméras personnalisées, effectuer des inspections à heure, lieu et itinéraire fixes, assurer une surveillance vidéo en lumière visible, et analyser les données pour détecter les stationnements interdits. Il peut remplacer la surveillance humaine des anomalies telles que les incendies, avec reconnaissance intelligente, détection des déchets et collecte de données de cadrans, évitant ainsi les omissions humaines lors de la collecte de données qui pourraient entraîner des erreurs d'analyse. En cas de données anormales, de situation d'urgence ou de problème de sécurité anormal détecté, le robot mobile intelligent peut transmettre rapidement un signal d'alarme et agir le plus vite possible pour résoudre le problème et garantir la sécurité du parc.
Scénario d'application 4 : inspection intérieure
Le robot d'inspection intérieure scénarisé surveille en temps réel les équipements et l'environnement intérieurs grâce à des caméras, des capteurs de température et d'humidité, etc. Pour certains étages à haut niveau de sécurité, comme les halls bancaires et les écoles, il peut assurer une fonction d'accompagnement du personnel de maintenance. Cela évite le gaspillage de ressources humaines lors de la maintenance des équipements et réduit en même temps le taux d'erreur dû aux facteurs humains.
Scénario d'application 5 : inspection des chaussées
Le robot d'inspection des chaussées est un robot d'inspection spécialement développé pour les secteurs de la construction et de l'entretien routiers, de la maintenance aéroportuaire, etc. Il adopte une conception fondée sur le concept de « robot + », intègre la technologie de « détection » du génie civil et se compose d'une plateforme mobile à roues omnidirectionnelles, d'un mécanisme opérationnel, d'instruments de détection, d'un système de contrôle à distance, etc. Il embarque des instruments de détection tels qu'un radar géologique à réseau, un écho d'impact et une caméra, parmi les premiers développés au niveau national, pour réaliser une détection automatisée et complète des défauts de surface et internes des chaussées aéroportuaires, des tabliers de pont et des routes (autoroutes). Grâce à l'analyse intelligente des données et à un logiciel de gestion de l'information, il génère automatiquement des rapports de détection et constitue un big data sur l'état de santé de la chaussée cible, afin de fournir aux utilisateurs un plan de maintenance prévisionnelle.
Services de personnalisation
Nous proposons des services de personnalisation de robots d'inspection à hautes performances et adaptés à tous les scénarios, afin de concevoir pour vous une solution d'inspection intelligente clé en main répondant aux besoins complexes des domaines de l'énergie, de l'électricité, de la sécurité, du stockage, de la fabrication industrielle, de la santé et des établissements pour personnes âgées.
Adaptation approfondie aux scénarios
Nous nous spécialisons dans la fourniture de services de personnalisation de robots d'inspection **à hautes performances et adaptés à tous les scénarios**, afin de concevoir pour vous une solution d'inspection intelligente clé en main répondant aux besoins complexes des domaines de l'énergie, de l'électricité, de la sécurité, du stockage et de la fabrication industrielle.
Exploitation et maintenance efficaces pilotées par l'IA
Intégration d'algorithmes d'IA pour prendre en charge l'identification des défauts des équipements, les alarmes d'anomalie et l'analyse automatique des données, afin de réduire fortement les coûts de main-d'œuvre et d'améliorer la précision et l'efficacité des inspections.
Conception modulaire flexible
Possibilité de choisir des modules fonctionnels (bras robotique, transmission 5G, recharge autonome, etc.) et de prendre en charge les extensions ultérieures pour répondre à l'évolution des besoins futurs.
Accompagnement de service de bout en bout
De l'analyse des besoins à la conception de la solution, en passant par le déploiement, la mise au point et la formation à l'exploitation-maintenance, un accompagnement technique sur tout le processus garantit une mise en œuvre sans faille.
Questions fréquentes
Q1 : Où le robot d'inspection Abeille est-il principalement utilisé ?
R : Principalement dans les salles IDC, les salles de distribution électrique et les salles de commutation, mais aussi dans les ateliers d'usine et les parcs intérieurs. Il peut effectuer des inspections automatiques 7j/7 et 24h/24 et remplacer l'humain pour la surveillance des équipements et de l'environnement de la salle.
Q2 : La navigation du robot d'inspection Abeille nécessite-t-elle la pose de rails ou de repères ?
R : Il utilise une navigation naturelle sans rail SLAM et ne nécessite pas de modification de l'environnement sur site. Il peut cartographier et éviter les obstacles de manière autonome, contourner les obstacles et, en cas de batterie insuffisante, retourner automatiquement à la borne de recharge pour se recharger.
Q3 : Quels types d'anomalies d'équipement le robot d'inspection Abeille peut-il identifier ?
R : Il peut identifier les lectures d'instruments et les voyants des armoires, et détecter l'élévation de température des équipements à l'aide de l'imagerie thermique ; il peut aussi surveiller les gaz, le bruit et les infiltrations d'eau, et déclencher une alarme en cas d'anomalie afin de permettre une intervention rapide de l'exploitation-maintenance.
Q4 : Quels documents le robot produit-il après l'inspection ?
R : Le système génère automatiquement des rapports d'inspection quotidiens et mensuels, des tableaux statistiques des risques et des rapports d'analyse de tendances. Les rapports peuvent être exportés pour consultation, ce qui facilite le bilan de l'état des équipements et la gestion des actifs de la salle par l'exploitation-maintenance.
Q5 : Par quels moyens les alarmes du robot d'inspection Abeille peuvent-elles être notifiées au personnel ?
R : En cas de température excessive, de panne d'équipement, d'incendie ou d'anomalie de personnel, la plateforme affiche une alerte contextuelle et prend en charge la notification des alarmes par son, e-mail et SMS ; elle conserve également des images et des enregistrements vidéo du site.