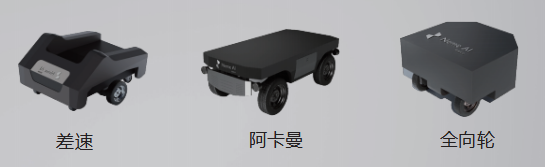
Les scénarios d’application de ce produit sont divisés en deux grandes catégories : les scénarios d’inspection essentiels, centrés sur les tâches « inspection + opérations simples », et les scénarios d’application étendus, qui présentent la capacité du produit à s’adapter à d’autres domaines.
Partie 1 : scénarios d’inspection essentiels
Inspection de salle informatique IDC
Dans les centres de données Internet (IDC), les baies de serveurs, les équipements réseau et les systèmes d’alimentation et de refroidissement doivent fonctionner 24 h/24 et 7 j/7 ; l’inspection manuelle traditionnelle représente une charge importante et peut facilement passer à côté d’anomalies. Le robot peut se déplacer autonomement dans les allées de la salle informatique et utiliser le mât de levage pour élever une caméra HD jusqu’aux panneaux de baies à différentes hauteurs, afin de photographier des informations clés telles que l’état des voyants des serveurs, l’état des ports des équipements réseau et les lectures de courant des PDU. Équipé d’une caméra thermique infrarouge, le robot peut scanner la température des équipements à l’intérieur des baies et détecter rapidement les points chauds locaux et les risques de dissipation thermique. Lorsqu’un voyant d’alarme de serveur s’allume, le bras manipulateur peut, sur instruction à distance, appuyer sur le bouton de réinitialisation ou confirmer un commutateur sur le panneau de l’équipement, réalisant ainsi une intervention simple. Lorsqu’il est nécessaire de voir l’intérieur d’une baie, le bras manipulateur peut ouvrir la porte, prendre des photos, puis la refermer. Le robot peut également être équipé de capteurs de température et d’humidité pour surveiller en temps réel la répartition de la température et de l’humidité dans les différentes zones de la salle informatique et garantir le bon fonctionnement du système de refroidissement. Les données d’inspection sont automatiquement téléversées vers le système d’arrière-plan et un rapport d’inspection est généré, ce qui réduit efficacement la fréquence des inspections manuelles et le risque d’erreur de détection.
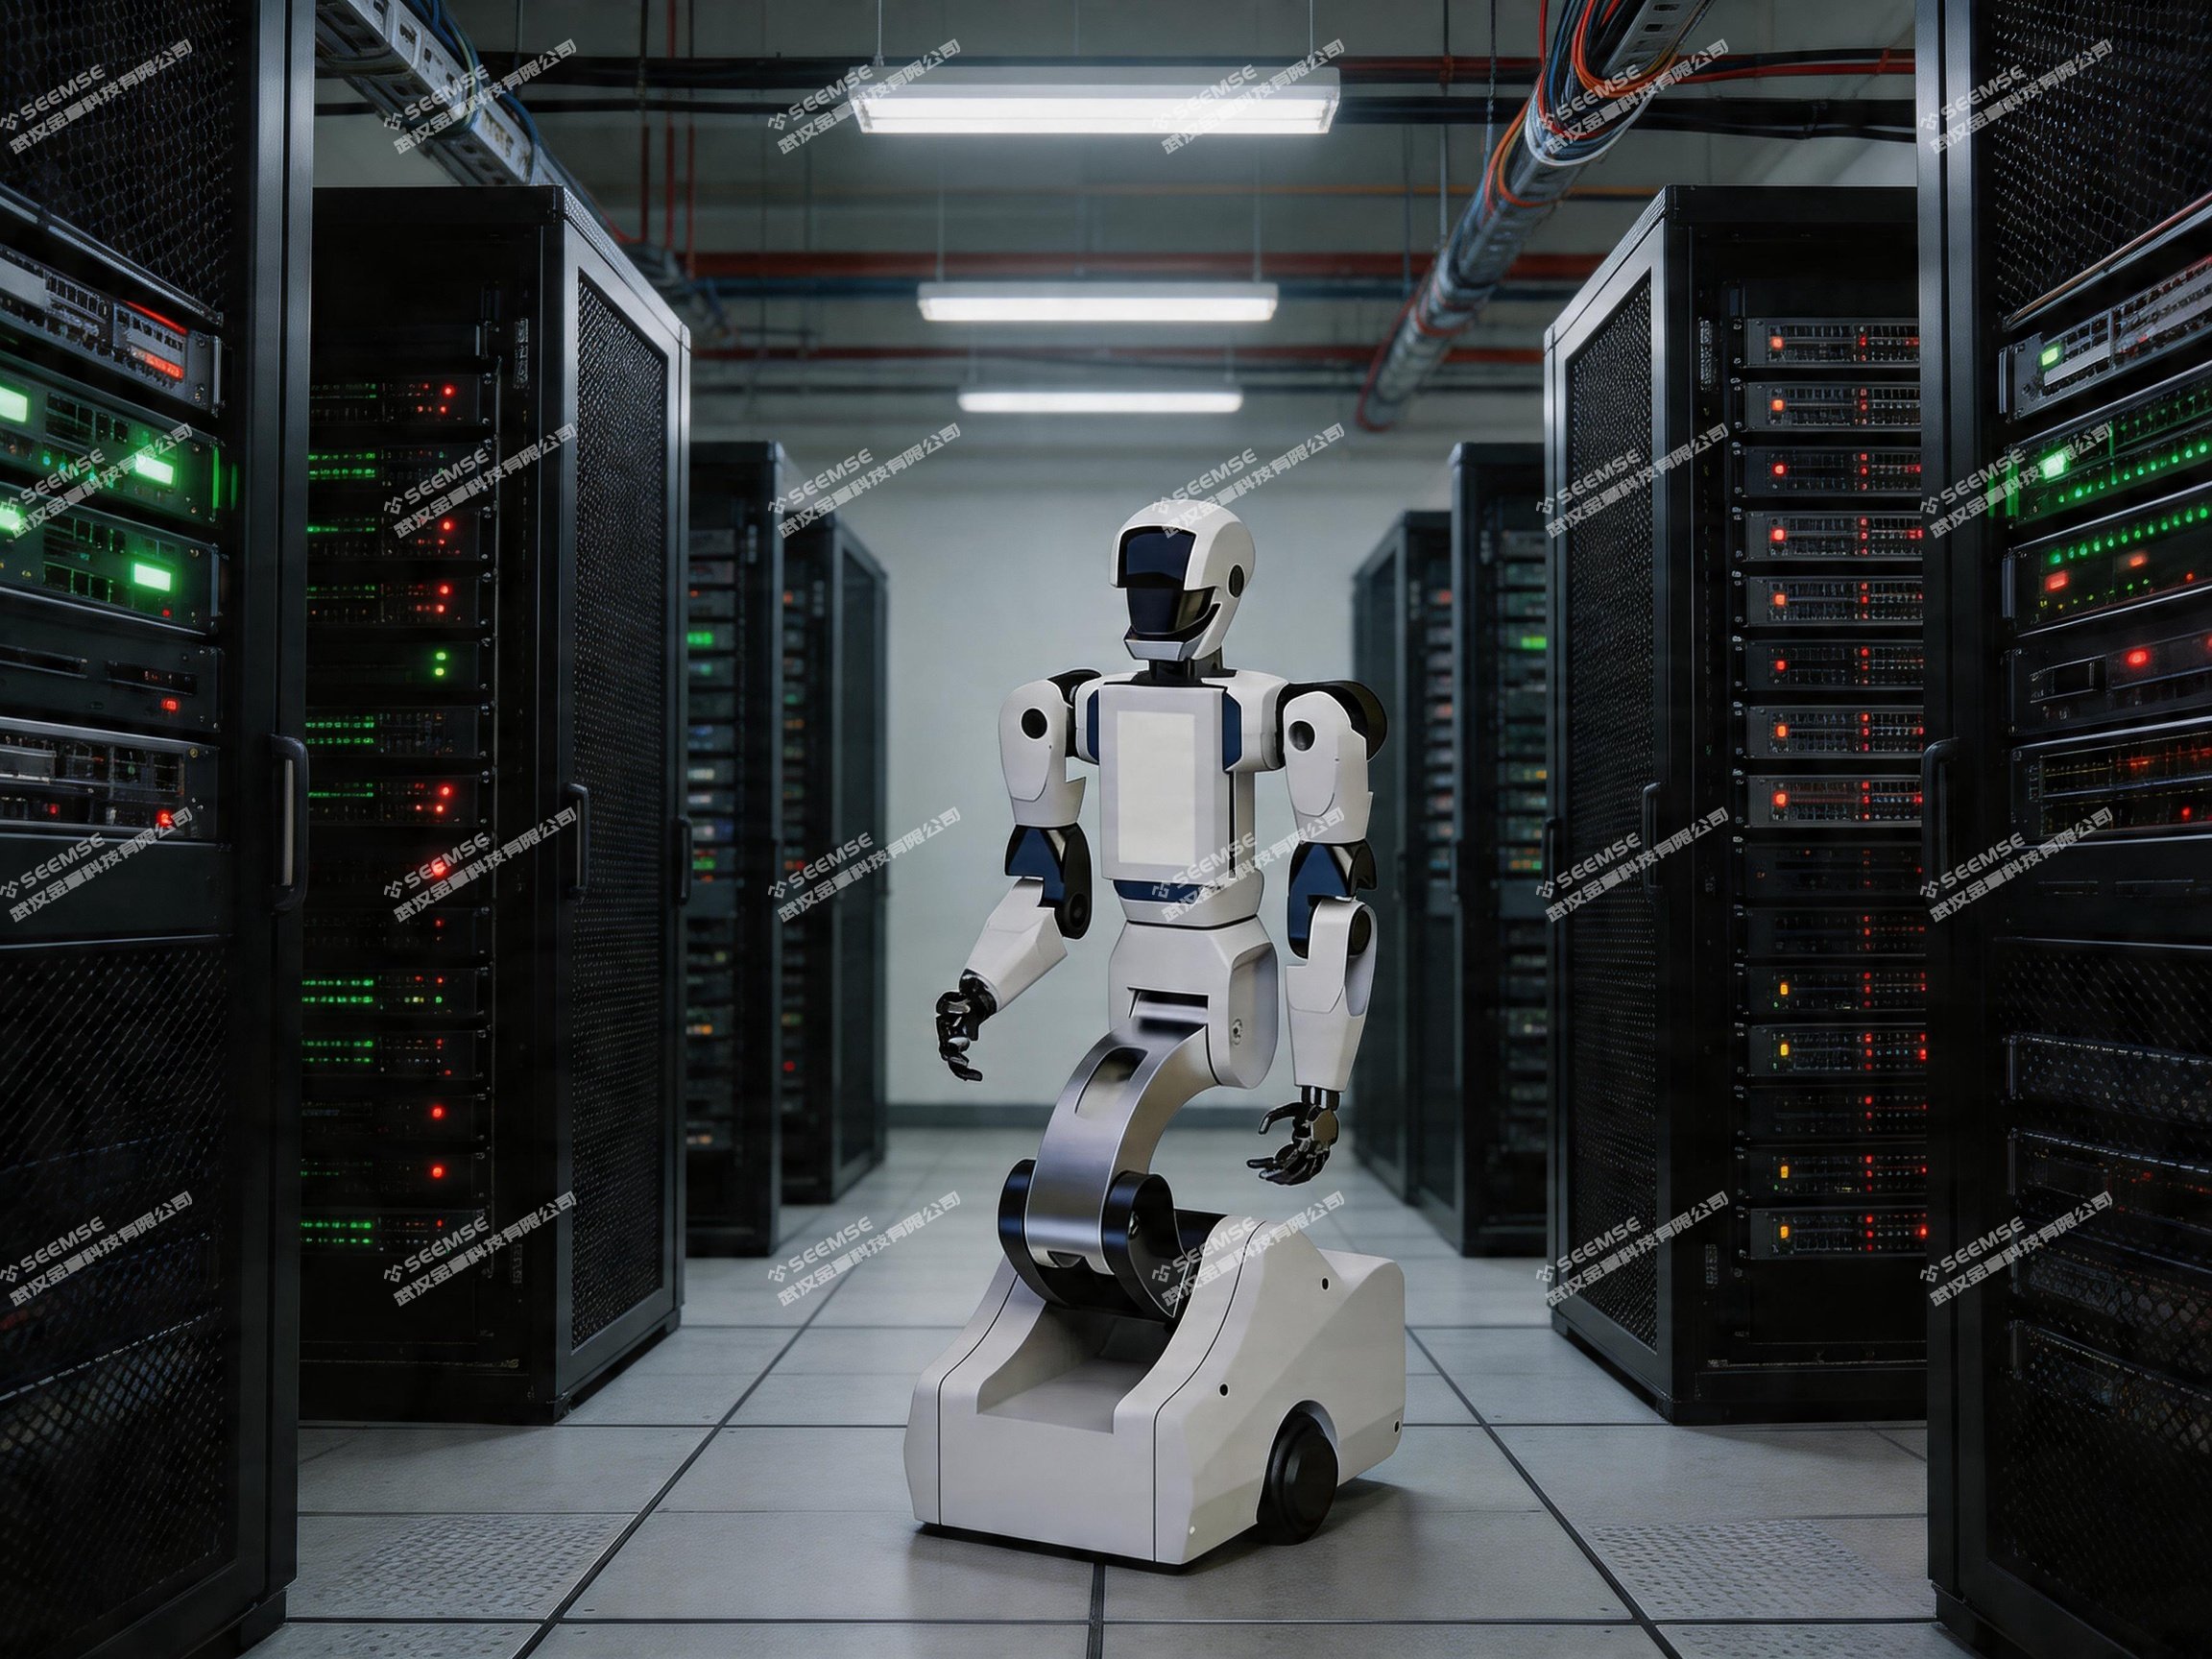
Configuration recommandée : châssis à roues omnidirectionnelles + mât de levage + caméra HD à zoom + caméra thermique infrarouge + capteur de température et d’humidité + pince à deux doigts
Inspection des salles d’équipements
Dans les zones à forte densité d’équipements telles que les salles électriques, les salles informatiques de centres de données, les salles de climatisation et les salles de pompes, le robot peut effectuer des rondes régulières selon un itinéraire prédéfini. Le mât de levage élève la caméra HD et la caméra thermique infrarouge à la hauteur des panneaux d’équipement pour photographier l’état des voyants, les lectures d’instruments et la position des commutateurs, tout en détectant la répartition de température de surface des équipements. En cas de température anormale, d’alarme de voyant ou de bruit anormal, le robot envoie immédiatement une alerte et des images du site à l’arrière-plan. Pour les situations nécessitant une intervention simple, comme appuyer sur un bouton de réinitialisation, changer la position d’un commutateur ou confirmer une alarme, le bras manipulateur peut réaliser l’opération sur instruction à distance, évitant au personnel d’entrer fréquemment dans les salles d’équipements. Les données d’inspection sont automatiquement enregistrées et un rapport est généré pour faciliter la traçabilité et l’analyse.
Configuration recommandée : châssis à roues omnidirectionnelles + mât de levage + caméra HD à zoom + caméra thermique infrarouge + pince à deux doigts
Inspection des postes électriques
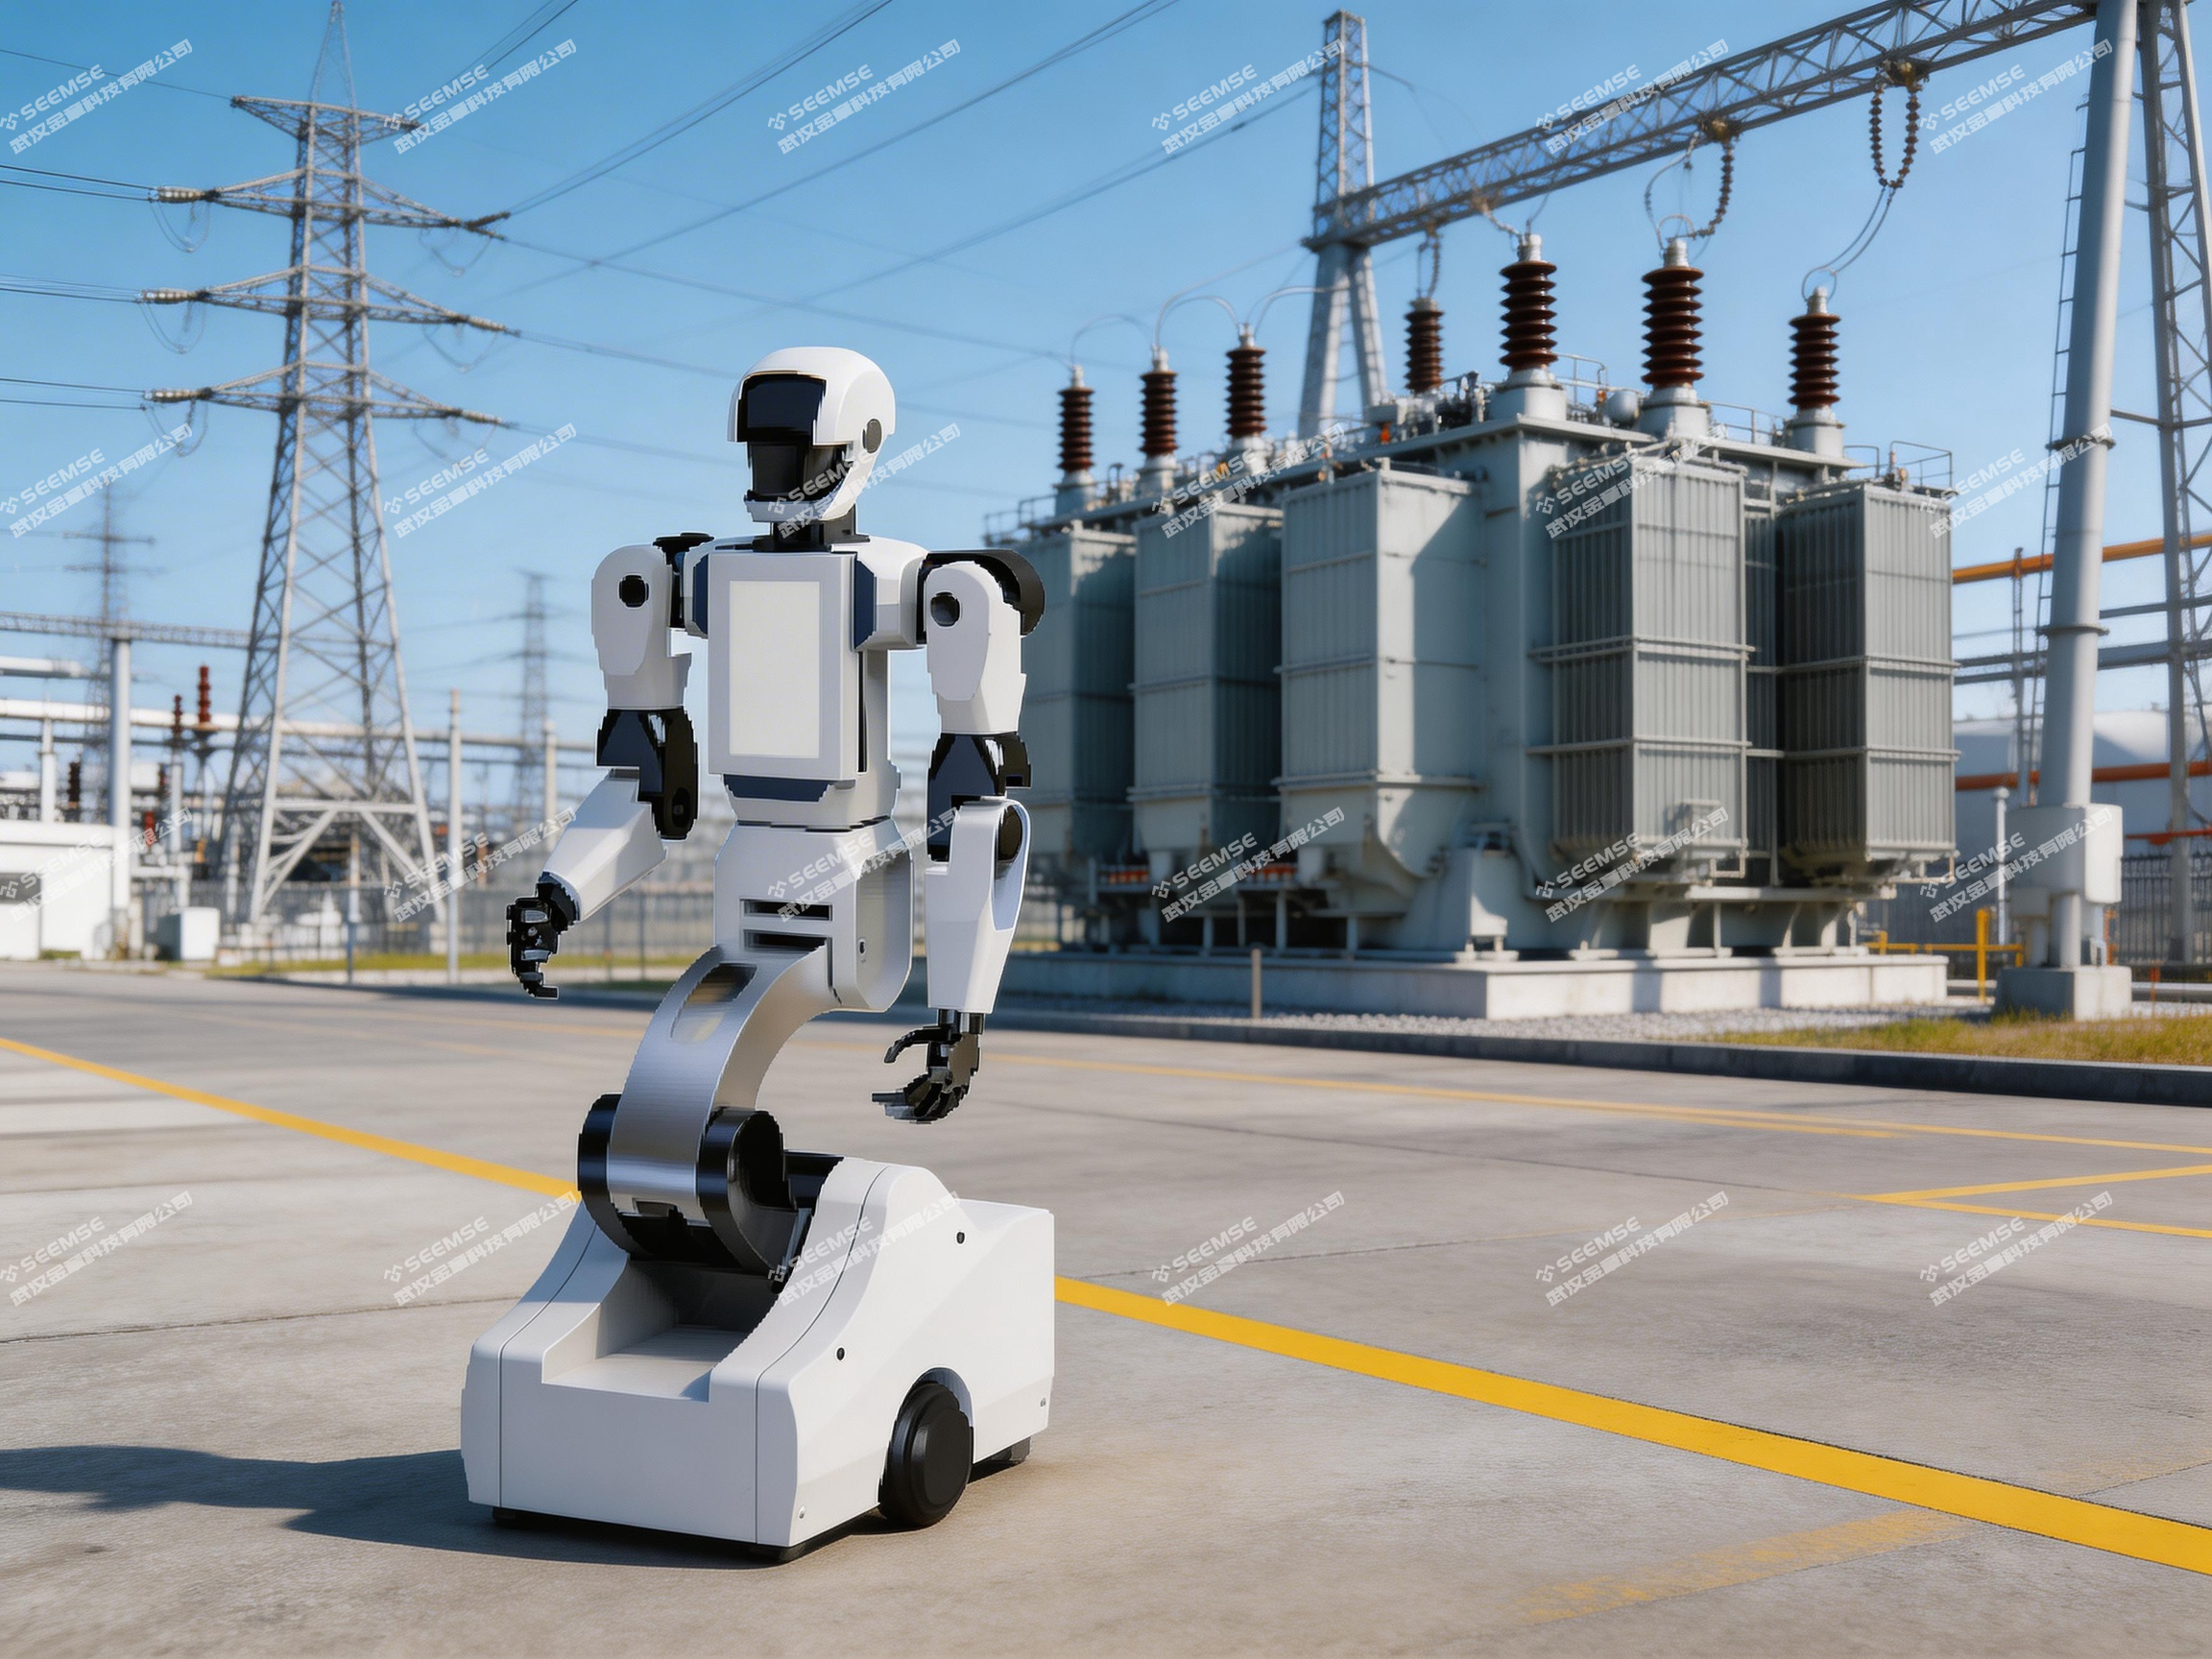
Dans les scénarios d’installations électriques tels que les postes de transformation, les postes de sectionnement et les salles de distribution, les équipements sont nombreux, largement répartis et soumis à un niveau de sécurité élevé. Le robot peut effectuer des rondes selon un itinéraire prédéfini sur les équipements primaires tels que transformateurs, disjoncteurs, sectionneurs et transformateurs de courant, photographier avec une caméra HD l’état des parties clés comme les indicateurs de niveau d’huile, les manomètres de gaz et les plaques d’indication d’ouverture-fermeture, et détecter par thermographie infrarouge la température des parties susceptibles de chauffer telles que les raccords, les pinces de connexion et les traversées. En cas de pression d’hexafluorure de soufre anormale, de niveau d’huile trop bas ou d’échauffement de raccord, le robot alerte immédiatement et renvoie les données du site. Pour les opérations telles que l’engagement ou le retrait de plaques de protection dans les armoires de protection et la confirmation de l’état des disjoncteurs, le bras manipulateur peut à distance engager ou retirer les plaques, évitant au personnel d’entrer fréquemment dans les zones sous tension et réduisant les risques de sécurité au travail.
Configuration recommandée : châssis à roues omnidirectionnelles + mât de levage + caméra HD à zoom + caméra thermique infrarouge + pince à deux doigts
Inspection des installations de transport ferroviaire
Dans les scénarios de transport ferroviaire tels que les tunnels de métro, les salles d’équipements des stations et les ateliers de maintenance des dépôts, les équipements sont répartis le long des lignes et les fenêtres d’inspection sont limitées. Le robot peut entrer autonomement dans les zones d’équipements en dehors des heures d’exploitation pour inspecter les systèmes de ventilation et climatisation, d’alimentation en eau et d’évacuation, de protection incendie et de distribution basse tension. Le mât de levage peut s’insérer dans les interstices des équipements ou atteindre les hauteurs pour photographier l’ouverture des vannes, les valeurs des manomètres, les voyants des armoires de commande et autres positions difficiles à observer. Équipé d’un capteur de bruit, le robot peut identifier les bruits anormaux des équipements rotatifs tels que ventilateurs et pompes, et prévenir à l’avance les risques de panne. Pour les armoires de commande d’éclairage et les armoires d’alimentation de maintenance dans les sections de tunnel, le bras manipulateur peut, sur instruction à distance, réaliser des opérations simples telles que la réinitialisation d’interrupteurs et le test de disjoncteurs différentiels, réduisant la fréquence des interventions humaines en tunnel.
Configuration recommandée : châssis à roues omnidirectionnelles ou différentiel + mât de levage + caméra HD + capteur de bruit + pince à deux doigts
Inspection des tuyauteries et vannes
Dans les couloirs de tuyauterie et les zones de groupes de vannes des industries chimique, pharmaceutique, agroalimentaire et des boissons, le robot peut effectuer des rondes selon un itinéraire prédéfini sur les parties clés telles que tuyauteries, vannes et brides. Grâce à la reconnaissance visuelle, il vérifie si l’état d’ouverture-fermeture des vannes est cohérent avec le système de contrôle central ; la thermographie infrarouge détecte les anomalies de température dues à des fuites ; un capteur de gaz surveille la présence de fuites gazeuses. Lorsqu’une vanne est mal positionnée, la main dextre peut, en télécommande, tourner le volant de la vanne pour l’ajuster. Pour les petites fuites et suintements, le robot peut prendre des photos HD afin que les techniciens déterminent si une réparation est nécessaire.
Configuration recommandée : châssis à roues omnidirectionnelles + mât de levage + caméra thermique infrarouge + capteur de gaz + main dextre
Inspection en environnement dangereux
Dans les ateliers de peinture, les ateliers de meulage, les zones à haute température, les usines chimiques et autres lieux présentant de la poussière, des gaz nocifs ou des températures élevées, le personnel ne doit pas rester longtemps. Le robot peut remplacer les opérateurs pour entrer dans ces zones et accomplir les tâches d’inspection. Équipé d’un capteur de gaz, il entre d’abord pour vérifier la sécurité de l’environnement ; après confirmation, le personnel peut ensuite entrer pour travailler. Lors de l’inspection, s’il découvre un petit obstacle dans le passage, le bras manipulateur peut le saisir et le déplacer vers une zone sûre. Pour les équipements à haute température, la caméra thermique infrarouge permet une mesure de température à distance, évitant les risques de contact rapproché. Le robot peut recevoir des modifications de protection adaptées, telles qu’une étanchéité à la poussière et une gaine résistante à la chaleur, pour s’adapter aux environnements difficiles.
Configuration recommandée : châssis à roues omnidirectionnelles + modification de protection environnementale + capteur de gaz + caméra thermique infrarouge + pince à deux doigts

Inspection des environnements d’entrepôt
Dans les entrepôts, chambres froides, archives et autres lieux, le robot peut accomplir des tâches de surveillance environnementale et d’inspection de l’état des équipements. Équipé d’un capteur de température et d’humidité, il circule le long des allées de rayonnages et collecte en temps réel les données de température et d’humidité de chaque zone afin de garantir que l’environnement de stockage est conforme. Pour les scénarios de chambre froide, le robot peut remplacer le personnel pour travailler longtemps à basse température et réduire le risque d’engelures. Lorsqu’il constate qu’un passage est obstrué par des marchandises, le robot peut alerter l’arrière-plan et prendre des photos ; les petits objets éparpillés peuvent être ramassés et remis en place par le bras manipulateur.
Configuration recommandée : châssis différentiel ou à roues omnidirectionnelles + capteur de température et d’humidité + caméra HD + pince à deux doigts
Inspection des équipements de ligne de production
Dans les ateliers de fabrication, le robot peut effectuer des rondes régulières sur les équipements de ligne de production, les armoires de commande électrique et les réseaux d’air comprimé. Le module de vision vérifie les voyants d’état de fonctionnement des équipements, les lectures de manomètres et la hauteur de niveau d’huile ; la thermographie infrarouge contrôle la température des moteurs, armoires de commande et bornes de raccordement. En cas d’alarme ou d’anomalie d’équipement, l’opérateur peut confirmer la situation via les images à distance et, si nécessaire, télécommander le bras manipulateur pour réaliser une intervention simple, comme appuyer sur un bouton de réinitialisation ou tourner un sélecteur, afin de réduire le temps d’arrêt et d’attente. Pendant les intervalles d’inspection, le robot peut également assumer le transport de matériel entre les postes.
Configuration recommandée : châssis à roues omnidirectionnelles + mât de levage + caméra HD + caméra thermique infrarouge + pince à deux doigts + panier de transport + interfaçage avec le système MES
Inspection de site extérieur d’usine
Dans les parcs, les routes de site industriel, les zones de réservoirs et autres zones extérieures ou semi-extérieures, le robot peut accomplir des rondes selon un itinéraire prédéfini. Le châssis Ackermann convient à la circulation sur les routes de site industriel, avec une bonne résistance aux secousses et une bonne stabilité de vitesse. Le robot peut inspecter le périmètre des clôtures, les zones d’équipements extérieurs et les zones de stockage de matériaux ; la nuit, il peut utiliser une caméra à faible luminosité ou la thermographie infrarouge. En cas d’anomalie, il prend des photos, les enregistre et alerte ; le personnel de sécurité peut confirmer à distance la situation du site depuis la salle de contrôle central.
Configuration recommandée : châssis à roues omnidirectionnelles + caméra HD à zoom + caméra thermique infrarouge + caméra de vision nocturne à faible luminosité + module de communication 5G

Inspection des sites énergétiques
Dans les centrales photovoltaïques, les parcs éoliens, les centrales de stockage d’énergie, les stations de recharge et autres sites d’énergie nouvelle, les équipements sont largement répartis, le rayon d’inspection de maintenance est important et certains sites sont situés dans des zones reculées. Le robot peut remplacer le personnel de maintenance pour les rondes quotidiennes : il scanne par thermographie infrarouge les points chauds des modules photovoltaïques, le givre sur les pales d’éoliennes, la répartition de température des compartiments de batteries de stockage, etc., afin de détecter rapidement les anomalies d’équipement. Pour les stations de recharge, le robot peut inspecter l’état extérieur des bornes, les informations affichées à l’écran et la remise en place du pistolet de recharge ; si le pistolet n’est pas remis en place, le bras manipulateur peut aider à le remettre. Dans la zone du poste élévateur, le robot effectue des rondes de routine sur les transformateurs, l’appareillage combiné GIS, les parafoudres et autres équipements, réduisant la fréquence des déplacements longue distance du personnel vers les sites.
Configuration recommandée : châssis Ackermann + mât de levage + caméra HD à zoom + caméra thermique infrarouge + pince à deux doigts + module de communication 4G/5G
Partie 2 : scénarios d’application étendus
Entreposage et logistique
Dans les entrepôts de commerce électronique, les entrepôts de matières premières industrielles, les entrepôts de produits finis et autres scénarios, le robot peut prendre en charge la mise en stock et la dépose, la préparation et le transport de marchandises ainsi que l’inventaire. Grâce au mât de levage et au bras manipulateur, le robot peut saisir directement des marchandises depuis les rayonnages au sol ou les rayonnages en hauteur (jusqu’à 2,2 m), sans nécessiter de montée humaine ni de chariot élévateur. Après la prise, le robot les transporte autonomement vers la zone de tri, la table d’emballage ou la sortie de stock, sans intervention humaine en cours de route. Lors des opérations d’inventaire, le robot peut circuler le long des allées de rayonnages et scanner automatiquement les étiquettes des marchandises avec le lecteur RFID ou le module de reconnaissance visuelle dont il est équipé, enregistrer les quantités en stock et les emplacements, les données étant synchronisées en temps réel avec le système d’arrière-plan.
Configuration recommandée : châssis à roues omnidirectionnelles + bras manipulateur (avec ventouses ou pince) + rack multi-niveaux + caméra industrielle + module RFID
Distribution de matériel sur ligne de production
Dans les ateliers de fabrication de pièces automobiles, de produits électroniques, d’usinage mécanique, etc., les différents postes de la ligne de production doivent recevoir régulièrement du matériel, tandis que les bacs vides doivent être récupérés. Le robot peut saisir directement les bacs de matériel depuis les racks en bord de ligne ou l’entrepôt central, les transporter jusqu’au poste désigné, puis placer lui-même le bac sur le rack du poste et récupérer le bac vide. L’ensemble du processus ne nécessite aucune manutention manuelle, ce qui permet à l’opérateur de se concentrer sur l’assemblage. Le robot peut être interfacé avec le système MES pour déclencher automatiquement les tâches de distribution selon le rythme de production et garantir l’arrivée des matériaux à temps. Pour les scénarios de production mixte à plusieurs variétés, le robot peut être équipé d’un rack multi-niveaux, transporter plusieurs types de matériaux à la fois et les livrer successivement dans l’ordre des postes.
Configuration recommandée : châssis à roues omnidirectionnelles + plateau ou rack de transport + module de lecture de codes + interfaçage avec le système MES
Contrôle automatique en bord de ligne
Après la sortie de produit ou après une étape clé, il est nécessaire de contrôler l’apparence et les dimensions du produit. La méthode traditionnelle consiste à transporter le produit vers un poste de contrôle dédié, ce qui mobilise du temps de cycle. Le robot peut se déplacer avec le module de contrôle directement à côté du poste de production, prendre des photos du produit sous plusieurs angles avec une caméra industrielle, téléverser les images vers le logiciel de contrôle pour analyser la présence de défauts tels que rayures, pièces manquantes ou écarts dimensionnels, et enregistrer le résultat lié au code-barres du produit. Pour les scénarios nécessitant un contrôle par échantillonnage, le robot peut saisir aléatoirement un échantillon, le transporter vers la table de contrôle pour un contrôle hors ligne. Une fois le contrôle terminé, le robot peut poursuivre les tâches de contrôle à d’autres postes ; un seul robot couvre plusieurs lignes de production.
Configuration recommandée : châssis à roues omnidirectionnelles + caméra industrielle + module d’éclairage + logiciel de contrôle + bras manipulateur (avec pince)
Assemblage assisté
Dans certaines étapes d’assemblage de précision, l’opérateur doit fréquemment prendre de petites pièces de différentes spécifications, telles que vis, rondelles et connecteurs ; les déplacements et la recherche dans les bacs de pièces occupent beaucoup de temps. Le robot peut se placer à côté du poste et servir de « troisième main » à l’opérateur. Lorsque l’opérateur a besoin d’une pièce, il peut émettre une instruction par la voix ou par un interrupteur au pied ; le robot saisit la pièce correspondante dans le plateau et la remet à portée de main de l’opérateur. Une fois l’assemblage terminé, le robot peut recevoir la pièce finie et la déposer sur le plateau de produits finis. Associé à un capteur de force et à une main dextre, le robot peut également aider à réaliser des actions d’assemblage simples telles que l’alignement, l’appui et le clipsage.
Configuration recommandée : châssis à roues omnidirectionnelles + bras manipulateur (avec main dextre) + capteur de force + caméra de vision 3D
Chargement et déchargement
À côté d’équipements autonomes tels que machines-outils à commande numérique, presses à injecter et machines de mesure tridimensionnelle, le chargement et le déchargement des pièces sont généralement réalisés manuellement, avec une charge de travail élevée et un rythme instable. Le robot peut être déployé à côté de l’équipement pour prendre en charge le chargement des ébauches et le déchargement des produits finis. Le robot saisit l’ébauche à usiner depuis un plateau ou un rack, se déplace devant la porte de l’équipement, et une fois que l’équipement a terminé le cycle précédent et ouvert la porte, le bras manipulateur pénètre dans la chambre de travail pour retirer la pièce finie, puis place l’ébauche dans le montage. Avec une plaque de changement rapide, le robot peut changer rapidement de pince ou de ventouses selon la forme des pièces pour répondre aux besoins de chargement et déchargement de pièces variées.
Configuration recommandée : châssis à roues omnidirectionnelles + bras manipulateur (avec plaque de changement rapide) + pince pneumatique ou ventouses + module d’interconnexion PLC
Contrôle qualité
Après la sortie de produit ou après une étape clé, il est nécessaire de contrôler l’apparence et les dimensions du produit. Le robot peut être équipé d’une caméra industrielle et d’un module d’éclairage, se déplacer vers le poste à contrôler et prendre des photos du produit sous plusieurs angles. Les images sont téléversées vers le logiciel de contrôle pour analyse afin de déterminer la présence de défauts tels que rayures, pièces manquantes ou écarts dimensionnels. Le résultat du contrôle est enregistré et lié au code-barres du produit pour faciliter la traçabilité. Pour les scénarios nécessitant un contrôle par échantillonnage, le robot peut, sur instruction, saisir aléatoirement un échantillon sur la ligne de production et le transporter vers la table de contrôle pour un contrôle hors ligne.
Configuration recommandée : châssis à roues omnidirectionnelles + caméra industrielle + module d’éclairage + logiciel de contrôle + bras manipulateur (avec pince)
Gestion des outils
Dans les ateliers d’usinage, les ateliers de maintenance et autres lieux, les outils coupants, instruments de mesure, montages et fixations sont très variés et fréquemment empruntés puis rendus. Le robot peut servir de bibliothèque d’outils mobile pour transporter les outils entre la salle d’outils et les différents postes. L’opérateur soumet une demande d’outil via le terminal de poste ; le robot récupère l’outil correspondant dans la salle d’outils et le transporte jusqu’au poste ; l’opérateur badge sa carte pour vérifier son identité puis prend l’outil. Le retour est également assuré par le robot vers la salle d’outils. Le module RFID intégré au robot identifie automatiquement les informations de l’outil, enregistre l’emprunteur et les heures d’emprunt et de retour, et génère un registre d’utilisation.
Configuration recommandée : châssis à roues omnidirectionnelles + armoire à tiroirs verrouillable + lecteur-écrivain RFID + module d’identification d’identité
Distribution en établissement médical
Entre les pharmacies hospitalières, les laboratoires d’analyse et les services de soins, le robot peut prendre en charge le transport de médicaments, d’échantillons et de petits instruments. Un caisson étanche verrouillable garantit la sécurité pendant le transport ; un module de gestion des autorisations garantit que seules les personnes autorisées peuvent prendre les objets. Le robot peut prendre l’ascenseur de manière autonome et ouvrir ou fermer automatiquement les portes, réalisant ainsi des transports entre étages. La nuit ou pendant les jours fériés, le robot peut remplacer une partie du personnel pour effectuer des tâches de distribution programmées et alléger la charge de travail des soignants.
Configuration recommandée : châssis à roues omnidirectionnelles + caisson étanche verrouillable + module de gestion des autorisations + module d’interconnexion avec l’ascenseur
Automatisation de laboratoire
Dans les scénarios de laboratoire tels que la biopharmacie, les analyses chimiques et la recherche universitaire, les travaux répétitifs de préparation d’échantillons, de distribution de réactifs et de manutention de consommables occupent beaucoup de temps des chercheurs. Le robot peut saisir et transférer tubes d’échantillons, flacons de réactifs et boîtes de Petri entre la paillasse et les équipements, réduisant les occasions de contact du personnel avec des échantillons biologiques ou des produits chimiques dangereux. Équipé d’un module de pipetage, le bras manipulateur peut réaliser des distributions liquides quantitatives et garantir la cohérence de chaque opération. Pour les orientations de recherche nécessitant un grand nombre d’expériences parallèles, comme le criblage à haut débit et la biologie de synthèse, plusieurs robots peuvent collaborer à la gestion de la banque d’échantillons et à l’ordonnancement des processus expérimentaux, améliorant l’efficacité expérimentale et la reproductibilité des données.
Configuration recommandée : châssis à roues omnidirectionnelles + bras manipulateur (avec pince ou module de pipetage) + positionnement visuel + interfaçage avec le système de gestion de laboratoire
Enseignement et recherche
Dans les filières universitaires d’automatisation, de génie robotique, de mécatronique, etc., le robot peut être utilisé comme plateforme d’expérimentation pédagogique. Les étudiants peuvent apprendre sur du matériel réel le contrôle cinématique des robots mobiles, les algorithmes de navigation SLAM, la planification de mouvement des bras manipulateurs, la vision artificielle et d’autres contenus de cours. Le produit fournit un kit SDK et une interface ROS, permettant aux étudiants de réaliser des développements secondaires et de valider des algorithmes. Les enseignants peuvent utiliser le robot pour construire des systèmes de démonstration expérimentale et montrer visuellement en classe les flux de travail automatisés.
Configuration recommandée : châssis différentiel + bras manipulateur (avec main dextre ou pince) + kit SDK + interface ROS
Exposition en accueil
Dans les halls d’exposition d’entreprise, les musées des sciences et techniques, les salons et autres lieux, le robot peut prendre en charge l’accueil des visiteurs et la présentation des exhibits. Après avoir identifié le visiteur, le robot diffuse un message de bienvenue personnalisé et guide les visiteurs le long d’un itinéraire prédéfini dans les zones d’exposition. Arrivé devant un exhibit, le robot déclenche automatiquement l’interconnexion avec l’écran géant et l’éclairage et diffuse le contenu de présentation correspondant. Pour les exhibits nécessitant une démonstration interactive, le bras manipulateur peut accompagner de simples démonstrations d’opération. L’arrière-plan peut comptabiliser la durée de présence et la fréquence d’interaction dans chaque zone d’exposition, fournissant des données de référence pour l’optimisation de la scénographie.
Configuration recommandée : châssis à roues omnidirectionnelles + écran tactile + module d’interaction vocale + bras manipulateur (pour les démonstrations interactives)
Visites culturelles et touristiques
Dans les musées, les musées des sciences et techniques, les sites touristiques et autres lieux culturels et touristiques, le robot peut fournir un service de guide audio en libre-service. Le robot planifie dynamiquement l’itinéraire de visite selon la position des touristes et identifie automatiquement leur préférence linguistique pour proposer des commentaires multilingues. Grâce à la technologie du jumeau numérique, les touristes peuvent consulter sur l’écran du robot des modèles virtuels des sites et des informations sur la fréquentation. Le robot peut également accompagner des tâches scénarisées, telles que des chasses au trésor ou des quiz interactifs, pour renforcer la participation des touristes et le plaisir de la visite.
Configuration recommandée : châssis à roues omnidirectionnelles ou différentiel + écran tactile + système de guide audio + prise en charge multilingue
Commerce de détail
Dans les scénarios de vente au détail tels que les boutiques de marque, les supermarchés intelligents et les supérettes autonomes, le robot peut prendre en charge l’inspection des rayonnages, le réapprovisionnement des produits et l’inventaire. En circulant le long des allées de rayonnages, il utilise le module de vision pour identifier l’état de présentation des produits ; en cas de rupture de stock ou de mauvaise disposition, il prend des photos, les enregistre et prévient l’arrière-plan. Pour les petits produits, le bras manipulateur peut les saisir sur les rayonnages de l’arrière-boutique et les transporter vers la zone de vente pour le réapprovisionnement. La nuit ou aux heures de faible affluence, le robot peut effectuer l’inventaire complet des produits selon un itinéraire prédéfini, les données étant mises à jour en temps réel dans le système de stock, ce qui réduit le temps et les erreurs de l’inventaire manuel.
Configuration recommandée : châssis à roues omnidirectionnelles ou différentiel + module de reconnaissance visuelle + pince à deux doigts + panier de transport + interfaçage avec le système de stock
Agriculture intelligente
Dans les scénarios de parcs agricoles modernes, d’usines végétales et de laboratoires de sélection, le robot peut prendre en charge l’inspection des cultures, la collecte d’échantillons et la cueillette des fruits. En circulant le long des structures de culture ou des planches de semis, il utilise une caméra multispectrale pour collecter des informations sur la croissance des cultures, la couleur des feuilles, les maladies et ravageurs, etc. ; les données sont renvoyées au système de gestion pour analyse et alerte. Pour les plantes nécessitant un échantillonnage, le bras manipulateur peut couper des feuilles ou prélever des échantillons de fruits et les transporter vers la table d’analyse pour l’analyse de composition ou l’identification des maladies. Dans les scénarios de structures de culture verticales, le mât de levage peut élever la caméra jusqu’aux bacs de culture en hauteur pour observer l’état de croissance des cultures et éviter les risques de sécurité liés à l’escalade du personnel.
Configuration recommandée : châssis à roues omnidirectionnelles ou différentiel + mât de levage + caméra multispectrale + main dextre ou extrémité ciseaux + plateau de transport
Conditions d’utilisation
Ce produit est une plateforme mobile à roues adaptée aux environnements de sol suivants :
- Sols durs et plats en intérieur : résine époxy, béton, carrelage, parquet, etc.
- Chaussées revêtues de site industriel : asphalte, béton, etc.
- Passages en pente douce ne dépassant pas 8°
- Obstacles tels que seuils et goulottes de câbles d’une hauteur ne dépassant pas 10 mm à 30 mm (selon le modèle)
Scénarios non adaptés :
- Escaliers et marches
- Terrains meubles ou accidentés : boue, sable, herbe, gravier, etc.
- Sols présentant d’importantes traces d’huile ou des flaques d’eau
- Pentes supérieures à 8°
Pour une utilisation sur terrain complexe, veuillez consulter séparément la solution de robot quadrupède.