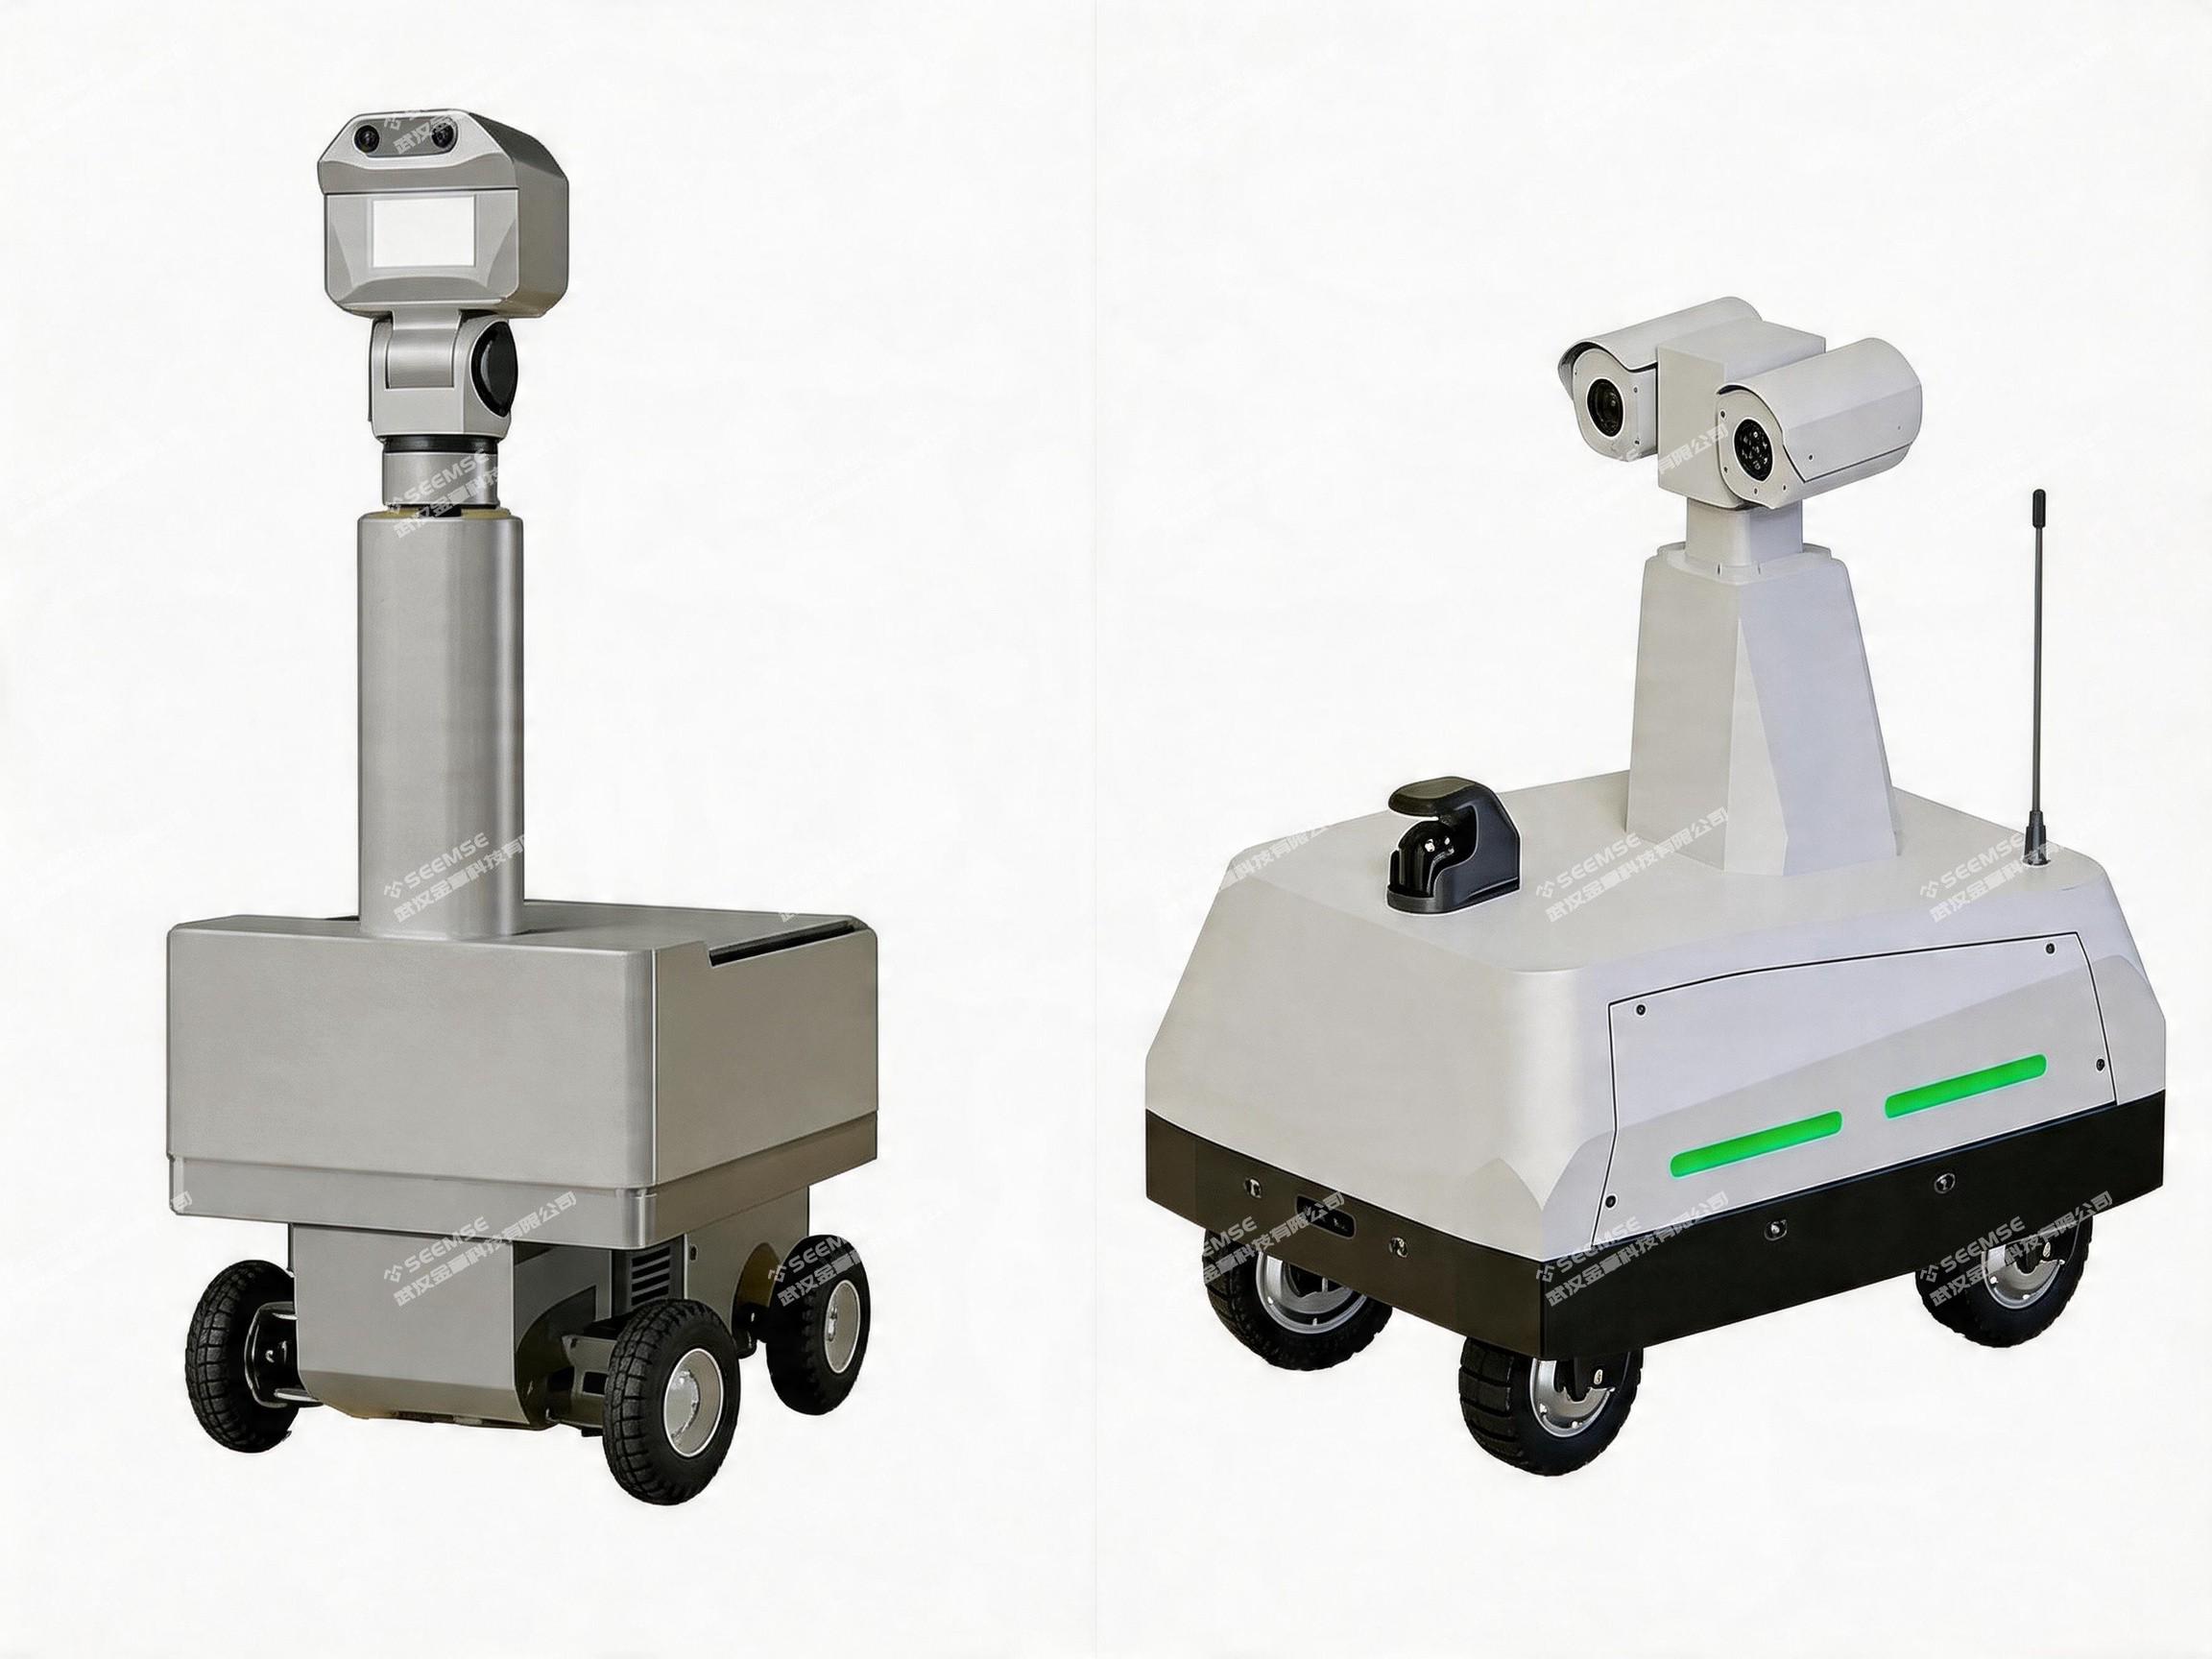
Les scénarios d’application du robot mobile à roues se répartissent en trois grandes catégories :
- Première catégorie : transport de flux — en tant que maillon des chaînes de production et de service, il assure le transfert programmé ou à la demande de matériaux, pièces, médicaments, échantillons, etc. entre les nœuds internes.
- Deuxième catégorie : livraison terminale — il réalise le « dernier 100 mètres » du processus de service, en livrant les objets depuis un point de distribution jusqu’à l’utilisateur final, ou en récupérant des objets auprès de l’utilisateur pour les ramener à un nœud de service.
- Troisième catégorie : applications auxiliaires — inspection environnementale, patrouille de sécurité et, avec un bras robotisé, tâches d’opération légère, afin d’étendre le champ fonctionnel du robot.
Première partie : transport de flux
Distribution de pièces en atelier de fabrication
Dans les ateliers de fabrication de pièces automobiles, d’électronique, d’usinage mécanique, etc., les postes de la ligne de production doivent être réapprovisionnés régulièrement en pièces et outillages, tandis que les bacs vides doivent être récupérés. Le robot charge les matériaux depuis l’entrepôt central ou le magasin de bord de ligne, puis les transporte de manière autonome jusqu’au poste désigné le long des allées de l’atelier. À l’arrivée, le prélèvement est confirmé manuellement, ou le bras robotisé place automatiquement les matériaux sur le support du poste. Le poste peut appeler des matériaux à tout moment via un bouton d’appel ; le système affecte automatiquement le robot disponible le plus proche. Grâce à l’interconnexion avec le système MES, le robot peut connaître en temps réel la vitesse de consommation des matériaux de chaque poste et déclencher automatiquement une tâche de réapprovisionnement lorsque le seuil est sur le point d’être atteint, pour une distribution JIT.
Configuration recommandée : châssis omnidirectionnel + support multi-niveaux + caméra industrielle + interconnexion MES

Distribution cyclique d’outils/forets
Dans les ateliers d’usinage, de maintenance et de moules, les outils, instruments de mesure et outillages sont très variés et fréquemment empruntés/rendus. Le robot joue le rôle de « bibliothèque d’outils mobile » et assure une distribution cyclique entre la salle d’outils et les différents postes. L’opérateur soumet une demande d’outil via le terminal du poste ; le système prévient le magasin, le robot récupère l’outil puis le transporte au poste ; l’opérateur valide son identité avec sa carte avant de le prendre. Le retour s’effectue de la même manière. Le lecteur RFID intégré identifie automatiquement les outils transportés et enregistre l’emprunteur, l’heure de sortie et l’heure de retour, pour une traçabilité complète du cycle de vie des outils.
Configuration recommandée : châssis omnidirectionnel + armoire à tiroirs verrouillables + lecteur RFID + module d’identification
Circulation intra-hospitalière de médicaments/échantillons
Dans les grands hôpitaux généraux, la pharmacie, le laboratoire d’analyses, la stérilisation centrale et les différents services d’hospitalisation et blocs opératoires sont répartis dans plusieurs bâtiments ou étages. Le robot assure la distribution de médicaments de la pharmacie vers les services, le transport d’échantillons du laboratoire vers les services, et la distribution d’instruments de la stérilisation vers les blocs opératoires. Un caisson fermé verrouillable garantit la sécurité ; le personnel autorisé l’ouvre avec sa carte. Le robot interagit avec le contrôle d’accès des services et les ascenseurs pour un transport autonome entre étages. Le poste infirmier peut passer commande directement via le système HIS ; le robot prend les médicaments à la pharmacie et les livre automatiquement au service désigné. Pour les médicaments nécessitant un contrôle de température, un caisson thermostaté peut enregistrer en temps réel les données de température.
Configuration recommandée : châssis différentiel + caisson fermé thermostaté verrouillable + interaction ascenseur + interconnexion HIS

Transfert d’échantillons/réactifs de laboratoire
Dans les laboratoires de R&D biopharmaceutique et de biologie médicale, les échantillons et réactifs doivent être transférés fréquemment entre différentes zones expérimentales (par exemple : zone de réception → zone d’extraction → zone d’amplification → zone de détection). Le robot est équipé d’un caisson fermé thermostaté et circule de manière autonome entre les laboratoires, avec interaction possible avec le contrôle d’accès. Le processus de transport est entièrement enregistré ; la plateforme peut retracer le trajet, l’heure et les données de température de chaque échantillon, conformément aux exigences GLP. Après interconnexion avec le système LIMS, le robot peut déclencher automatiquement le transfert des échantillons selon l’avancement des expériences, pour une boucle partiellement automatisée du processus expérimental.
Configuration recommandée : châssis différentiel + caisson fermé thermostaté + capteur de température/humidité + interconnexion LIMS
Réapprovisionnement et transfert en entrepôt
Dans les grands centres de stockage e-commerce ou les centres de tri logistique, les marchandises passent par plusieurs zones fonctionnelles de l’entrée à la sortie. Le robot assure le réapprovisionnement de la zone de stockage vers la zone de préparation de commandes et le transfert de bacs entre zones fonctionnelles. Il peut tracter plusieurs chariots pour réaliser un transfert en lot. Interconnecté au système WMS, il obtient en temps réel le niveau de stock de chaque zone et déclenche automatiquement une tâche de réapprovisionnement lorsque le stock de la zone de préparation passe sous le seuil. En mode de préparation « goods-to-person », le robot transporte directement les bacs de la zone de stockage vers le poste de préparation, ce qui améliore fortement l’efficacité.
Configuration recommandée : châssis omnidirectionnel + module de remorquage ou support multi-niveaux + lecteur RFID + interconnexion WMS

Réapprovisionnement en matières premières d’une ligne agroalimentaire
Dans les lignes de production agroalimentaire et de boissons, les matières premières et emballages doivent être régulièrement apportés aux postes de remplissage et de conditionnement. Le robot transporte les matières premières de la zone de stockage temporaire vers la ligne de production et récupère les plateaux/bacs vides. La carrosserie en acier inoxydable et sa conception facile à nettoyer répondent aux exigences d’hygiène alimentaire. Interconnecté à l’automate PLC de la ligne, il déclenche automatiquement le réapprovisionnement selon le rythme de production, évitant les arrêts dus au manque de matières.
Configuration recommandée : châssis omnidirectionnel + plateau de qualité alimentaire + interaction PLC + ordonnancement de tâches programmées
Circulation inter-zone de boîtes de wafers semi-conducteurs
Dans les salles blanches de semi-conducteurs, les boîtes de wafers doivent circuler entre différentes zones de process (par exemple : lithographie → gravure → dépôt → inspection). Le robot transporte les boîtes de wafers en respectant les exigences de classe 100 de propreté, avec un caisson fermé antistatique. Interconnecté au système MES, il exécute automatiquement les transports inter-zones selon les instructions de production et suit en permanence la position et l’état des boîtes, réduisant les risques de contamination liés aux interventions humaines.
Configuration recommandée : châssis omnidirectionnel + caisson fermé antistatique + compatibilité salle blanche + interconnexion MES
Distribution de rouleaux de papier/cartouches d’encre en atelier d’impression
Dans les ateliers d’impression et de conditionnement, les rouleaux de papier, bidons d’encre, plaques d’impression et autres consommables sont lourds et volumineux. Le robot transporte les consommables de l’entrepôt vers les machines d’impression et récupère les mandrins vides et les déchets. Une version à charge lourde ou un module de remorquage permet de transporter plusieurs rouleaux à la fois. Interconnecté au système de planification de production, il prépare et distribue automatiquement les consommables correspondants selon les commandes, réduisant le temps d’attente des machines.
Configuration recommandée : châssis omnidirectionnel + module de remorquage + interconnexion à la planification de production
Boucle de matériaux d’une ferme d’impression 3D
Dans une usine de services d’impression 3D, des dizaines d’imprimantes fonctionnent simultanément. Le robot achemine les filaments/résines à imprimer vers chaque imprimante, puis récupère les pièces finies et les déchets après impression. Avec un bras robotisé, il peut réaliser le chargement/déchargement automatique : le bras installe la bobine sur l’imprimante, retire la pièce finie et la place dans le bac de collecte, formant une boucle de matériaux. En équipe de nuit sans surveillance, le robot peut travailler en continu et améliorer le taux d’utilisation des équipements.
Configuration recommandée : châssis omnidirectionnel + support multi-niveaux + bras robotisé (chargement/déchargement automatique)
Réapprovisionnement automatisé de pharmacie
Dans une pharmacie hospitalière ou une grande pharmacie de détail, les médicaments doivent être réapprovisionnés depuis la réserve vers les rayonnages des guichets de délivrance. Le robot transporte les médicaments de la réserve vers la zone de délivrance et interagit avec les automates de distribution pour automatiser la logistique interne de la pharmacie. Le pharmacien peut ainsi rester au guichet, se concentrer sur la vérification des ordonnances et le conseil. La nuit, le réapprovisionnement par lots est exécuté automatiquement pour garantir des rayonnages suffisamment garnis à l’ouverture.
Configuration recommandée : châssis différentiel + plateau + interconnexion au système de gestion de pharmacie

Deuxième partie : livraison terminale
Livraison de colis express dans les bâtiments d’un campus
Dans les grands campus fermés tels que les campus universitaires, parcs technologiques et parcs de logiciels, les sociétés de livraison déposent chaque jour les colis dans un point relais, puis le personnel les répartit manuellement vers les bâtiments. Le robot est déployé au point de distribution ; le personnel trie les colis par bâtiment et les place dans le caisson du robot ; le robot navigue de manière autonome jusqu’au hall du rez-de-chaussée ou à la consigne à colis du bâtiment cible. Le destinataire reçoit une notification via l’application mobile et scanne le code sur l’écran du robot pour retirer son colis. Le robot livre plusieurs bâtiments en une tournée et s’arrête successivement selon l’itinéraire. À l’avenir, il pourra évoluer vers un mode de livraison instantanée, dès l’arrivée du colis.
Configuration recommandée : châssis omnidirectionnel + support multi-niveaux + retrait par scan + interaction ascenseur + 4G/5G
Livraison de repas/produits frais à domicile en communauté
Dans les grands ensembles résidentiels fermés et les résidences pour personnes âgées, les livreurs de repas et les coursiers ne peuvent déposer les objets qu’à l’entrée de la résidence. Le robot récupère les objets à l’entrée, navigue de manière autonome jusqu’au bâtiment cible, interagit avec le contrôle d’accès de l’unité pour ouvrir la porte, prend l’ascenseur jusqu’à l’étage cible ; l’utilisateur est prévenu par l’application ou par SMS et ouvre pour retirer le colis. Un caisson thermostaté permet de répondre aux besoins de livraison de produits frais. Pour les personnes âgées et les personnes à mobilité réduite, il s’agit d’un véritable confort. À l’avenir, il pourra évoluer vers une livraison entièrement automatisée « de l’entrepôt à la porte ».
Configuration recommandée : châssis différentiel + caisson thermostaté verrouillable + interaction contrôle d’accès/ascenseur + notification par application
Livraison de médicaments/rapports entre soignants et patients à l’hôpital
Dans les grands hôpitaux généraux, les patients en consultation externe doivent souvent se déplacer entre différents bâtiments pour retirer leurs médicaments ou leurs résultats d’analyses. Le robot est déployé dans le hall des consultations ou à la pharmacie ; le patient passe commande via l’application mobile ou une borne de l’hôpital ; la pharmacie prépare les médicaments et les place dans le caisson ; le robot navigue de manière autonome jusqu’à la salle d’attente ou devant la porte du cabinet où se trouve le patient ; le patient scanne le code pour retirer les médicaments. Il en va de même pour les rapports d’analyses. Pour les patients âgés ou venus de l’extérieur, cela réduit le temps de déplacement dans l’hôpital. À l’avenir, l’application pourra être étendue à la livraison d’objets pour les patients hospitalisés et à la remise des médicaments de sortie.
Configuration recommandée : châssis différentiel + caisson fermé + vérification d’identité + interconnexion au système hospitalier
Livraison d’objets aux chambres d’hôtel
Dans les hôtels étoilés et les hôtels d’affaires, les clients demandent la livraison en chambre de repas, de fournitures (brosse à dents, serviette, eau minérale). Le robot est déployé dans le hall ou au centre de services ; le personnel place les objets dans le caisson ; le robot prend l’ascenseur de manière autonome jusqu’à l’étage cible, se rend devant la porte de la chambre et prévient le client par téléphone ou via l’application pour qu’il ouvre et récupère les objets. Le robot peut transporter plusieurs commandes et les livrer successivement. La nuit, il remplace les déplacements du personnel et améliore la réactivité du service.
Configuration recommandée : châssis différentiel + petit caisson + interconnexion au système de chambre + interaction ascenseur
Circulation de documents/colis dans les immeubles de bureaux
Dans les tours de bureaux, les colis et documents internes doivent circuler entre la réception, les entreprises et les services. Le robot récupère les objets à la réception ou au courrier, prend l’ascenseur de manière autonome et les livre à la réception de chaque entreprise ou au poste désigné. La livraison sur rendez-vous est prise en charge ; l’utilisateur passe commande via le système de bureau en précisant l’heure de livraison. Interconnecté au système de gestion de l’immeuble, il obtient automatiquement la disposition des étages et les autorisations d’accès. Il résout la difficulté de livraison du « dernier 100 mètres » dans les immeubles de bureaux.
Configuration recommandée : châssis différentiel + caisson fermé + interaction ascenseur + interconnexion au système de bureau

Livraison de produits quotidiens dans les appartements/résidences pour talents
Dans les appartements en location longue durée et les résidences pour talents, les locataires ont des besoins de livraison quotidienne : linge, produits de supermarché, repas, etc. Le robot récupère les objets au point de service (laverie, supérette, consigne de repas) et les livre devant la porte du locataire. Le service est disponible 24 h/24 ; le locataire réserve l’heure de livraison via l’application et récupère les objets en rentrant. L’exploitant de la résidence peut en faire un service à valeur ajoutée pour améliorer la satisfaction des locataires et le taux de renouvellement.
Configuration recommandée : châssis différentiel + caisson interchangeable + interaction contrôle d’accès + interconnexion au système de gestion de la résidence
Livraison d’aide aux personnes âgées en résidence senior
Dans les résidences senior, les personnes âgées ont une mobilité réduite ; la livraison de médicaments, de repas et de produits quotidiens est un besoin essentiel. Le robot transporte les objets du restaurant communautaire, de la pharmacie et du supermarché jusqu’à la porte de la chambre. L’interaction vocale est prise en charge ; la personne âgée peut appeler le robot par la voix. Interconnecté au système d’appel d’urgence, le robot permet à la personne âgée de déclencher une demande d’aide pendant la livraison. Cela réduit les déplacements et le risque de chute.
Configuration recommandée : châssis différentiel + caisson fermé + interaction vocale + interaction avec l’appel d’urgence

Remise d’objets dans les terminaux d’aéroport
Dans les grands terminaux d’aéroport, les objets perdus, les articles hors taxes et les documents nécessaires aux portes d’embarquement doivent être acheminés rapidement dans le terminal. Le robot récupère les objets au service des objets trouvés, à la boutique hors taxes ou au centre de services, puis navigue de manière autonome jusqu’à la porte d’embarquement désignée ou à la position actuelle du passager. Interconnecté au système d’information de l’aéroport, il obtient en temps réel la position du passager et les informations de vol. Il résout le manque d’efficacité des remises inter-zones dans les terminaux.
Configuration recommandée : châssis omnidirectionnel + caisson fermé + suivi de position en temps réel + interconnexion au système aéroportuaire
Distribution de documents dans les centres de congrès
Dans les grands centres de congrès, les exposants doivent faire livrer documents et matériels depuis le comptoir de services vers les stands, puis les récupérer lors du démontage. Le robot est déployé au comptoir ; l’exposant passe commande via l’application ou une borne sur site ; après chargement, le robot navigue de manière autonome jusqu’au stand. La position des stands peut être ajustée dynamiquement sur la carte ; le robot s’y adapte automatiquement. Cela résout le problème des nombreux déplacements humains pendant les salons et réduit les coûts de main-d’œuvre.
Configuration recommandée : châssis omnidirectionnel + plateau ouvert + navigation vers les stands + borne d’appel sur site
Retour et rangement automatiques des livres de bibliothèque
Dans les bibliothèques universitaires ou publiques, les livres rendus par les lecteurs doivent être transportés de la boîte de retour vers la zone de tri, puis remis en rayon. Le robot transporte les livres rendus de la boîte de retour vers la zone de tri et participe au tri avec le système automatique. Après tri, le robot les achemine vers la zone de rayonnage correspondante pour aider les bibliothécaires. Le système de gestion de bibliothèque enregistre la position des livres tout au long du processus, permettant une localisation précise lors des recherches des lecteurs.
Configuration recommandée : châssis différentiel + support multi-niveaux + interconnexion au système de gestion de bibliothèque
Troisième partie : applications auxiliaires
Patrouille de sécurité nocturne
Dans les immeubles de bureaux, centres de données, entrepôts et campus, le personnel est rare la nuit, mais l’inspection de sécurité ne peut être interrompue. Le robot patrouille de manière autonome selon un itinéraire prédéfini et inspecte les zones sensibles avec une caméra à faible luminosité et une caméra thermique infrarouge : intrusion de personnes, obstruction des issues de secours, fuites d’eau, portes et fenêtres non fermées, etc. En cas d’anomalie, il envoie immédiatement au poste de sécurité les images d’alerte et la position, et déclenche une alarme sonore et lumineuse. Plusieurs robots peuvent patrouiller en secteurs coordonnés, avec un ordonnancement centralisé dans le cloud.
Configuration recommandée : châssis omnidirectionnel ou différentiel + caméra à faible luminosité + caméra thermique infrarouge + capteur de gaz + envoi d’alertes
Inspection des salles techniques/électriques
Dans les salles électriques, les salles serveurs de centres de données, les salles de climatisation, les stations de pompage et autres zones à forte densité d’équipements, les installations fonctionnent 24 h/24. Le robot effectue des rondes programmées selon un itinéraire prédéfini ; une colonne télescopique élève la caméra haute définition et la caméra thermique infrarouge à hauteur des panneaux d’équipement pour photographier l’état des voyants et les lectures d’instruments, et détecter la répartition de température en surface. Un capteur de bruit détecte les anomalies sonores de fonctionnement. En cas d’anomalie, une alerte est immédiatement envoyée ; les données d’inspection génèrent automatiquement un rapport pour faciliter l’analyse a posteriori.
Configuration recommandée : châssis omnidirectionnel + colonne télescopique + caméra haute définition + caméra thermique infrarouge + capteur de bruit

Inspection des zones de tuyauterie/vannes
Dans les usines chimiques, les ateliers pharmaceutiques et les usines agroalimentaires, dans les galeries techniques et les zones de vannes, le robot patrouille selon un itinéraire prédéfini, vérifie par reconnaissance visuelle si l’état ouvert/fermé des vannes correspond au système de contrôle central, détecte par thermographie infrarouge les anomalies de température dues à des fuites et surveille les gaz nocifs avec un capteur de gaz. En cas d’erreur de position d’une vanne, la version équipée d’un bras robotisé peut, en téléopération, tourner le volant de la vanne pour la corriger.
Configuration recommandée : châssis omnidirectionnel + caméra thermique infrarouge + capteur de gaz + bras robotisé en option
Inventaire des rayonnages d’entrepôt
Dans les grands entrepôts, l’inventaire manuel traditionnel est long et sujet aux erreurs. Le robot parcourt les allées de rayonnages ; une colonne télescopique élève le lecteur RFID ou la caméra de vision à différentes hauteurs, scanne automatiquement les étiquettes des rayonnages et les compare au système WMS pour réaliser l’inventaire. Il peut fonctionner automatiquement la nuit sans perturber l’activité de jour. Il prend en charge les inventaires à haute fréquence des zones clés (par exemple, inventaire quotidien des produits à forte rotation) et détecte rapidement les écarts de stock.
Configuration recommandée : châssis omnidirectionnel + colonne télescopique + lecteur RFID + caméra haute définition + interconnexion WMS
Inspection de l’état des équipements de ligne de production
Dans les ateliers de fabrication, le robot effectue des rondes programmées auprès des équipements de production, des armoires de contrôle électrique et des réseaux d’air comprimé. Le module de vision vérifie les voyants d’état de fonctionnement, les lectures de manomètres et le niveau d’huile ; la caméra thermique infrarouge contrôle la température des moteurs, armoires de contrôle et bornes de raccordement. En cas d’anomalie, une alerte est immédiatement envoyée ; l’opérateur peut confirmer la situation via les images à distance et, si nécessaire, télécommander le bras robotisé pour une action simple (par exemple appuyer sur un bouton de réinitialisation).
Configuration recommandée : châssis omnidirectionnel + colonne télescopique + caméra haute définition + caméra thermique infrarouge + interconnexion MES

Assistance à l’assemblage (bras robotisé)
Au poste d’assemblage de précision, l’opérateur doit fréquemment se servir de vis, rondelles et connecteurs de différents formats. Le robot stationne à côté du poste, reçoit les instructions par la voix ou par un interrupteur au pied, saisit les pièces correspondantes dans le plateau et les tend à l’opérateur. Une fois l’assemblage terminé, le robot peut recevoir la pièce finie et la placer sur le plateau de produits finis. Avec un capteur d’effort et une main dextre, il peut également aider à réaliser des actions simples d’alignement, d’appui et de clipsage.
Configuration recommandée : châssis omnidirectionnel + bras robotisé (avec main dextre) + capteur d’effort + vision 3D + déclenchement vocal/au pied
Chargement/déchargement automatique (bras robotisé)
À côté des machines-outils à commande numérique, presses à injecter, machines de mesure tridimensionnelle et autres équipements autonomes, le robot assure le chargement des ébauches et le déchargement des pièces finies. Il saisit l’ébauche à usiner dans le plateau ou le support, se rend devant la porte de la machine, attend la fin du cycle précédent et l’ouverture de la porte, puis le bras pénètre dans la chambre de travail pour retirer la pièce finie et place l’ébauche dans le mandrin. Avec un plateau à changement rapide, il peut changer rapidement de pince ou de ventouse selon la forme de la pièce, pour s’adapter à de multiples variétés.
Configuration recommandée : châssis omnidirectionnel + bras robotisé (avec plateau à changement rapide) + pince/ventouse + interaction PLC
Ouverture/fermeture de portes et actionnement de boutons (bras robotisé)
Lors d’une ronde, si le voyant d’alarme d’un équipement s’allume ou si une porte d’armoire est restée ouverte, l’opérateur peut confirmer la situation via les images à distance et télécommander le bras pour une action simple. Le bras peut appuyer sur le bouton de réinitialisation du panneau, actionner un sélecteur, fermer une porte d’armoire, etc. Lorsqu’il faut inspecter l’intérieur d’une armoire, le bras peut d’abord ouvrir la porte, puis la refermer après la prise de vue. La boucle « détecter le problème » → « résoudre le problème » est ainsi réalisée.
Configuration recommandée : châssis omnidirectionnel + colonne télescopique + bras robotisé (avec pince à deux doigts) + téléopération
Ramassage de corps étrangers/nettoyage des allées (bras robotisé)
Lorsqu’une ronde détecte un petit obstacle dans une allée (pièces éparpillées, déchets d’emballage), le bras peut le saisir et le déplacer sur le côté pour rétablir la circulation. Pour les marchandises tombées d’un rayonnage dans un entrepôt, le bras peut les ramasser et les placer dans un panier de récupération. Le blocage des petites allées est résolu sans intervention humaine, ce qui garantit la sécurité de circulation du robot lui-même et des autres véhicules de travail.
Configuration recommandée : châssis omnidirectionnel + bras robotisé (avec pince) + reconnaissance visuelle
Opérations automatisées de laboratoire (bras robotisé)
Dans un laboratoire de biologie, le robot peut réaliser avec le bras des opérations répétitives simples : ouvrir/fermer des bouchons (tubes à essai, tubes à centrifuger), scanner des échantillons, assister le pipetage, placer les échantillons sur le plateau d’un instrument. En coordination avec les équipements d’automatisation de laboratoire (postes de travail automatisés), il forme un processus expérimental semi-automatisé. Le personnel peut téléopérer, ce qui réduit le temps d’exposition aux réactifs dangereux.
Configuration recommandée : châssis différentiel + bras robotisé (avec main dextre) + vision 3D + interconnexion LIMS
Plateforme pédagogique et de recherche
Dans les filières universitaires d’automatique, d’ingénierie robotique, de mécatronique, etc., le robot sert de plateforme d’expérimentation pédagogique. Les étudiants peuvent apprendre sur du matériel réel le contrôle cinématique des robots mobiles, les algorithmes de navigation SLAM, la planification de trajectoire, la fusion de capteurs, la planification de mouvement des bras robotisés, etc. Le SDK et les interfaces ROS fournis permettent le développement secondaire et la validation d’algorithmes. Les enseignants peuvent construire des systèmes de démonstration et illustrer en cours les processus automatisés.
Configuration recommandée : châssis différentiel + LiDAR + caméra de profondeur + interfaces SDK/ROS
Visite guidée de showrooms/musées scientifiques
Dans les showrooms d’entreprise, les musées scientifiques, les salons, etc., le robot assure l’accueil des visiteurs et la présentation des expositions. Après identification du visiteur, il diffuse un message de bienvenue personnalisé et guide le visiteur le long d’un parcours prédéfini. Devant une exposition, il déclenche automatiquement l’écran et l’éclairage et diffuse le contenu de présentation correspondant. La plateforme peut statistiquer la durée d’arrêt et la fréquence d’interaction par zone, fournissant des données pour optimiser la scénographie.
Configuration recommandée : châssis différentiel + écran tactile + interaction vocale + bras robotisé (démonstration interactive)

Services d’orientation en hôtel/centre commercial
Dans les halls d’hôtel, centres commerciaux et grands pôles de transport, le robot fournit des réponses aux questions, des orientations et des recommandations de boutiques. L’utilisateur interagit par la voix ou l’écran tactile ; le robot peut conduire l’utilisateur à destination (une boutique, les toilettes, l’ascenseur). Le multilingue est pris en charge, adapté aux lieux accueillant des étrangers. La plateforme peut analyser les questions fréquentes et les destinations les plus demandées pour optimiser l’allocation des ressources de service.
Configuration recommandée : châssis omnidirectionnel + écran tactile + interaction vocale + navigation par localisation intérieure
Gestion des matériaux sur chantier intelligent
Sur les chantiers de construction (zones à revêtement durci), les petits outils, consommables et fixations doivent être transportés de l’entrepôt vers les différents points de travail. Le robot livre les matériaux dans la zone de travail désignée et vérifie en même temps si le stockage des matériaux est conforme et si les issues de secours sont dégagées. Un kit de protection contre la poussière est prévu pour l’environnement de chantier. Interconnecté au système de gestion de chantier, il enregistre les prélèvements et la consommation de matériaux pour réduire le gaspillage et les pertes.
Configuration recommandée : châssis différentiel (renforcé) + plateau ouvert + protection contre la poussière + interconnexion au système de chantier
Inspection environnementale de serres agricoles
Dans les serres agricoles de grande échelle (avec allées durcies), le robot collecte le long de son itinéraire d’inspection les paramètres environnementaux : température/humidité, intensité lumineuse, concentration de CO₂, etc., et photographie l’état de croissance des cultures avec une caméra multispectrale. Les données sont envoyées à la plateforme IoT agricole pour aider l’agriculteur à déterminer les moments d’irrigation, de fertilisation et de ventilation. Il remplace l’inspection manuelle serre par serre, en particulier dans les environnements chauds et humides.
Configuration recommandée : châssis différentiel + capteur de température/humidité + caméra multispectrale + interconnexion à l’IoT agricole