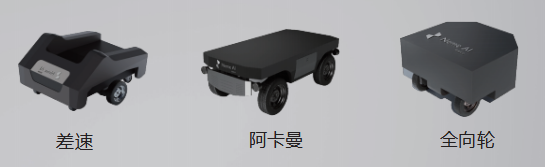
Os cenários de aplicação deste produto dividem-se em duas grandes categorias: os cenários centrais de inspeção concentram-se em tarefas de ‘inspeção + operação simples’, e os cenários de aplicação expandida demonstram a capacidade de aplicação do produto em outras áreas.
Primeira parte: cenários centrais de inspeção
Inspeção em sala de servidores de IDC
Em data centers de Internet (IDC), gabinetes de servidores, equipamentos de rede e sistemas de alimentação e refrigeração precisam operar 24 horas por dia; a inspeção manual tradicional envolve grande volume de trabalho e é propensa a omissões. O robô pode se deslocar autonomamente pelos corredores da sala de servidores e, com a haste de elevação, erguer a câmera de alta definição até os painéis dos gabinetes em diferentes alturas, capturando informações críticas como o estado dos indicadores dos servidores, o status das portas dos equipamentos de rede e as leituras de corrente dos PDUs. Equipado com termovisor infravermelho, o robô pode realizar varredura de temperatura nos equipamentos internos dos gabinetes, detectando oportunamente pontos quentes localizados e riscos de dissipação térmica. Ao detectar o acendimento da luz de alarme de um servidor, o braço robótico pode, sob comando remoto, pressionar o botão de reset ou o interruptor de confirmação no painel do equipamento, concluindo uma intervenção simples. Nos casos em que é necessário visualizar o interior do gabinete, o braço robótico pode abrir a porta para captura de imagens e fechá-la em seguida. O robô também pode ser equipado com sensores de temperatura e umidade para monitorar em tempo real a distribuição de temperatura e umidade nas diversas áreas da sala, garantindo o funcionamento normal do sistema de refrigeração. Os dados de inspeção são enviados automaticamente ao sistema de back-end e geram relatórios de inspeção, reduzindo efetivamente a frequência de inspeções manuais e o risco de erros de detecção.
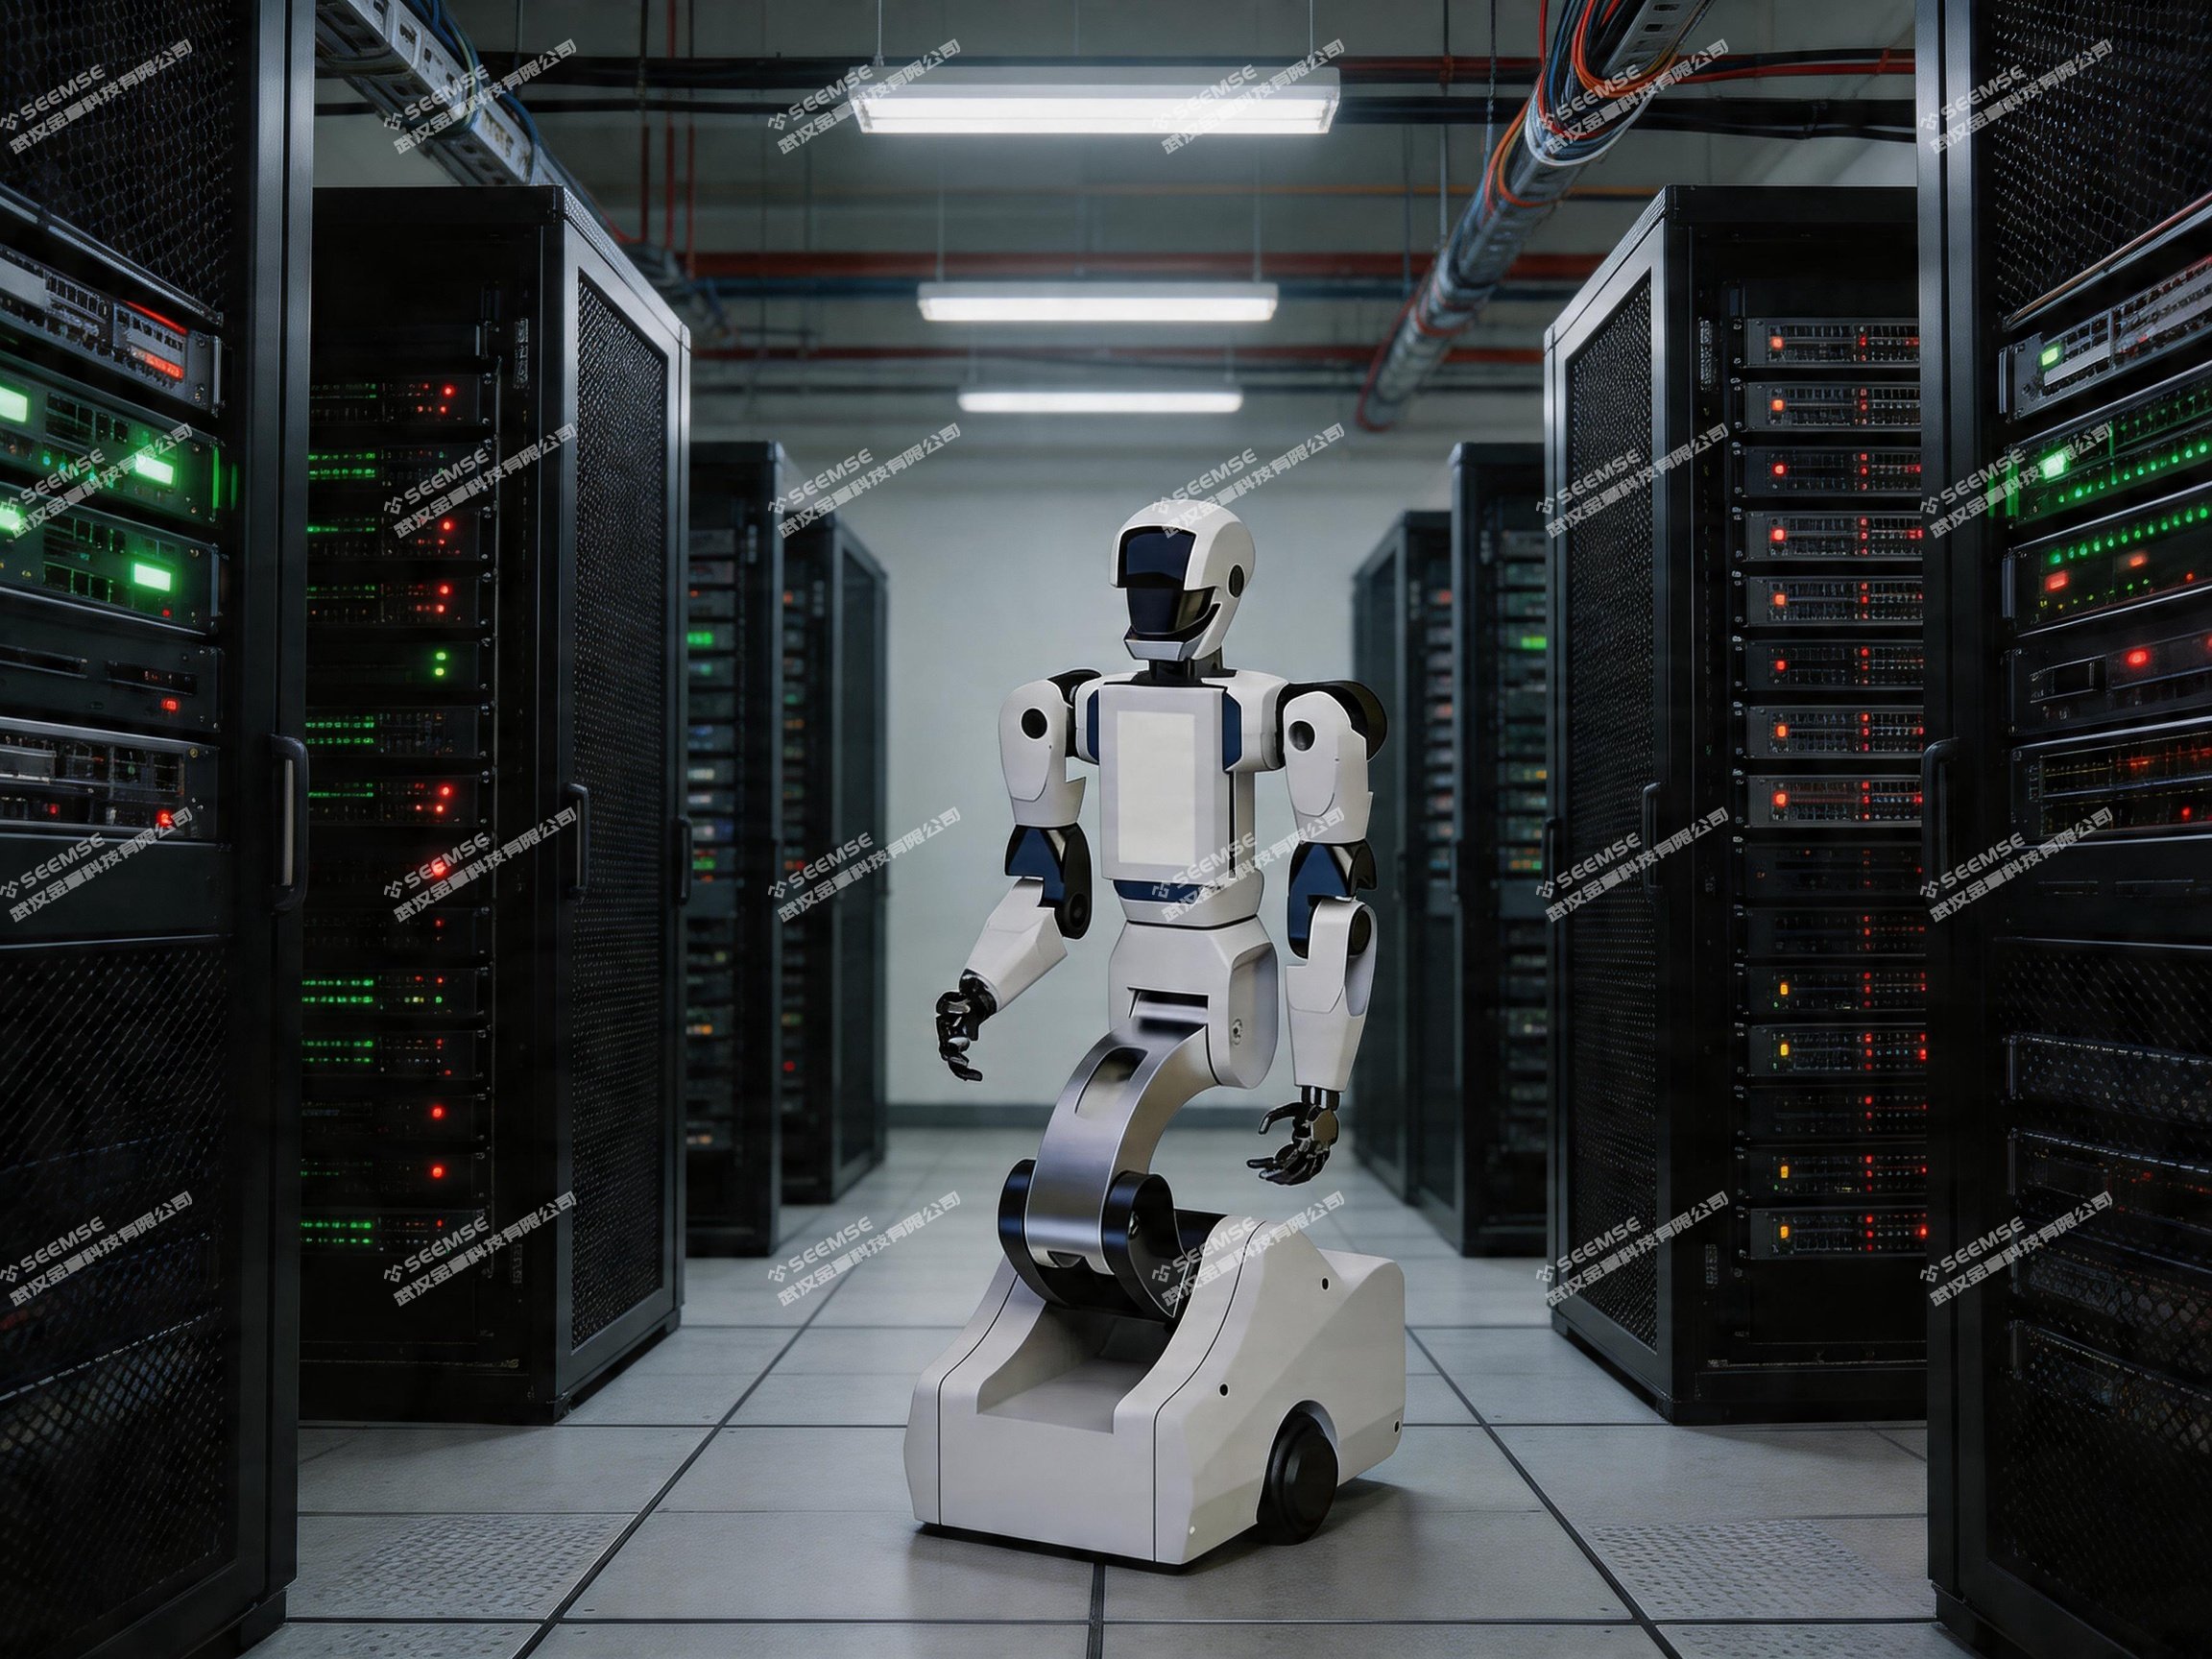
Configuração recomendada: chassi com rodas omnidirecionais + haste de elevação + câmera de alta definição com zoom + termovisor infravermelho + sensor de temperatura e umidade + garra de dois dedos
Inspeção em salas de equipamentos
Em áreas com alta densidade de equipamentos, como salas de distribuição de energia, salas de servidores de data centers, salas de ar-condicionado e salas de bombas de água, o robô pode realizar rondas periódicas conforme rotas predefinidas. A haste de elevação ergue a câmera de alta definição e o termovisor infravermelho até a altura dos painéis dos equipamentos, capturando o estado dos indicadores, leituras de instrumentos e posições de interruptores, enquanto detecta a distribuição de temperatura na superfície dos equipamentos. Ao detectar temperatura anormal, alarme de indicador ou ruído anormal, o robô envia imediatamente informações de alerta e imagens do local ao back-end. Para situações que exigem intervenção simples, como pressionar o botão de reset, alternar a posição de um interruptor ou confirmar um alarme, o braço robótico pode executar a operação sob comando remoto, evitando que pessoas entrem com frequência nas salas de equipamentos. Os dados de inspeção são registrados automaticamente e geram relatórios, facilitando a rastreabilidade e a análise.
Configuração recomendada: chassi com rodas omnidirecionais + haste de elevação + câmera de alta definição com zoom + termovisor infravermelho + garra de dois dedos
Inspeção em instalações elétricas
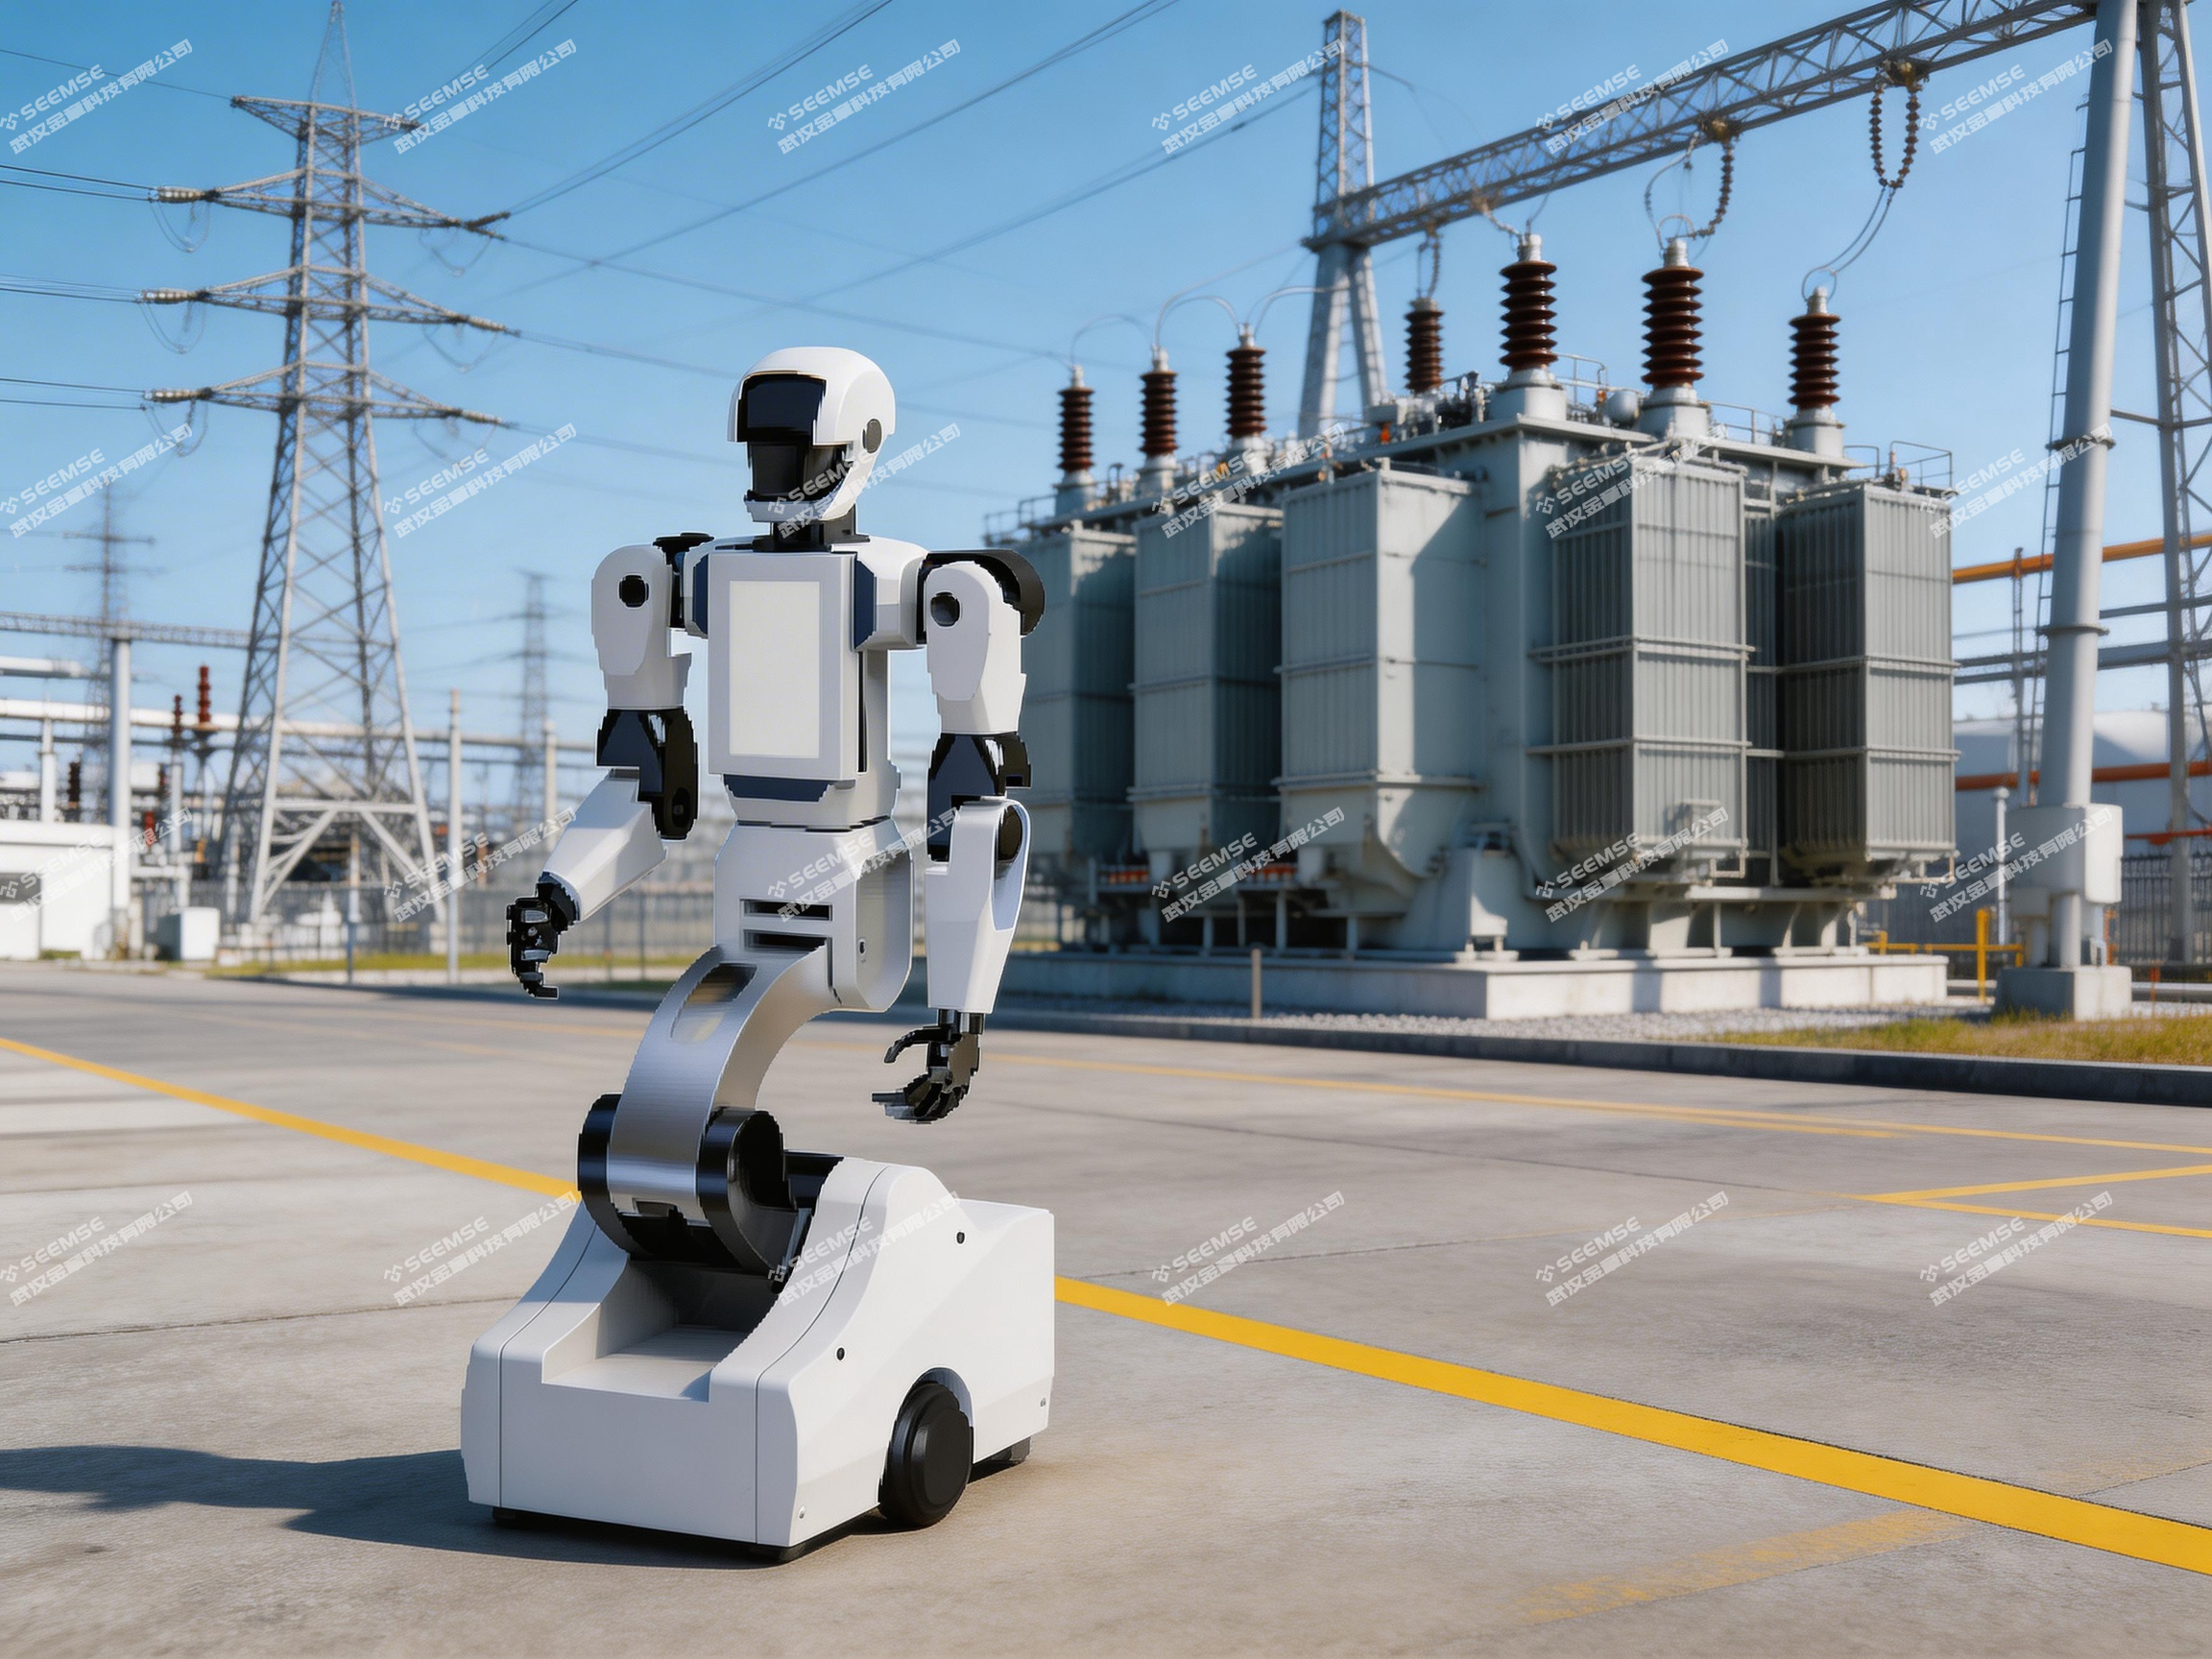
Em cenários de instalações elétricas, como subestações, estações de seccionamento e salas de distribuição de energia, há muitos tipos de equipamentos, ampla distribuição e alto nível de segurança. O robô pode percorrer rotas predefinidas para inspecionar equipamentos primários como transformadores, disjuntores, seccionadores e transformadores de instrumentos, usando a câmera de alta definição para capturar o estado de partes críticas, como medidores de nível de óleo, manômetros de gás e placas indicadoras de abertura/fechamento, e usando o termovisor infravermelho para medir a temperatura de partes propensas a aquecimento, como conexões, terminais e buchas. Ao detectar pressão anormal de hexafluoreto de enxofre, nível de óleo baixo ou aquecimento em conexões, o robô emite alerta imediatamente e retorna dados do local. Para operações como inserção/remoção de placas de proteção e confirmação do estado de disjuntores em painéis de proteção, o braço robótico pode, remotamente, concluir a inserção ou retirada das placas, evitando que pessoas entrem com frequência em áreas energizadas e reduzindo riscos de segurança no trabalho.
Configuração recomendada: chassi com rodas omnidirecionais + haste de elevação + câmera de alta definição com zoom + termovisor infravermelho + garra de dois dedos
Inspeção em instalações de transporte ferroviário
Em cenários de transporte ferroviário, como túneis de metrô, salas de equipamentos de estações e galpões de manutenção de depósitos de veículos, os equipamentos distribuem-se ao longo da via e a janela de inspeção é limitada. O robô pode entrar autonomamente na área de equipamentos fora do horário de operação para inspecionar sistemas de ventilação e ar-condicionado, abastecimento e drenagem, instalações de combate a incêndio e distribuição de baixa tensão. A haste de elevação pode alcançar frestas de equipamentos ou posições elevadas, capturando a abertura de válvulas, valores de manômetros, indicadores de painéis de controle e outros locais de difícil visualização. Equipado com sensor de ruído, o robô pode identificar ruídos anormais de equipamentos rotativos, como ventiladores e bombas, alertando antecipadamente sobre riscos de falha. Para caixas de controle de iluminação e caixas de alimentação de manutenção nos trechos de túnel, o braço robótico pode, sob comando remoto, realizar operações simples como reset de interruptores e teste de proteção contra fuga, reduzindo a frequência de descidas de pessoal ao túnel.
Configuração recomendada: chassi omnidirecional ou diferencial + haste de elevação + câmera de alta definição + sensor de ruído + garra de dois dedos
Inspeção de tubulações e válvulas
Em corredores de tubulações e áreas de conjuntos de válvulas das indústrias química, farmacêutica, alimentícia e de bebidas, o robô pode percorrer rotas predefinidas para inspecionar partes críticas como tubulações, válvulas e flanges. Por meio de reconhecimento visual, verifica se o estado de abertura/fechamento das válvulas está coerente com o sistema de controle central; com termovisor infravermelho, detecta anomalias de temperatura causadas por vazamentos; e, equipado com sensor de gás, monitora a presença de gases vazados. Ao detectar posição incorreta de válvula, a mão hábil pode, sob controle remoto, girar o volante da válvula para ajuste. Para pequenos vazamentos, o robô pode capturar fotos em alta definição para que os técnicos avaliem a necessidade de manutenção.
Configuração recomendada: chassi com rodas omnidirecionais + haste de elevação + termovisor infravermelho + sensor de gás + mão hábil
Inspeção em ambientes perigosos
Em locais com poeira, gases nocivos ou altas temperaturas, como cabines de pintura, cabines de lixamento, áreas de alta temperatura e fábricas químicas, não é recomendável que pessoas permaneçam por longos períodos. O robô pode substituir o trabalho humano para entrar nessas áreas e realizar tarefas de inspeção. Equipado com sensor de gás, entra primeiro para verificar a segurança do ambiente; após a confirmação de segurança, as pessoas podem entrar para trabalhar. Durante a inspeção, ao encontrar pequenos obstáculos no corredor, o braço robótico pode recolhê-los e movê-los para uma área segura. Para equipamentos de alta temperatura, o termovisor infravermelho permite medição de temperatura a distância, evitando o risco de contato próximo de pessoas. O robô pode ser equipado com adaptações de proteção correspondentes, como vedação contra poeira e revestimento resistente ao calor, para se adaptar a ambientes adversos.
Configuração recomendada: chassi com rodas omnidirecionais + adaptação de proteção ambiental + sensor de gás + termovisor infravermelho + garra de dois dedos

Inspeção em ambientes de armazenagem
Em locais como armazéns, câmaras frigoríficas e arquivos, o robô pode realizar monitoramento ambiental e rondas do estado dos equipamentos. Equipado com sensor de temperatura e umidade, desloca-se pelos corredores entre estantes, coletando em tempo real dados de temperatura e umidade de cada área para garantir que o ambiente de armazenamento atenda aos requisitos. Em câmaras frigoríficas, o robô pode substituir pessoas em trabalho prolongado em baixas temperaturas, reduzindo o risco de lesões por frio. Ao detectar corredores obstruídos por mercadorias, o robô pode emitir alerta ao back-end e registrar fotos; pequenos itens espalhados podem ser recolhidos e recolocados pelo braço robótico.
Configuração recomendada: chassi diferencial ou omnidirecional + sensor de temperatura e umidade + câmera de alta definição + garra de dois dedos
Inspeção de equipamentos de linha de produção
Em oficinas de manufatura, o robô pode realizar rondas periódicas em equipamentos de linha de produção, painéis de controle elétrico e tubulações de ar comprimido. Com o módulo de visão, verifica indicadores de estado de funcionamento, leituras de manômetros, níveis de óleo etc.; com termovisor infravermelho, detecta a temperatura de motores, painéis de controle e terminais de ligação. Ao detectar alarme ou anomalia em equipamentos, o operador pode confirmar a situação por imagens remotas e, se necessário, controlar remotamente o braço robótico para concluir intervenções simples, como pressionar o botão de reset e girar o seletor, reduzindo o tempo de espera por parada. Nos intervalos de inspeção, o robô também pode realizar tarefas de transporte de materiais entre postos de trabalho.
Configuração recomendada: chassi com rodas omnidirecionais + haste de elevação + câmera de alta definição + termovisor infravermelho + garra de dois dedos + cesto de carga + integração com sistema MES
Inspeção em áreas externas da fábrica
Em áreas externas ou semiabertas, como parques industriais, estradas internas da fábrica e áreas de tanques de armazenamento, o robô pode percorrer rotas predefinidas para realizar rondas. O chassi Ackermann é adequado para circulação em estradas da fábrica, com boa resistência a solavancos e estabilidade de velocidade. O robô pode inspecionar o perímetro de muros, áreas de equipamentos externos e áreas de estocagem de materiais; à noite, pode usar câmera de baixa luminosidade ou termovisor infravermelho para as rondas. Ao detectar situações anormais, registra fotos e emite alerta; a equipe de segurança pode confirmar remotamente a situação no centro de controle.
Configuração recomendada: chassi com rodas omnidirecionais + câmera de alta definição com zoom + termovisor infravermelho + câmera de visão noturna de baixa luminosidade + módulo de comunicação 5G

Inspeção em instalações de energia
Em instalações de novas energias, como usinas fotovoltaicas, parques eólicos, usinas de armazenamento de energia e estações de recarga, os equipamentos estão amplamente distribuídos, o raio de manutenção e inspeção é grande e algumas instalações ficam em locais remotos. O robô pode substituir a equipe de manutenção na realização de rondas diárias, usando termovisor infravermelho para escanear pontos quentes em módulos fotovoltaicos, congelamento de pás de turbinas eólicas, distribuição de temperatura em compartimentos de baterias de armazenamento etc., detectando oportunamente anomalias nos equipamentos. No caso de estações de recarga, o robô pode inspecionar a aparência dos carregadores, as informações do display e o retorno dos cabos de recarga às bases; ao detectar cabo fora de posição, o braço robótico pode auxiliar no reposicionamento. Na área de subestação elevadora, o robô realiza rondas de rotina em transformadores, equipamentos GIS combinados, para-raios e outros equipamentos, reduzindo a frequência de deslocamentos longos de pessoal até as instalações.
Configuração recomendada: chassi Ackermann + haste de elevação + câmera de alta definição com zoom + termovisor infravermelho + garra de dois dedos + módulo de comunicação 4G/5G
Segunda parte: cenários de aplicação expandida
Armazenagem e logística
Em cenários como armazéns de comércio eletrônico, depósitos de matérias-primas da indústria e depósitos de produtos acabados, o robô pode assumir tarefas de colocação e retirada de mercadorias em prateleiras, separação e movimentação e inventário de estoque. Com a haste de elevação e o braço robótico, o robô pode pegar produtos diretamente de prateleiras no chão ou de prateleiras altas (até 2,2 m), sem necessidade de trabalho humano em altura ou operação de empilhadeira. Após pegar a mercadoria, o robô a transporta autonomamente até a área de separação, bancada de embalagem ou saída de expedição, sem intervenção humana no trajeto. Em tarefas de inventário, o robô pode percorrer os corredores entre prateleiras e, com o leitor/gravador RFID ou módulo de reconhecimento visual, escanear automaticamente as etiquetas dos produtos, registrando a quantidade em estoque e a localização de armazenamento, com dados sincronizados em tempo real ao sistema de back-end.
Configuração recomendada: chassi com rodas omnidirecionais + braço robótico (com ventosas ou garra) + estante de múltiplos níveis + câmera industrial + módulo RFID
Distribuição de materiais em linha de produção
Em oficinas de manufatura de autopeças, produtos eletrônicos, usinagem etc., cada posto da linha de produção precisa de reposição periódica de materiais, e caixas vazias precisam ser recolhidas. O robô pode pegar caixas de material diretamente da estante lateral da linha ou do armazém central, transportá-las até o posto designado, colocar autonomamente a caixa na estante do posto e recolher a caixa vazia. Todo o processo dispensa movimentação manual, permitindo que o operador se concentre na montagem. O robô pode ser integrado ao sistema MES e disparar automaticamente tarefas de distribuição conforme o ritmo de produção, garantindo a entrega pontual dos materiais. Em cenários de produção mista com múltiplas variedades, o robô pode ser equipado com estante de múltiplos níveis, transportando vários tipos de materiais de uma só vez e entregando-os sequencialmente conforme a ordem dos postos.
Configuração recomendada: chassi com rodas omnidirecionais + bandeja ou estante de carga + módulo de leitura de código + integração com sistema MES
Inspeção automática junto à linha
Após a saída do produto da linha ou em processos-chave, é necessário inspecionar a aparência e as dimensões do produto. A prática tradicional é transportar o produto até uma bancada de inspeção dedicada, e o transporte de ida e volta consome tempo de ciclo. O robô pode levar o módulo de inspeção diretamente até o posto da linha de produção, usar a câmera industrial para fotografar o produto em vários ângulos e enviar as imagens ao software de inspeção, que analisa e determina a existência de defeitos como riscos, peças faltantes e desvios dimensionais; o resultado da inspeção é registrado e vinculado ao código de barras do produto. Em cenários que exigem inspeção por amostragem, o robô pode pegar amostras aleatoriamente, transportá-las até a bancada de inspeção para análise offline. Após concluir a inspeção, o robô pode continuar executando tarefas de inspeção em outros postos, cobrindo várias linhas de produção com um único robô.
Configuração recomendada: chassi com rodas omnidirecionais + câmera industrial + módulo de iluminação + software de inspeção + braço robótico (com garra)
Montagem assistida
Em alguns processos de montagem de precisão, o operador precisa pegar com frequência pequenas peças de diferentes especificações, como parafusos, arruelas e conectores, e o deslocamento de ida e volta e a busca nas caixas de peças consomem muito tempo. O robô pode ficar posicionado ao lado do posto de trabalho como uma ‘terceira mão’ para auxiliar o operador. Quando o operador precisa de determinado componente, pode emitir um comando por voz ou pedal; o robô pega a peça correspondente da bandeja e a entrega ao lado da mão do operador. Após a montagem, o robô pode receber a peça acabada e colocá-la na bandeja de produtos acabados. Com sensor de força e mão hábil, o robô também pode auxiliar na execução de ações simples de montagem, como alinhamento, pressão e encaixe.
Configuração recomendada: chassi com rodas omnidirecionais + braço robótico (com mão hábil) + sensor de força + câmera de visão 3D
Operações de carga e descarga
Ao lado de equipamentos individuais, como máquinas CNC, injetoras e máquinas de medição por coordenadas, a carga e descarga de peças geralmente é feita manualmente, com alto esforço físico e ritmo instável. O robô pode ser instalado ao lado do equipamento para assumir as tarefas de alimentação de peças brutas e retirada de produtos acabados. O robô pega a peça bruta a ser usinada de uma bandeja ou estante, desloca-se até a porta do equipamento e, após o equipamento concluir o ciclo anterior e abrir a porta, o braço robótico entra na câmara de trabalho para retirar a peça acabada e, em seguida, coloca a peça bruta no dispositivo de fixação. Com prato de troca rápida, o robô pode trocar rapidamente a garra ou a ventosa conforme o formato da peça, atendendo à carga e descarga de peças de múltiplas variedades.
Configuração recomendada: chassi com rodas omnidirecionais + braço robótico (com prato de troca rápida) + garra pneumática ou ventosa + módulo de interligação com PLC
Inspeção de qualidade
Após a saída do produto da linha ou em processos-chave, é necessário inspecionar a aparência e as dimensões do produto. O robô pode ser equipado com câmera industrial e módulo de iluminação, deslocar-se até o posto a ser inspecionado e fotografar o produto em vários ângulos. As imagens capturadas são enviadas ao software de inspeção para análise, a fim de determinar a existência de defeitos como riscos, peças faltantes e desvios dimensionais. O resultado da inspeção é registrado e vinculado ao código de barras do produto, facilitando a rastreabilidade. Em cenários que exigem inspeção por amostragem, o robô pode, conforme o comando, pegar amostras aleatórias da linha de produção e transportá-las até a bancada de inspeção para análise offline.
Configuração recomendada: chassi com rodas omnidirecionais + câmera industrial + módulo de iluminação + software de inspeção + braço robótico (com garra)
Gestão de ferramentas
Em locais como oficinas de usinagem e oficinas de manutenção, há grande variedade de ferramentas de corte, instrumentos de medição e dispositivos de fixação, com empréstimos e devoluções frequentes. O robô pode atuar como um armazém móvel de ferramentas, transportando ferramentas entre a sala de ferramentas e os diversos postos de trabalho. O operador envia a solicitação de ferramenta pelo terminal do posto; o robô retira a ferramenta correspondente da sala de ferramentas e a transporta até o posto; o operador valida a identidade com o cartão de trabalho e retira a ferramenta. Na devolução, o robô também a leva de volta à sala de ferramentas. O módulo RFID embarcado no robô identifica automaticamente as informações das ferramentas, registra o usuário e os horários de empréstimo/devolução e gera um registro de uso.
Configuração recomendada: chassi com rodas omnidirecionais + armário de gavetas com trava + leitor/gravador RFID + módulo de identificação de identidade
Distribuição em instituições médicas
Entre farmácias hospitalares, laboratórios de análises clínicas e alas de internação, o robô pode assumir tarefas de transporte de medicamentos, amostras e pequenos instrumentos. A caixa de carga fechada com trava garante a segurança durante o transporte, e o módulo de gestão de permissões assegura que apenas pessoas autorizadas possam retirar itens. O robô pode usar elevadores de forma autônoma e abrir/fechar portas automaticamente, realizando transporte entre andares. À noite ou em feriados, o robô pode substituir parte da mão de obra na realização de tarefas de distribuição programada, aliviando a carga de trabalho da equipe médica.
Configuração recomendada: chassi com rodas omnidirecionais + caixa de carga fechada com trava + módulo de gestão de permissões + módulo de interligação com elevador
Automação de laboratório
Em cenários de laboratório nas áreas de biomedicina, análises químicas e pesquisa universitária, trabalhos repetitivos como preparo de amostras, aliquotagem de reagentes e movimentação de consumíveis consomem muito tempo dos pesquisadores. O robô pode realizar a captura e o transporte de tubos de amostra, frascos de reagentes e placas de cultura entre bancadas e equipamentos, reduzindo as oportunidades de contato humano com amostras biológicas ou produtos químicos perigosos. Equipado com módulo de pipetagem, o braço robótico pode realizar a dispensação quantitativa de líquidos, garantindo a consistência de cada operação. Para áreas de pesquisa que exigem grande número de experimentos paralelos, como triagem de alto rendimento e biologia sintética, vários robôs podem atuar em conjunto na gestão do banco de amostras e no despacho de fluxos experimentais, aumentando a eficiência experimental e a reprodutibilidade dos dados.
Configuração recomendada: chassi com rodas omnidirecionais + braço robótico (com garra ou módulo de pipetagem) + localização visual + integração com sistema de gestão de laboratório
Educação e pesquisa científica
Em cursos universitários de automação, engenharia de robótica, mecatrônica etc., o robô pode ser utilizado como plataforma de experimentação didática. Os alunos podem aprender, em hardware real, conteúdos como controle de movimento de robôs móveis, algoritmos de navegação SLAM, planejamento de movimento de braços robóticos e visão computacional. O produto fornece SDK de desenvolvimento e interface ROS, permitindo que os alunos realizem desenvolvimento secundário e validação de algoritmos. Os professores podem usar o robô para montar sistemas de demonstração experimental, mostrando de forma intuitiva os fluxos de trabalho automatizados em sala de aula.
Configuração recomendada: chassi diferencial + braço robótico (com mão hábil ou garra) + SDK de desenvolvimento + interface ROS
Recepção e exposições
Em locais como showrooms corporativos, museus de ciência e tecnologia e feiras, o robô pode assumir o atendimento de visitantes e a apresentação de exposições. Após identificar a identidade do visitante, o robô reproduz uma mensagem de boas-vindas personalizada e guia o visitante por uma rota predefinida de visita às áreas de exposição. Ao chegar diante de uma peça, o robô aciona automaticamente a interligação com telões e iluminação, reproduzindo o conteúdo de apresentação correspondente. Para exposições que exigem demonstração interativa, o braço robótico pode auxiliar na realização de demonstrações operacionais simples. O back-end pode contabilizar o tempo de permanência e a frequência de interação em cada área de exposição, fornecendo referência de dados para a otimização da museografia.
Configuração recomendada: chassi com rodas omnidirecionais + tela sensível ao toque + módulo de interação por voz + braço robótico (para demonstrações interativas)
Turismo cultural e visitas guiadas
Em locais de turismo cultural, como museus, museus de ciência e tecnologia e atrações turísticas, o robô pode oferecer serviço de audioguia autônomo. O robô planeja dinamicamente a rota de visita conforme a posição dos visitantes e identifica automaticamente a preferência de idioma para realizar a apresentação em vários idiomas. Com tecnologia de gêmeo digital, os visitantes podem visualizar modelos virtuais das atrações e informações de fluxo de pessoas pela tela do robô. O robô também pode participar de tarefas narrativas, como caça ao tesouro e perguntas e respostas, reforçando o envolvimento e a diversão do passeio.
Configuração recomendada: chassi omnidirecional ou diferencial + tela sensível ao toque + sistema de audioguia + suporte a vários idiomas
Varejo comercial
Em cenários de varejo, como lojas de marcas, supermercados inteligentes e lojas de conveniência não tripuladas, o robô pode assumir tarefas de ronda de prateleiras, reposição de mercadorias e inventário de estoque. Ao percorrer os corredores entre prateleiras, usa o módulo de visão para identificar o estado de exposição dos produtos; ao detectar falta de estoque ou disposição incorreta, registra fotos e notifica o back-end. Para produtos pequenos, o braço robótico pode pegá-los na estante do depósito e transportá-los até a área de vendas para reposição. À noite ou nos horários de menor fluxo, o robô pode realizar o inventário completo conforme rota predefinida, com dados atualizados em tempo real no sistema de estoque, reduzindo o tempo e os erros do inventário manual.
Configuração recomendada: chassi omnidirecional ou diferencial + módulo de reconhecimento visual + garra de dois dedos + cesto de carga + integração com sistema de estoque
Agricultura inteligente
Em cenários como parques agrícolas modernos, fábricas de plantas e laboratórios de melhoramento genético, o robô pode assumir tarefas de inspeção de culturas, coleta de amostras e colheita de frutos. Ao percorrer estruturas de cultivo ou canteiros, usa câmera multiespectral para coletar informações como crescimento das culturas, cor das folhas e pragas/doenças, enviando os dados ao sistema de gestão para análise e alerta. Para plantas que precisam de amostragem, o braço robótico pode cortar folhas ou coletar amostras de frutos e transportá-las à bancada de análise para análise de composição ou identificação de doenças. Em cenários de estruturas de cultivo vertical, a haste de elevação pode erguer a câmera até os canais de cultivo superiores para verificar o estado de crescimento das plantas, evitando o risco de segurança de escalada por pessoas.
Configuração recomendada: chassi omnidirecional ou diferencial + haste de elevação + câmera multiespectral + mão hábil ou extremidade de tesoura + bandeja de carga
Condições de uso
Este produto é uma plataforma móvel sobre rodas, adequada para os seguintes ambientes de piso:
- Pisos rígidos e planos em ambientes internos, como piso epóxi, piso de cimento, piso de cerâmica e piso de madeira
- Vias pavimentadas na área da fábrica, como asfalto e concreto
- Corredores com rampa suave de inclinação não superior a 8°
- Obstáculos como soleiras e canaletas com altura não superior a 10 mm a 30 mm (conforme o modelo específico)
Cenários não aplicáveis:
- Escadas e degraus
- Terrenos moles ou irregulares, como lama, areia, grama e caminhos de cascalho
- Pisos com grande quantidade de óleo ou acúmulo de água
- Rampas com inclinação superior a 8°
Se for necessário usar em terrenos complexos, consulte separadamente a solução de robô quadrúpede.