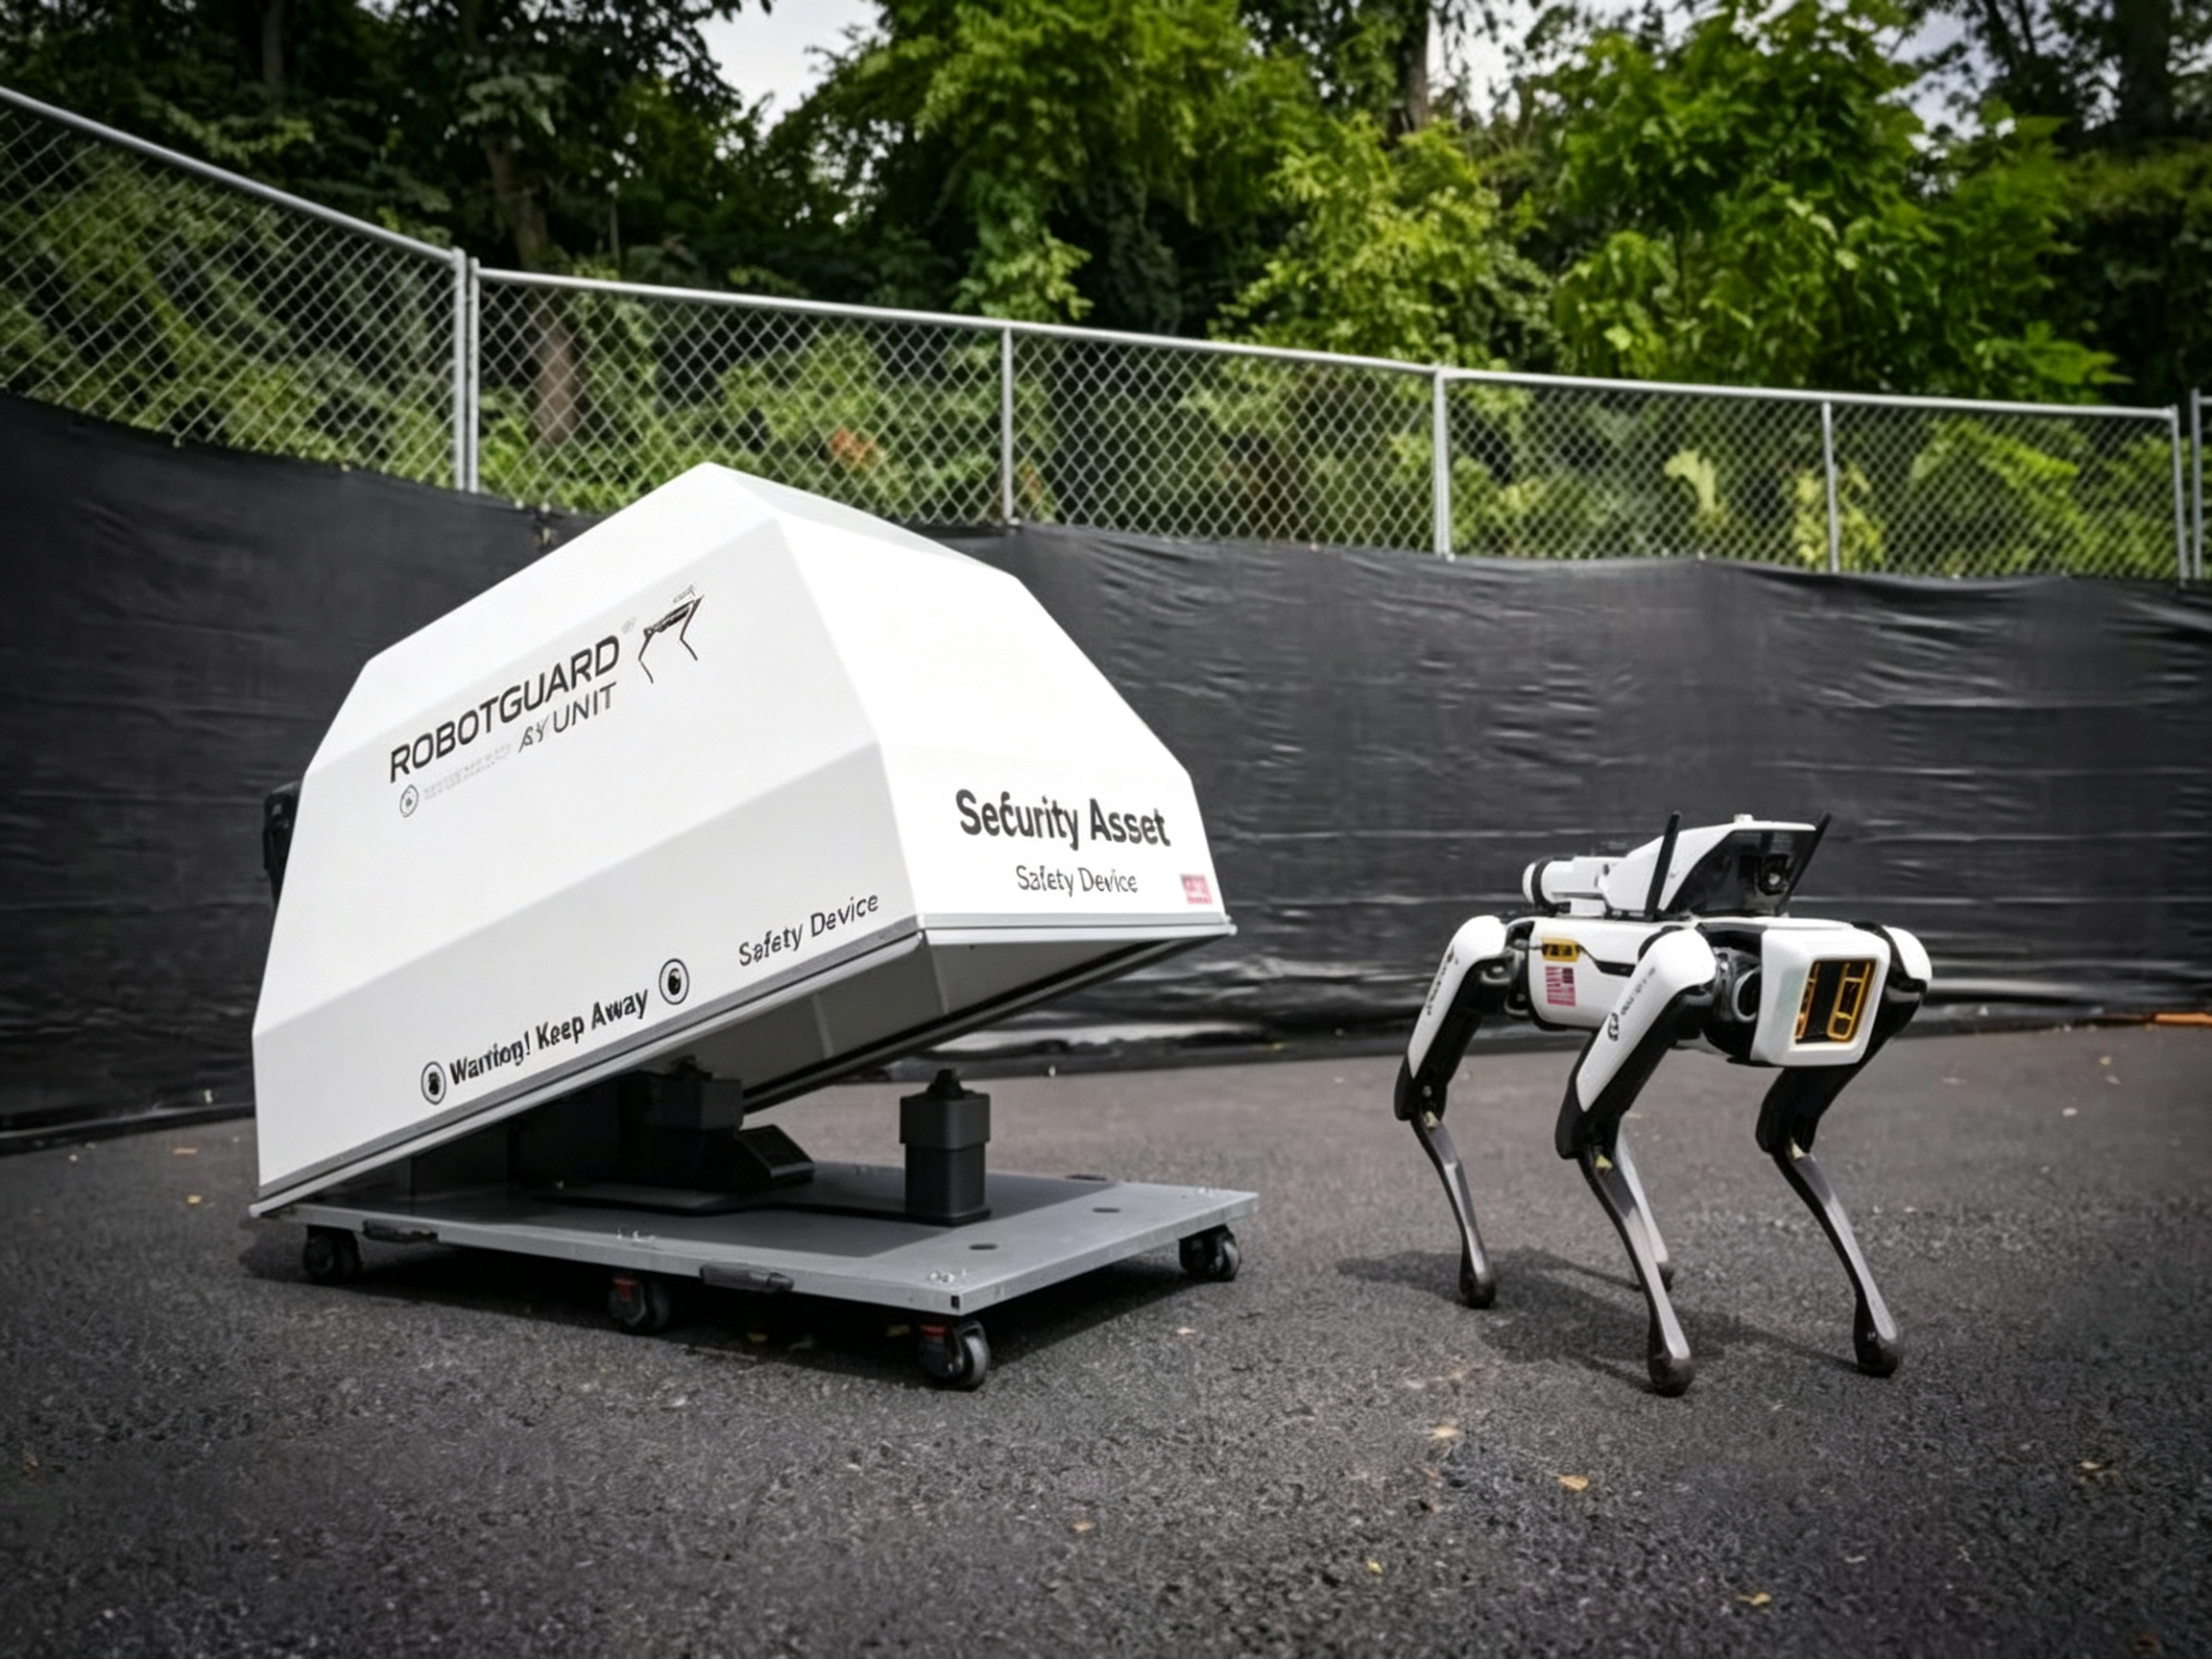
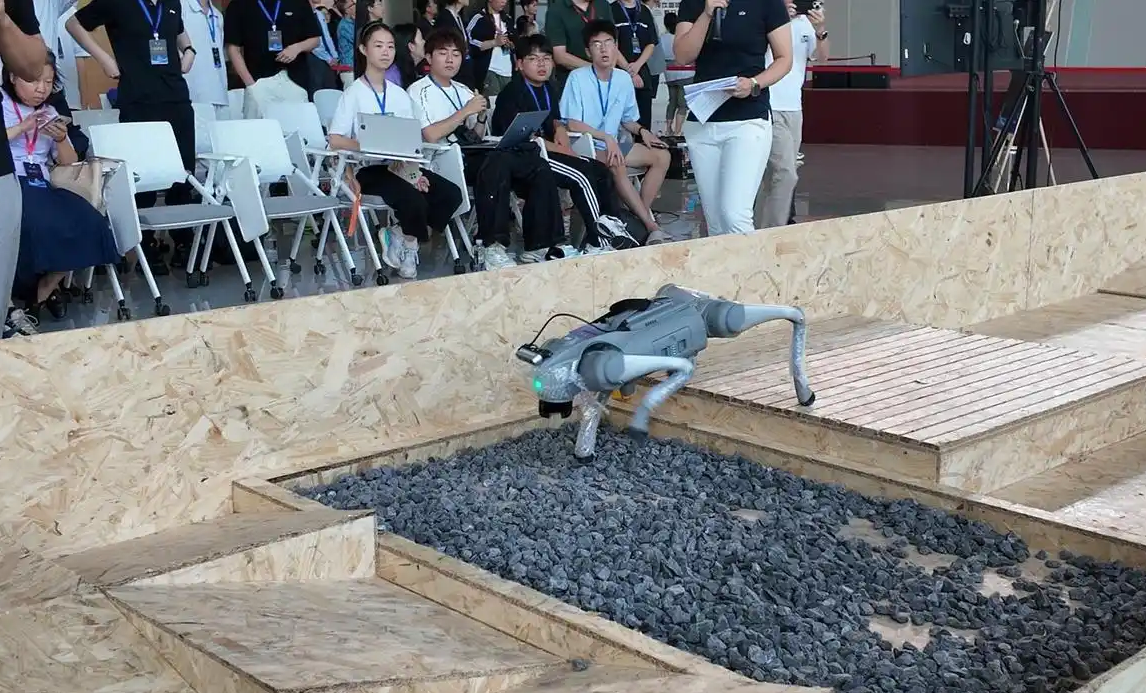
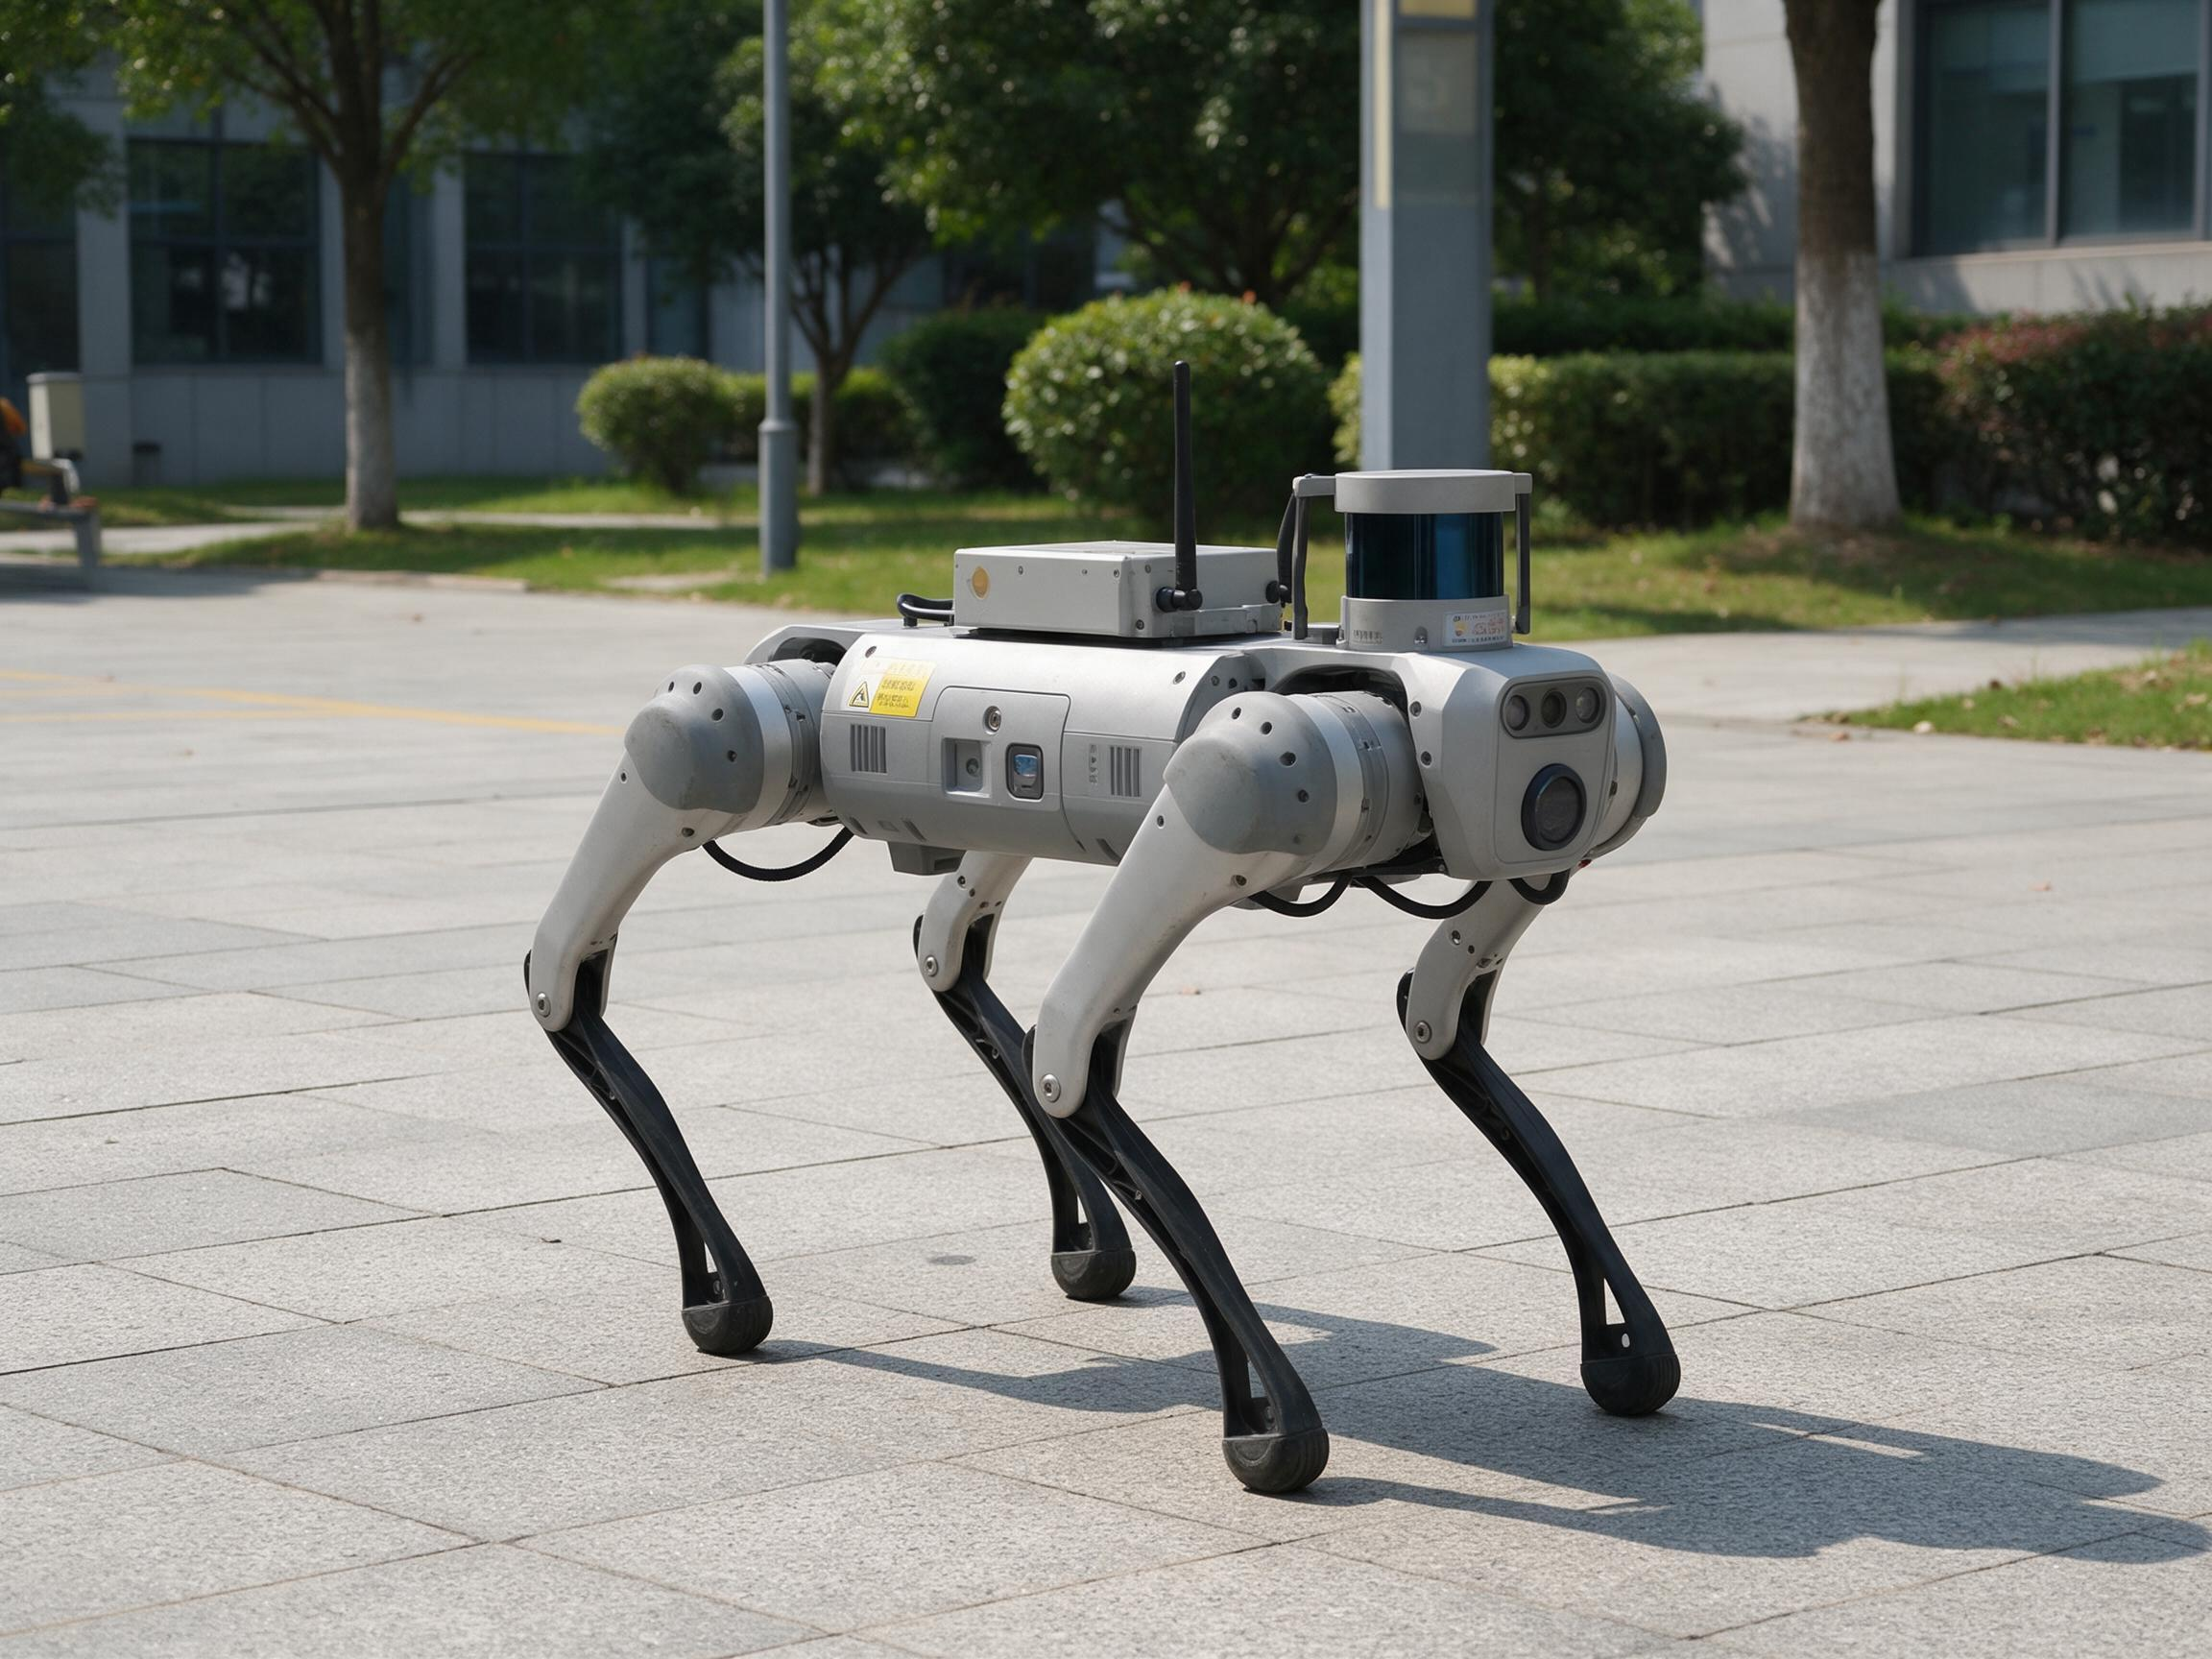
2026 世界机器人大会即将拉开帷幕,MagicDog‑W、云深处山猫 S10、M20S 等多款国产四足机器人,将集中登上这场世界级行业展会。
回溯整个行业,四足机器人的研发已经走过二十多个年头。
1999 年,索尼 AIBO 问世,电子宠物狗正式走进大众视野。没过几年,波士顿动力推出 BigDog,“机器狗” 这个概念就此扎根,成为工业级四足机器人的大众标签。
之后 Spot、ANYmal、宇树 Go 系列等产品接连面世。尽管各家产品命名各不相同,但大众都习惯性把它们统称为机器狗。
猫狗在现实生活里都备受喜爱,同样拥有四条腿,可为什么到了机器人世界,四足设备大多被扣上 “狗” 的头衔?
被叫机器狗,是大众心理的自然选择
维他动力联合创始人赵哲伦,曾在播客《赛博对话》中聊到:机器人选用哪种动物外形,不只是外观设计那么简单,它会直接左右普通人对设备能力的预期。
企业在选择做 “狗形态” 还是 “猫形态” 机器人时,各有现实考量。
AIBO 的缔造者北野宏明本身是爱猫人士,他提过一个很有意思的观点:猫和狗的行为模式差异巨大。狗乐于主动和人互动,猫却常常一副不理人的模样。如果真造出一台机器猫,恐怕售后热线会被用户打爆。
用户会不停投诉:“为什么它不理我?”
客服只能无奈解释:“猫本来就是这个性格。”
在长久的社会认知当中,狗代表服从、忠诚、协作。警犬搜查线索、搜救犬搜寻幸存者、导盲犬帮扶行动不便的人、牧羊犬看管牲畜。一台机器人如果能跟随人行动、接收指令完成任务,人们下意识就会把它当成机器狗。
猫的定位完全不一样。大家接受猫咪有独立性格,偶尔高冷也觉得正常。可如果一台机器人表现出这种疏离感,用户多半不会认为这是设计特点,反倒会判定机器发生故障。
所以说,机器狗、机器猫,并不是复刻生物学上的猫狗,更多是一种面向市场的产品符号。它提前告诉使用者:这台设备会响应指令、帮你干活,而不是复刻真实动物那种捉摸不定的性格。
机器猫并非无人尝试,只是商业化走不通
过去几十年,不少厂商都尝试打造猫形态机器人。不过这类产品基本瞄准家庭陪伴赛道,市场体量一直不大,始终难以真正走进普通消费者生活。
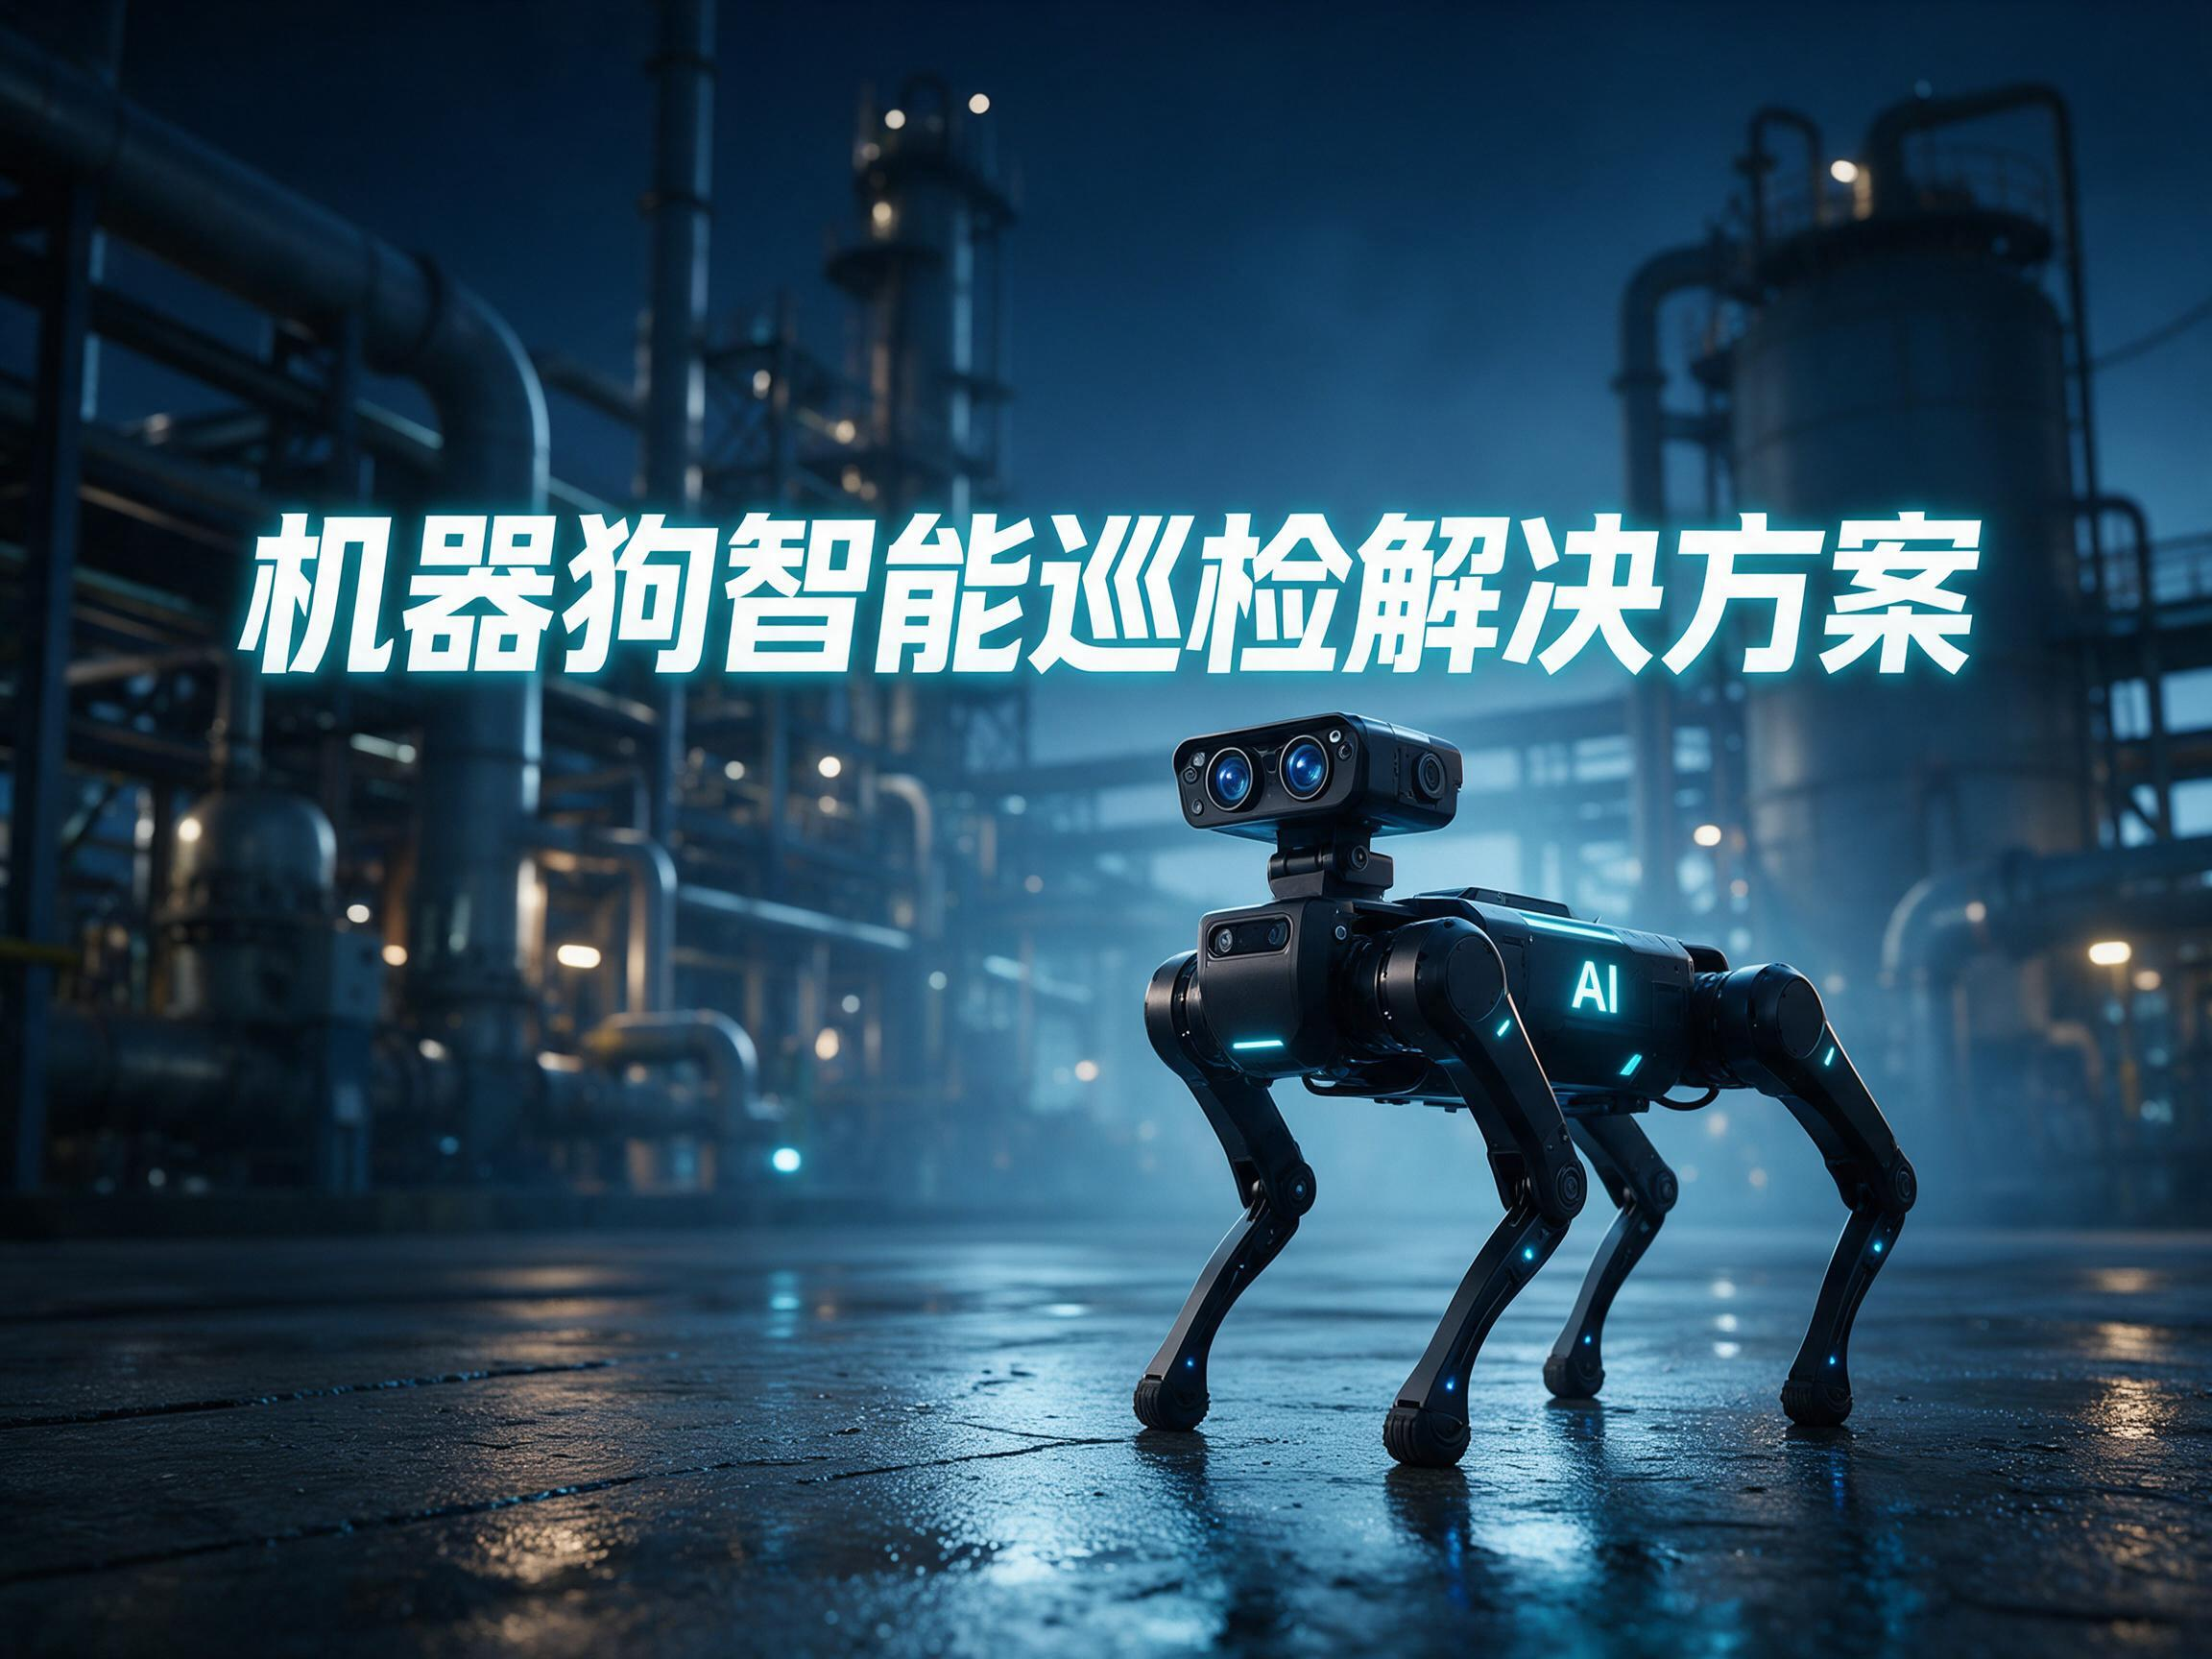
反观机器狗,从诞生之初就走上另一条路。研发方向直接对准企业客户,落地巡检、安防、应急处置等实打实的作业场景。
两者最核心的区别就在这里:机器猫追求成为家庭情感伙伴;机器狗优先定位成干活的工作搭档。这条路线差异,也奠定了行业早期的发展走向。
2026 年,ANYbotics 对外披露,旗下 ANYmal 机器人已经在瑞士 Vigier Ciment 工厂持续自主巡检 16 个月,覆盖 3 座磨机与六层厂房。
同年 4 月,加州交通局启用波士顿动力 Spot 完成狭小空间巡检,单次十余分钟的作业,预估可以省下超 6 万美元的检测成本。
国内市场推进速度更快,根据公开报道,国家电网 2026 具身智能采购计划里,四足巡检机器人是采购数量最高的单品,计划采购 5000 台,预算约 15 亿元。
情绪陪伴的价值很难量化,但巡检效率、人力替代、作业安全带来的收益可以清晰算明白,企业很容易判断投入是否划算。
企业采购四足机器人,看重的是它已经被验证的作业能力。机器狗早已不只是一个趣味外号,慢慢变成四足作业机器人的通用代名词。
跳出猫狗模板,机器人不再照搬动物身体
商业化逻辑解释了机器狗率先跑通市场,但还有一个问题值得思考:早期工程师为什么偏向这种 “狗式” 四足结构?
难点不在于做出四条机械腿,而是猫狗两套完全不一样的运动逻辑。
猫堪称自然界的跑酷高手,奔跑时脊柱大幅弯曲,腾空调整姿态,跌落瞬间快速翻转身体。想要把这些动作复刻到机器人身上,意味着要增加大量关节,运动控制算法的难度也会成倍上升。
早在 2018 年,Petoi 创始人李仲荣在接受海外科技媒体 The Next Web 采访时就提到,复刻猫咪的运动能力,长期都是机器人领域的一大难题,需要硬件高自由度和软件算法深度配合。
但工业机器人,本就不需要完整复刻真实动物。
2005 年波士顿动力开发 BigDog,初衷不是打造电子宠物,而是做出能背负装备,穿越泥地、雪地、废墟,辅助士兵运输物资的设备。
机器人领域也从来不只有狗的原型。波士顿动力早年还研发过 RHex 蟑螂机器人,专门适配复杂崎岖地形,支持攀爬、跳跃、侧向移动。
只是二十多年发展下来,真正落地工厂、电站,同时走进消费市场的,恰恰是机器狗。
如今的四足机器人,借鉴的不是狗狗的长相,而是动物四肢运动里具备工程价值的那部分能力。这也是为什么 Spot 没有狗头,ANYmal 没有尾巴,云深处绝影也看不出对应哪一类犬种。它们仅仅只是拥有四条腿。
当 “机器狗” 这个叫法深入人心,四足机器人本身,反倒越来越不像真实的狗。
宇树 7 月底发布的 As2‑W,就在四条腿末端加装主动轮。平坦路面依靠轮子提升移动效率;遇到楼梯碎石等障碍,又切换腿部模式发挥越障优势。严格来讲,它已经找不到自然界对应的生物原型。
2026 世界机器人大会上,上纬新材推出全球首款变形机器人启元 T1,单台本体就能在轮足人形、四足形态之间自主切换,打破了人形、四足二选一的固有思路。
这背后是同一个趋势:厂商不再执着模仿动物,而是围绕实际任务,重新设计机器人躯体。
现阶段机器人的 “大脑”,也就是具身大模型、运动控制中枢以及统一接口,还达不到适配全部场景的水平。2025 年 Long‑VLA 相关研究显示,现有 VLA 模型做多步骤连续任务时,依旧存在技能衔接、任务规划的短板,到 2026 年,这依旧是具身智能亟待突破的卡点。
既然智能大脑还做不到随机应变,工程师就先从硬件躯体入手降低任务难度:平地跑不快就加装轮子;作业够不到目标就拓展机械臂;环境地形复杂,就保留腿部结构。
随着轮足、履带、机械臂各类结构互相融合,未来机器人很可能彻底摆脱动物外形,形成独属于自身的产品体系。就像现在,没有人会把无人机当成一只飞鸟。
或许再过一段时间,大家也不会纠结一台四足机器人,到底长得像猫还是像狗。
像猫还是像狗,最终都服务于人
从 1999 年索尼 AIBO 诞生算起,二十七年时间里,四足机器人从主打陪伴的电子宠物,一步步走进工厂、矿山、消防一线,直面真实世界的各类工况。
二十余年行业变迁,我们可以从用户心理、现实技术约束两个角度,看懂四足机器人的发展脉络。
终有一天,机器人也会像我们理解世界一样,读懂人类真正的诉求。
名字会迭代,外形会演化。无论最终长成什么模样,机器人存在的根本意义始终不变:把人类从危险、繁重的劳动当中解放出来,留给人更多时间去创造、探索,感受世界。
机器人究竟像什么,从来都不是重点;它能够帮助人类成为什么样,才是最值得关注的部分。