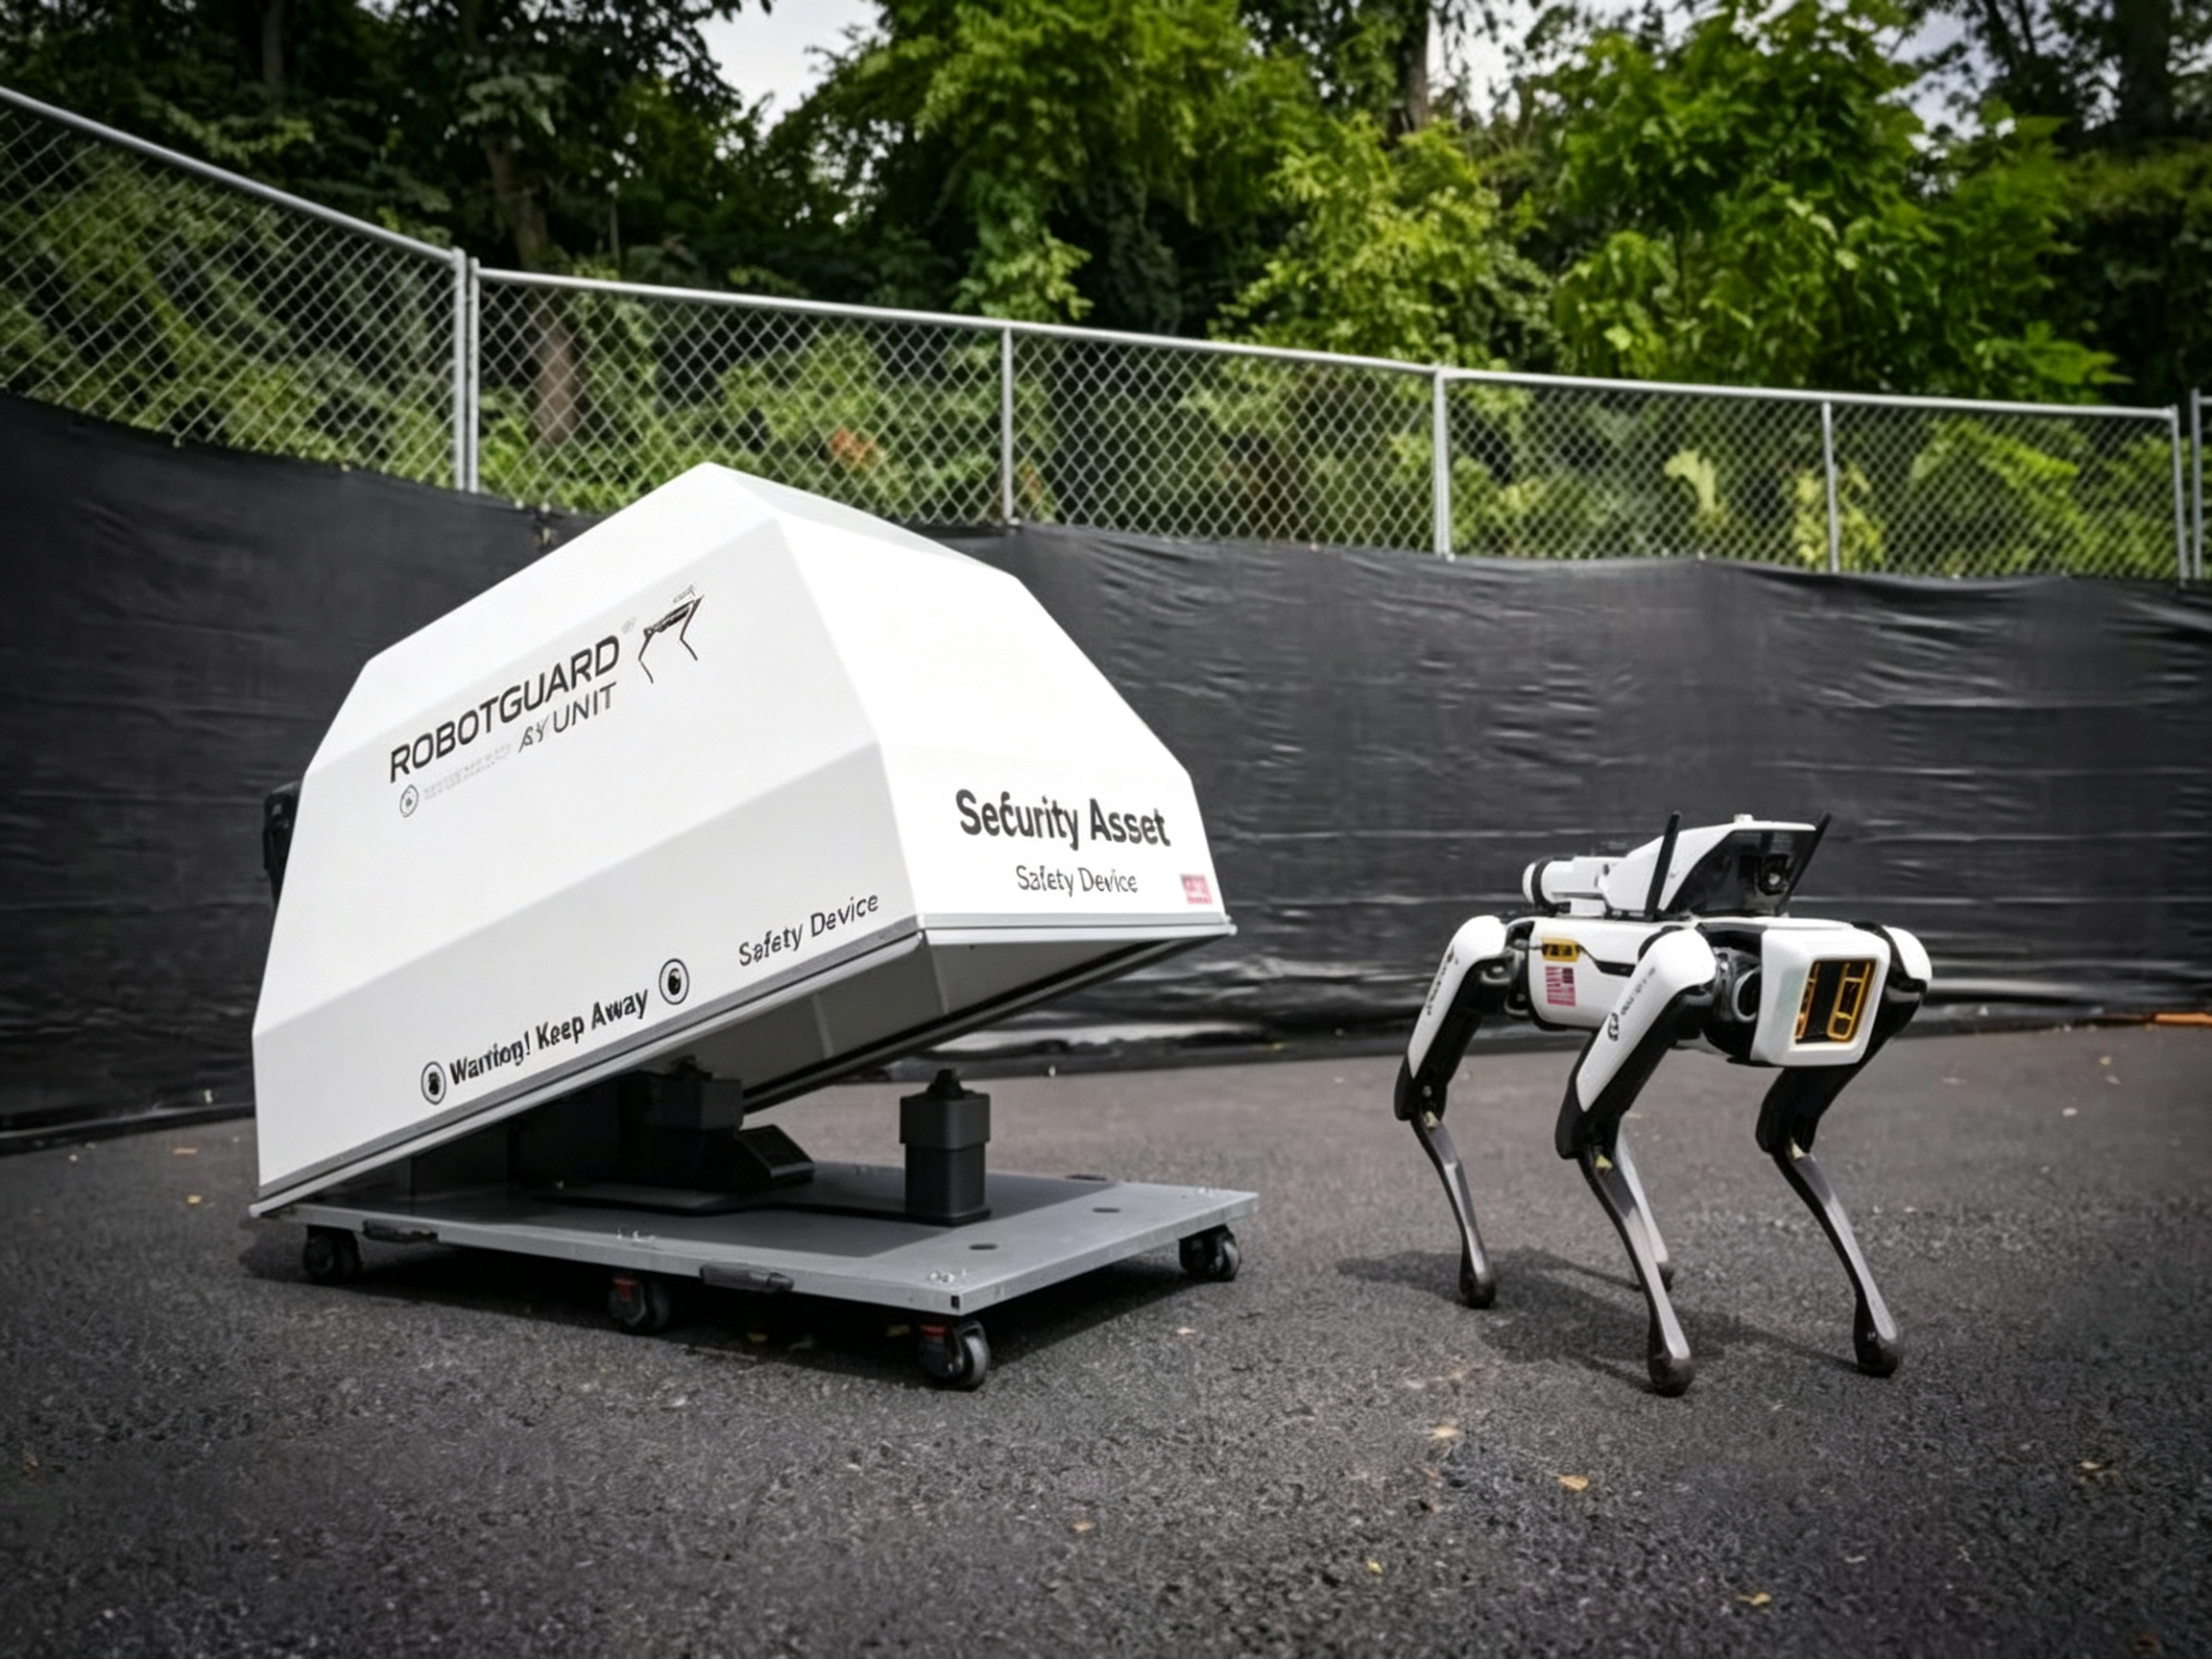
2023 年俄罗斯 “军队 - 2023” 防务展上,一款名为 “马克”(Marker)的仿生四足装备引发外界广泛讨论。这款机器人拥有行走、奔跑、攀爬阶梯的能力,还可集成反坦克导弹模块,具备打击装甲目标的潜力。这次公开亮相,让武装型四足机器人走进大众视野,也催生了一个热议话题:仿生机器狗,能否真正融入现代战场?
我们常说的机器狗,学术上一般称作四足仿生机器人,设计思路参考自然界四足动物的运动模式。对比轮式、履带式无人平台,它最大优势就是地形通行能力。阶梯、乱石堆、山地、废墟这类传统车辆难以通行的复杂环境,四足机器人都有机会穿越,这种独特的机动特性,让它在军事场景里拥有不小的发展空间。
它是怎么实现类似生物的行走?背后依靠哪些核心技术?在战场上能够承担哪些任务,又存在哪些短板?下文将从原理、技术、应用与瓶颈几个维度,带你看懂这款新兴无人装备。
仿生行走原理:复刻动物的运动智慧
想要实现稳定的四足运动,研发人员首先要研究自然界四足动物的运动逻辑。动物依靠四条肢体有序配合,维持身体稳定移动:缓步前进时四肢按固定次序起落,保持重心平稳;高速奔跑时可以短暂腾空跳跃;转向时调整单侧步幅灵活变向;上下坡道时主动调整身体姿态,避免倾覆。
机器人想要复刻这套运动逻辑,需要攻克四大核心难点:
步态规划是基础支撑。步态指四肢的运动时序与节奏,常见分为行走、小跑、奔跑等模式。机器人需要根据行进速度、路面条件实时切换步态,动态调整动作参数。
姿态平衡控制是技术核心。行进过程中持续感知机体姿态、重心变化,快速调整四肢动作抵消失衡趋势。这部分涉及复杂动力学运算与实时控制算法,也是四足机器人研发最难的一环。
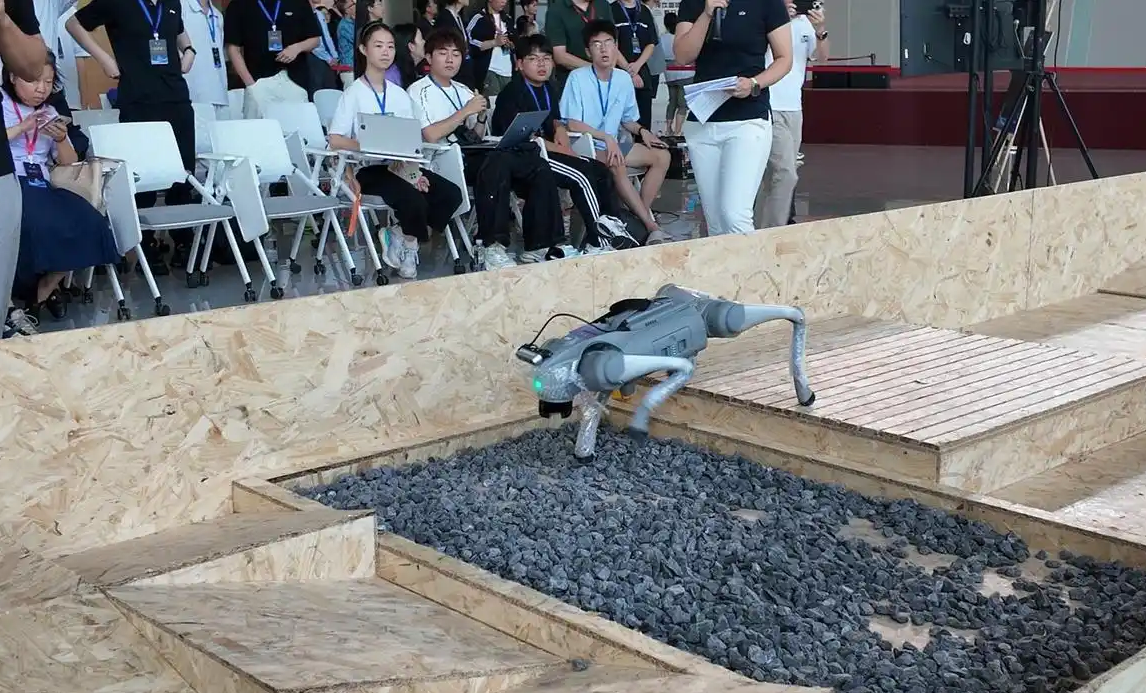
地形自适应能力决定场景上限。在非结构化地面,机器人需要感知路面起伏、软硬变化,自主调整腿部伸缩幅度,适配凹凸地形。这一能力离不开足部力传感器、姿态传感器、激光与视觉感知设备,搭配配套自适应算法。
动力与能效是落地保障。持续抬腿运动能耗偏高,续航表现普遍弱于轮式平台。行业方向是研发高功率驱动器、轻量化结构材料,同时优化运动控制算法,在性能和续航之间寻找平衡。
核心技术拆解
一套成熟的军用四足机器人,由多项技术共同支撑,直接决定装备的实战潜力。
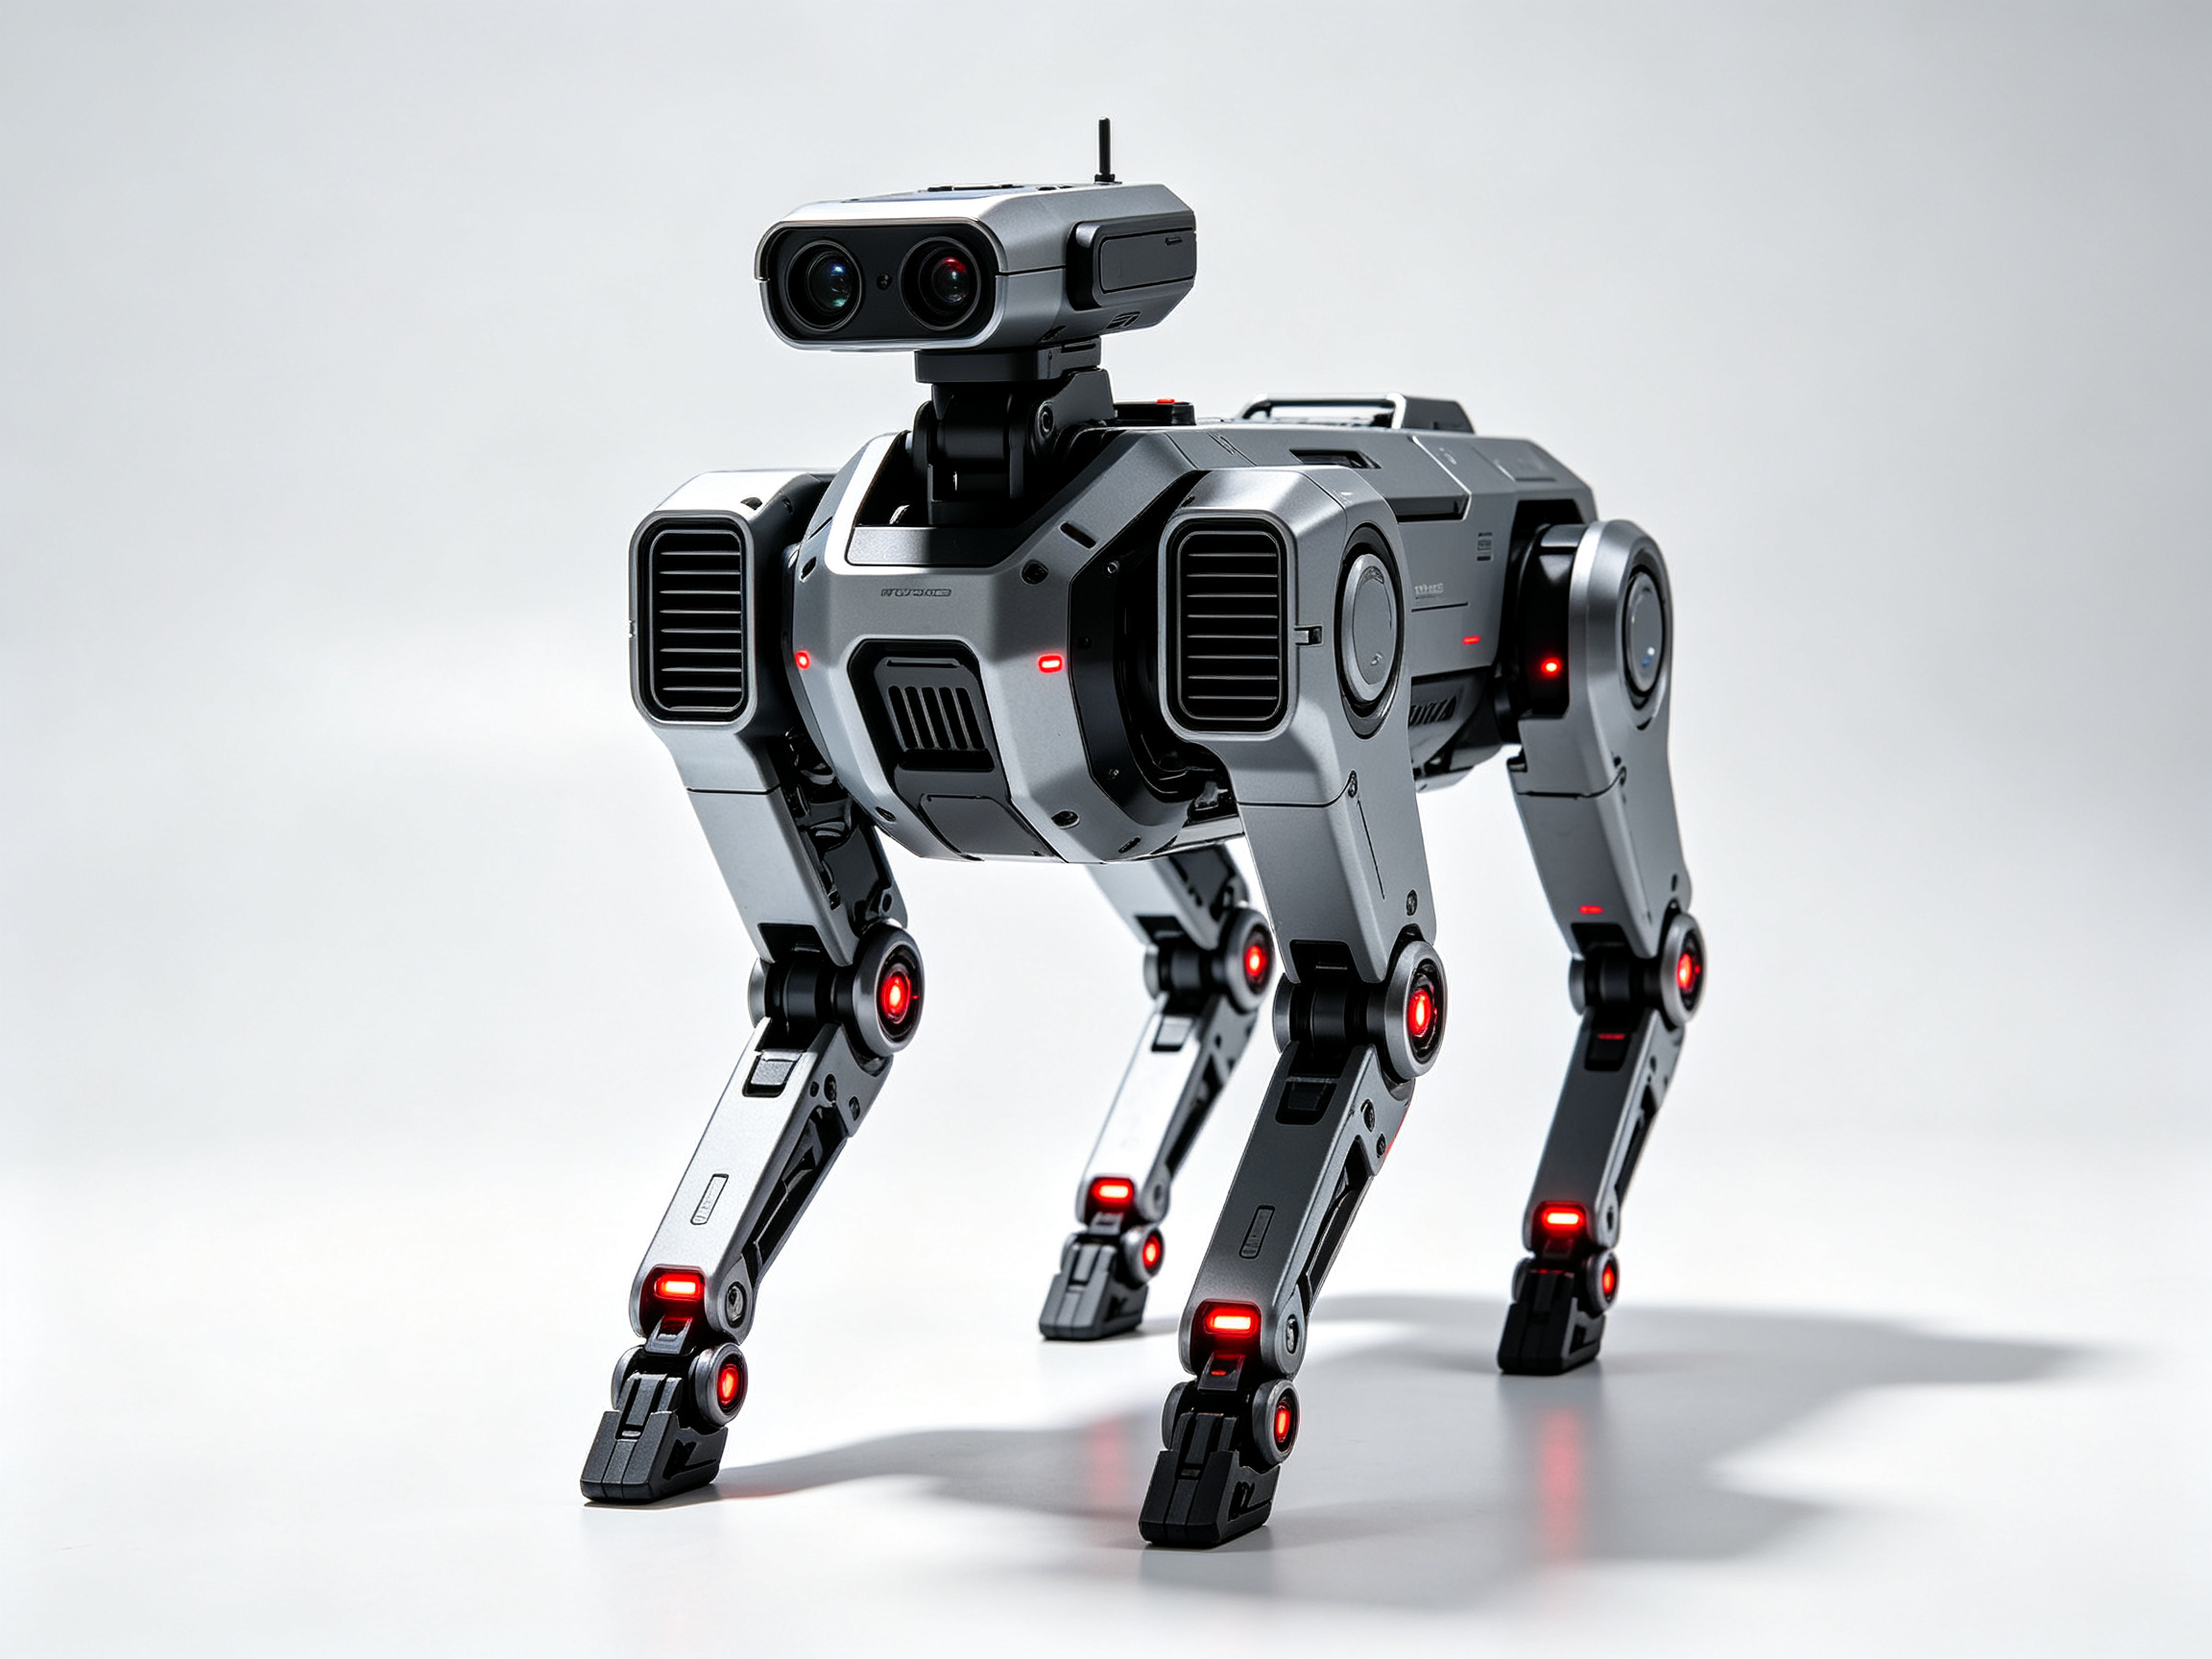
腿部结构与驱动硬件:单条机械腿一般设置 2~3 个关节,整机自由度普遍在 8 至 12 个。主流驱动方案分为电机驱动、液压驱动两类;部分先进机型增加串联弹性驱动器,在动力单元和关节之间增加弹性结构,缓冲冲击、优化力控效果,提升运动柔和度。
运动控制算法相当于机器人的 “大脑”。步态调度、平衡维持、地形适配都由算法统筹。当前主流方案包含模型预测控制、强化学习、混合控制框架;全身动态控制方案可以同步优化全部关节动作,实现更灵活稳定的机动。
环境感知与自主导航是它的 “眼睛”。依靠摄像头、激光雷达、深度相机等传感器,结合 SLAM 算法实时构建环境地图、规划路线、规避障碍。面向复杂野外场景,足部触觉传感器还能识别地面材质,进一步优化动作策略。
模块化任务载荷拓展功能边界。机身采用模块化设计,可以快速换装不同任务套件,实现多用途。侦察探测、物资运载、武器站、通信中继、核生化检测都是比较成熟的载荷方向,做到一机多能。
遥控与自主交互模式。现阶段多数机型以远程操控、半自主运行为主,操作人员可以通过手柄、平板下发指令,部分机型支持人员跟随功能。更高阶的自主模式下,机器人可以按照预设任务自主行进,操作人员只负责监督和应急干预。
战场应用场景展望
依托优秀的复杂地形通行能力,四足仿生机器人在军事体系里可以承担多种任务:
一是前沿物资投送。在山地、城市废墟等车辆无法抵达区域,跟随步兵班组运送弹药、补给、器材,降低士兵负重压力,非常适配城市巷战、山地小分队作战。
二是隐蔽侦察监视。机器狗体型小巧,工作噪音较低,隐蔽性强,可前出潜入敌方区域,依靠光电、红外、声学传感器回传现场信息;适合深入建筑内部、坑道、洞穴等人员难以抵近的区域探查风险。
三是定点巡逻警戒。部署在边防点位、重要军事设施周边,执行常态化自主巡逻,发现异常及时告警,能够全天候不间断值守,减轻人力巡逻压力,部分型号可搭载警戒打击模块处置突发威胁。
四是高危作业处置。进入爆炸物区域、沾染区域、坍塌废墟开展探测、排险、搜救工作,代替人员直面风险。对比传统排爆机器人,四足构型更容易进入狭小、崎岖空间作业。
五是近距离火力支援,也是争议最大的方向。平台可搭载轻武器、榴弹发射器、反坦克弹药,伴随步兵前出,吸引敌方火力、实施打击,减少己方人员伤亡。与此同时,自主杀伤型无人平台也带来了伦理讨论,相关国际规范仍在探讨完善之中。
六是通信中继节点。城市环境中大量建筑遮挡无线电信号,四足机器人能够机动到合适位置架设中继设备,打通班组通信链路,拓展战场无线网络覆盖。
现存瓶颈与未来发展方向
尽管样机展示出亮眼能力,但距离大规模列装、成熟投入实战,还有不少难关需要突破。
续航和有效载荷是最突出短板。足式运动能耗高,现有电池技术下持续工作时间、可携带装备重量都有限制。行业正在尝试高能量密度电池、混动、燃料电池等方案,同时轻量化结构、优化能量管理策略,改善这一短板。
自主智能水平有待提升。绝大多数机型还高度依赖人工遥控,在充满干扰、突发状况多的真实战场,自主识别目标、自主规划任务、自主处置突发情况的能力不足,AI 决策能力仍需持续迭代。
恶劣环境可靠性考验严苛。战场伴随冲击、沙尘、雨水、高低温环境,对机器人结构强度、密封防护、抗冲击能力要求很高,还需要发展故障自检、容错机制,提升装备耐久度。
抗干扰通信链路保障难题。机器人和后方操控端、作战单元依靠无线通信,战场上电磁干扰复杂,信号容易中断。需要配套抗干扰通信方案,同时强化机器人在失联后的自主处置能力,探索多机协同组网。
装备成本制约规模化部署。四足机器人零部件、控制算法研发成本偏高,大批量列装造价压力大。未来依靠标准化模块、成熟商用零部件、量产降本,才具备大范围配发的条件。
长远来看,四足仿生机器人会朝着高自主、高可靠、低能耗方向持续迭代。人工智能深度融入运动与决策环节,自主感知、自主行动能力持续增强;新材料、新型动力方案持续释放载荷和续航潜力;标准化模块简化改装流程;多机协同技术成熟后,还能组成集群编队协同执行任务,打造战场上的 “机器狼群”。